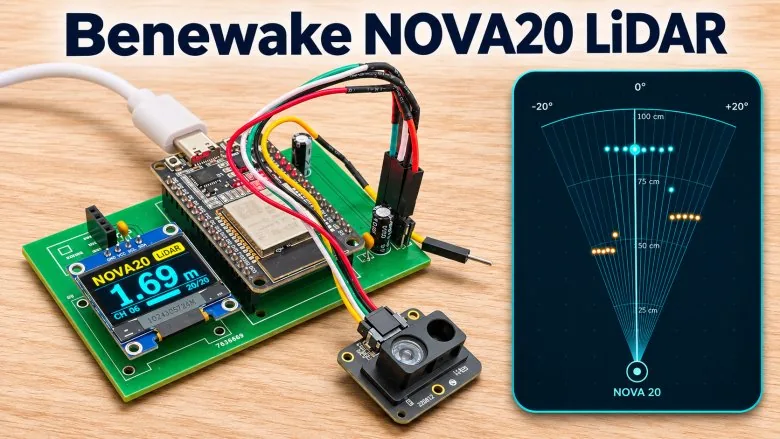


¿Qué ve un robot justo delante de sus ruedas? Un sensor ultrasónico te da un solo número, y un LiDAR giratorio te da una vuelta completa pero trae motor, escobillas y un precio que no calza con un proyecto de fin de semana. El Benewake NOVA20 está en el medio: es un LiDAR de estado sólido, sin piezas móviles, que mide 20 distancias a la vez repartidas en un abanico de 40°.
En esta guía vas a conectar el NOVA20 a un ESP32 por UART, mostrar la distancia más cercana en una pantalla OLED SSD1306 y levantar un panel web por WiFi con una vista lateral tipo radar, una vista 3D de los barridos anteriores y un historial. Al terminar vas a entender cómo viene armado cada paquete del sensor, por qué el ESP32 tiene que leer a 921600 baudios y qué cuidar en la alimentación para que el sensor no se reinicie al encender.
El concepto: 20 rayos en vez de un espejo que gira
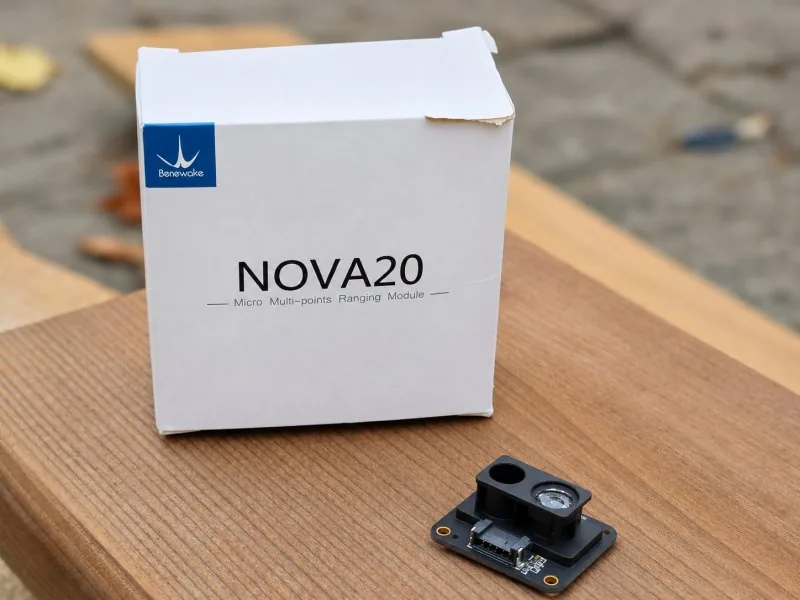
Un LiDAR clásico tiene un solo emisor láser y un espejo o un cabezal que gira para barrer el entorno. El NOVA20 resuelve lo mismo de otra forma: tiene 20 zonas de detección fijas, distribuidas en ±20° alrededor del eje frontal. Cada zona mide por tiempo de vuelo (ToF): el sensor dispara pulsos de luz infrarroja de 905 nm con un láser VCSEL y cronometra cuánto tarda el reflejo en volver. Como la luz recorre unos 30 cm por nanosegundo, medir 30 cm implica resolver un viaje de ida y vuelta de apenas 2 ns, y eso es lo que hace el chip del sensor por ti.
Que no tenga partes móviles importa en la práctica: no hay desgaste mecánico, no vibra y aguanta golpes que a un LiDAR giratorio le descalibran el cabezal. A cambio, su campo de visión es un abanico y no una vuelta completa.
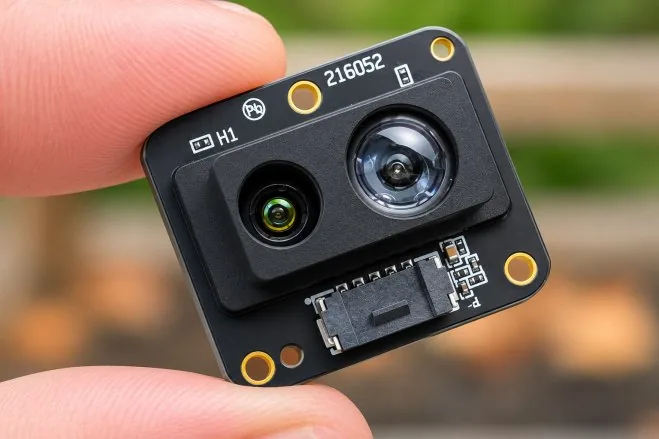
Lo que tienes que saber de la hoja de datos antes de conectar nada:
| Parámetro | Valor |
|---|---|
| Canales de detección | 20 |
| Campo de visión | hasta 40° (±20°) |
| Alcance especificado | 1 m sobre un blanco con 10% de reflectividad bajo 100 klux |
| Zona ciega | ≤ 0,1 m |
| Exactitud | ±3 cm entre 0,1 y 0,3 m; ±5 cm entre 0,3 y 0,5 m |
| Frecuencia de cuadro | 10 Hz |
| Láser | VCSEL de 905 nm, Clase 1 (EN 60825) |
| Alimentación | 5 V DC ±5%, menos de 1 W promedio |
| Peak de corriente al arrancar | menos de 850 mA |
| Interfaz | UART a 921600 bps, 8N1 |
| Temperatura de operación | -20 °C a +55 °C |
El alcance de 1 m es el peor caso que garantiza el fabricante (un blanco oscuro a pleno sol). Sobre una pared blanca bajo techo vas a ver lecturas bastante más lejanas, pero no diseñes un robot contando con ellas: la reflectividad del objeto manda.
Comparado con las alternativas
- Frente a un HC SR04: el ultrasónico entrega una sola distancia con un cono ancho y difuso, y se confunde con superficies blandas o en ángulo. El NOVA20 te dice en qué parte del abanico está el obstáculo.
- Frente a un VL53L0X: es un ToF de un solo punto por I2C, ideal para medir a qué distancia está una cosa. Para saber dónde está, necesitarías varios montados en ángulo.
- Frente a una matriz ToF 8x8 (VL53L5CX): entrega 64 zonas en una grilla cuadrada, o sea información en dos ejes, pero con un campo más estrecho y por I2C. El NOVA20 concentra sus 20 zonas en una sola línea, que es justo lo que pide un detector de bordes o de obstáculos.
Hardware: cómo se conecta
El conector del NOVA20 es de 5 pines:
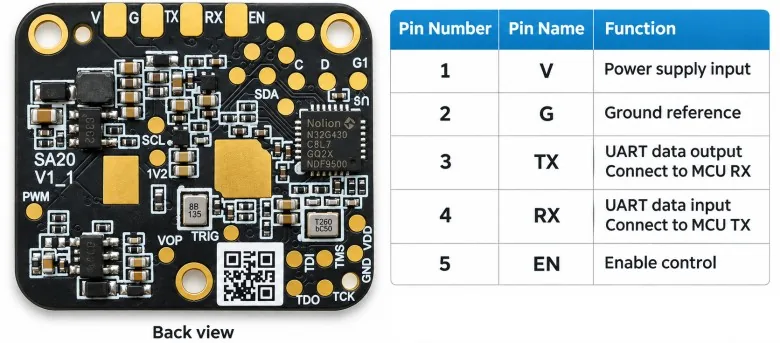
| Pin | Señal | Uso en este montaje |
|---|---|---|
| 1 | VCC | 5 V regulados |
| 2 | GND | tierra común con el ESP32 |
| 3 | TX | salida UART del sensor, va al GPIO16 (RX2) del ESP32 |
| 4 | RX | entrada UART del sensor; no se usa porque el ESP32 solo escucha |
| 5 | TOF_EN | control del sensor; se deja sin conectar y aislado |
La pantalla OLED va por I2C: VCC a 3,3 V, GND a GND, SDA al GPIO21 y SCL al GPIO22.
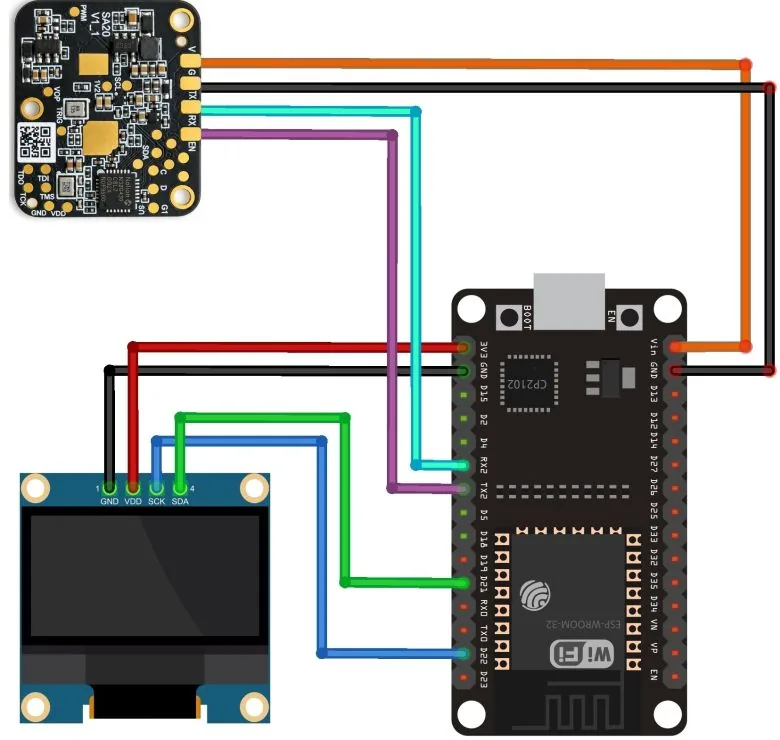
Resumen de cables:
| Componente | Pin | Conexión |
|---|---|---|
| NOVA20 | VCC | fuente de 5 V |
| NOVA20 | GND | GND |
| NOVA20 | TX | GPIO16 (RX2) |
| NOVA20 | RX | sin conectar |
| NOVA20 | TOF_EN | sin conectar |
| OLED SSD1306 | VCC | 3,3 V |
| OLED SSD1306 | GND | GND |
| OLED SSD1306 | SDA | GPIO21 |
| OLED SSD1306 | SCL | GPIO22 |
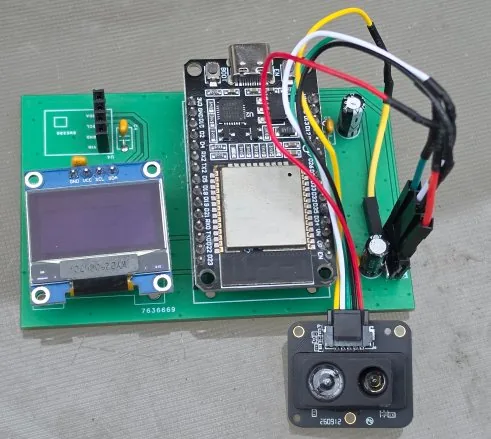
La alimentación es el punto delicado
El peak de arranque del NOVA20 se acerca a 850 mA. Si lo cuelgas del pin 5V del ESP32 alimentado solo por el USB del computador, ese peak puede hacer caer el voltaje y el ESP32 se reinicia justo cuando el sensor parte (el síntoma típico es un "Brownout detector was triggered" en el monitor serial). Por eso conviene una fuente de 5 V aparte, de al menos 1 A, con la tierra unida a la del ESP32.
Los condensadores de la lista sirven para lo mismo: un electrolítico de 10 µF en paralelo con un cerámico de 100 nF entre VCC y GND, lo más cerca posible del sensor (y otro par en la alimentación del ESP32). El electrolítico entrega la corriente del peak y el cerámico filtra el ruido de alta frecuencia que mete el láser al pulsar. Respeta la polaridad del electrolítico: la franja marca el negativo.
Un detalle de niveles lógicos: el sensor se alimenta con 5 V, pero su UART trabaja con lógica de bajo voltaje (LVTTL), así que su TX va directo al GPIO16 sin divisor. Lo que nunca debes hacer es meterle 5 V al pin TOF_EN: no es un pin de alimentación.
El protocolo: paquetes de 9 bytes
El sensor transmite sin que nadie le pregunte. Cada paquete trae la medición de un canal:
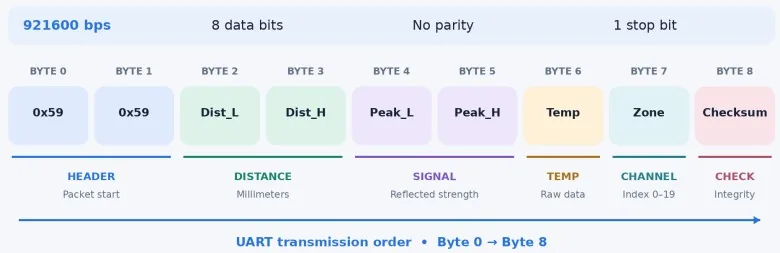
| Byte | Dato | Significado |
|---|---|---|
| 0 y 1 | 0x59 0x59 | cabecera del cuadro |
| 2 y 3 | Dist_L, Dist_H | distancia en milímetros |
| 4 y 5 | Peak_L, Peak_H | intensidad de la señal reflejada |
| 6 | Temp | temperatura interna del chip |
| 7 | Zone Index | número de canal (0 a 19) |
| 8 | Checksum | verificación del paquete |
La distancia viene como entero de 16 bits en little endian, así que se arma con Distance (mm) = (Dist_H << 8) | Dist_L. Si llega Dist_L = 0x2C y Dist_H = 0x01, son 0x012C = 300 mm.
Ahora, el número que explica todo lo demás: 20 canales a 10 Hz son unos 200 paquetes por segundo, 1.800 bytes por segundo. Eso cabe holgado a 921600 baudios, pero el UART por software no es confiable a esa velocidad. Por eso el montaje usa el UART2 por hardware del ESP32 clásico, que tiene su propio buffer y no pierde bytes mientras el procesador atiende el WiFi o redibuja la pantalla.
Algunas cosas que el programa filtra:
- Una distancia 0 o mayor que 65500 significa que ese rayo no recibió reflejo: no es "muy cerca" ni "muy lejos", es "sin dato".
- El byte de temperatura es la del chip, no la del ambiente. Sirve para diagnosticar que el sensor no se esté calentando, no como termómetro.
- El checksum descarta paquetes corruptos. Si el contador de errores de checksum sube rápido, revisa la tierra común y el largo del cable del TX.
La geometría también tiene letra chica: el canal 0 apunta hacia abajo y el 19 hacia arriba, y el frente queda entre los canales 9 y 10. El centro del abanico puede quedar hasta ±2° corrido del eje, así que los ángulos son nominales, no una calibración por canal.
Software
Preparar el Arduino IDE
- Instala el paquete de placas ESP32 en el Arduino IDE y elige ESP32 Dev Module en Herramientas > Placa.
- Desde el Gestor de librerías instala Adafruit SSD1306 y Adafruit GFX. No hacen falta librerías de internet para el panel web: el HTML, el CSS y el JavaScript van guardados en la flash del ESP32.
- Abre el sketch completo del tutorial original (el enlace está en Recursos) y reemplaza las credenciales del WiFi por las de tu red:
static const char WIFI_SSID[] = "****************";
static const char WIFI_PASSWORD[] = "****************";
Antes de compartir tu sketch en un foro o en GitHub, vuelve a poner los asteriscos: la clave de tu red queda escrita en texto plano.
Qué hace el programa
La configuración de hardware del sketch deja ver la lógica completa:
constexpr int NOVA_RX_PIN = 16;          // GPIO16 on ESP32 Dev Module
constexpr uint32_t NOVA_BAUD = 921600;
constexpr uint32_t MONITOR_BAUD = 115200;
constexpr uint8_t CHANNELS = 20;
constexpr uint8_t PACKET_BYTES = 9;
constexpr uint8_t HIST_LENGTH = 3;
constexpr uint8_t INVALID_RESET_AFTER = 4;
constexpr float EMA_ALPHA = 0.40f;
constexpr uint32_t CHANNEL_FRESH_MS = 400;
constexpr uint32_t WIFI_RETRY_MS = 15000;
Traducido a palabras:
- Lee los paquetes del UART2, busca la cabecera
0x59 0x59, valida el checksum y guarda cada medición en la estructura del canal que corresponde. - A cada canal le aplica un promedio móvil exponencial (
EMA_ALPHA = 0.40): cada lectura nueva pesa un 40% y el historial un 60%. Con un alfa más alto la respuesta es más rápida pero más nerviosa; con uno más bajo, más estable pero con retardo. Si el robot va rápido, súbelo. - Si un canal acumula cuatro lecturas inválidas seguidas (
INVALID_RESET_AFTER), reinicia su filtro para no arrastrar un valor viejo. Y si un canal no se actualiza en 400 ms (CHANNEL_FRESH_MS), se considera sin dato. - Si el WiFi se cae, reintenta cada 15 segundos sin bloquear la lectura del sensor.
- Cada 200 ms escribe en la OLED la distancia válida más cercana y la IP del ESP32.
Pruebas: OLED, monitor serial y panel web
Al cargar el programa, el sensor empieza a transmitir y la OLED muestra la distancia más cercana que ve el abanico.
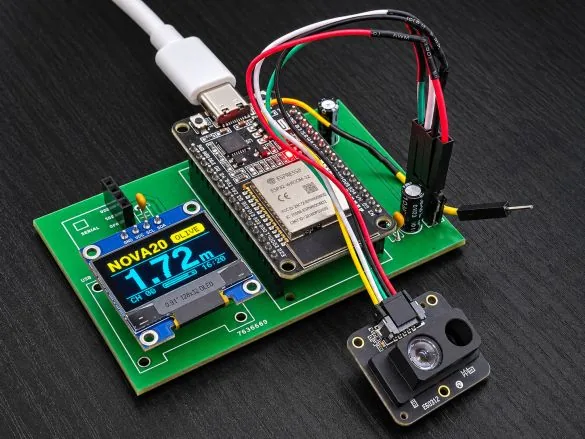
Cuando el ESP32 se conecta al WiFi, su IP aparece en la parte baja de la OLED y también en el monitor serial a 115200 baudios.
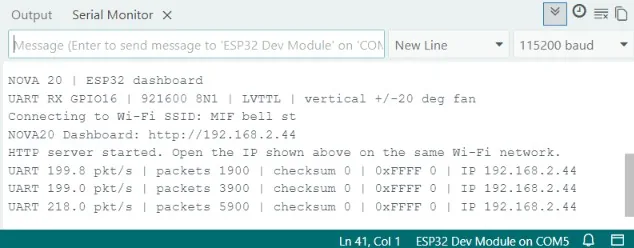
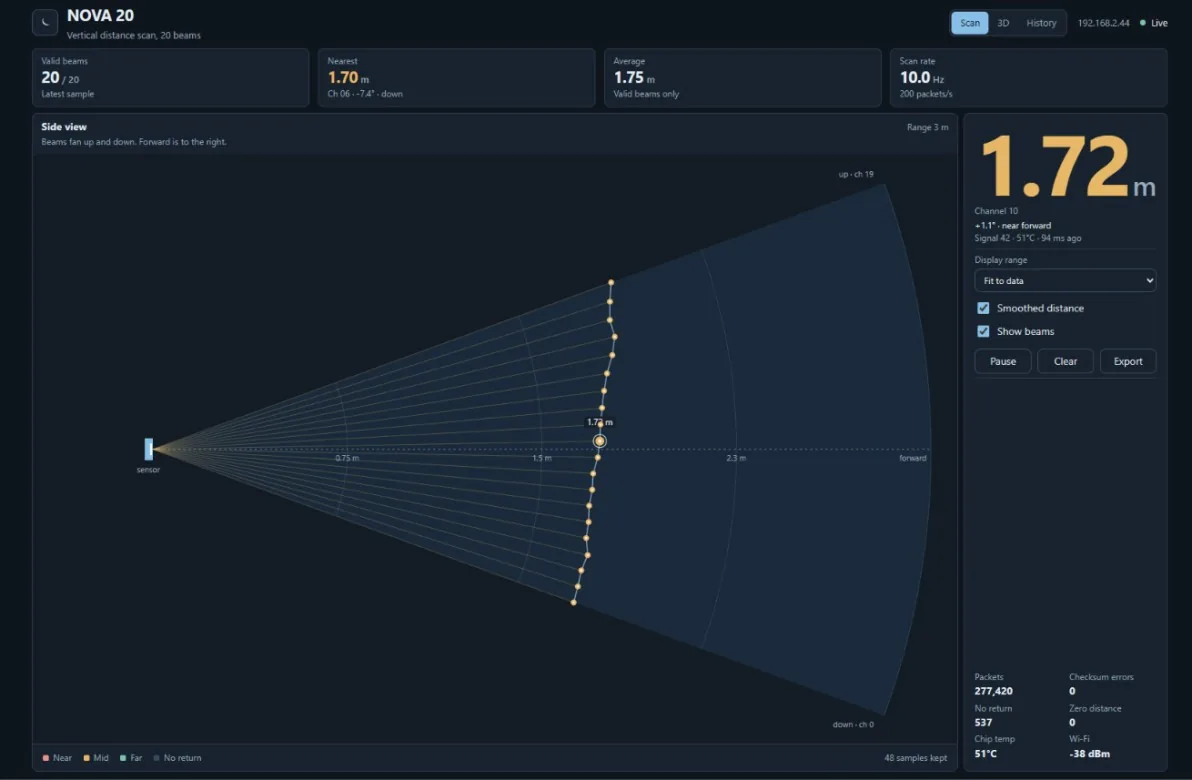
Escribe esa IP en el navegador de un celular o de un computador conectado a la misma red. El panel tiene tres páginas:
- Scan: la vista lateral con los 20 rayos en tiempo real, coloreados por distancia (cerca, medio, lejos y sin reflejo), más cuatro indicadores arriba: rayos válidos, distancia más cercana, promedio y frecuencia de barrido. Al costado puedes elegir un canal para ver su lectura, cambiar el rango de la vista, activar o desactivar el suavizado, pausar, limpiar y exportar a CSV.
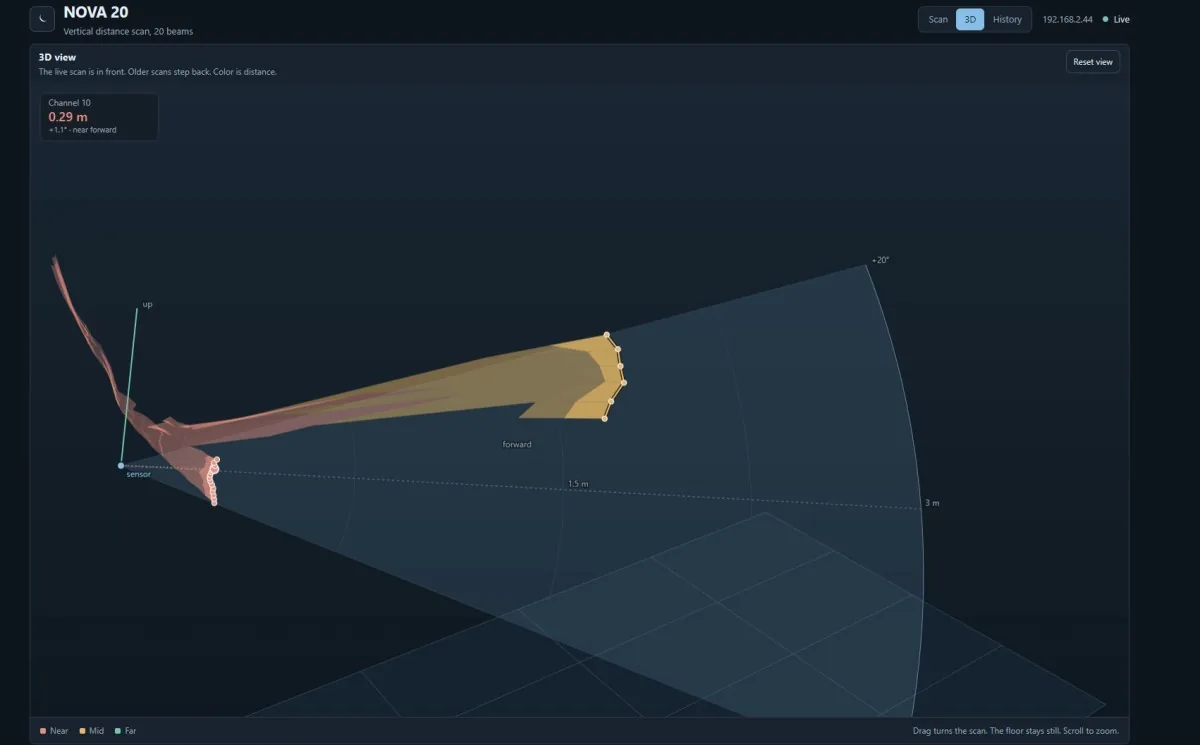
- 3D: combina el barrido actual con los anteriores, que van quedando hacia atrás, en una perspectiva que puedes girar arrastrando y acercar con la rueda del mouse.
- History: los barridos recientes canal por canal en el tiempo y la tendencia de la distancia más cercana.
El panel también muestra el diagnóstico de la comunicación: paquetes recibidos, errores de checksum, lecturas sin reflejo, distancias cero, temperatura del chip y señal del WiFi. Es lo primero que tienes que mirar cuando algo no anda.
Si algo falla
- La OLED queda negra: casi siempre es la dirección I2C. El sketch usa
0x3C; algunos módulos vienen en0x3D. Corre un escáner I2C para confirmarlo. - Cero paquetes: revisa que el TX del sensor vaya al GPIO16 y no al GPIO17, que la tierra sea común y que el sensor tenga sus 5 V.
- Muchos errores de checksum: cable de señal demasiado largo o tierra floja. Acorta el cable y une bien los GND.
- El ESP32 se reinicia al encender: es el peak de 850 mA. Usa la fuente aparte y los condensadores.
- Muchos rayos "sin reflejo": el blanco está fuera de alcance o es muy oscuro o brillante. Prueba primero contra una pared clara a 50 cm.
Variantes y mejoras
- Detector de bordes para un robot: monta el sensor inclinado hacia el piso. Los canales bajos tienen que ver el suelo a una distancia conocida; si de pronto marcan "sin reflejo" o una distancia mucho mayor, hay una escalera adelante. Basta comparar contra una distancia de referencia calibrada al encender.
- Alarma de presencia sin cámara: guarda un barrido de referencia de la pieza vacía y dispara un aviso por MQTT o Telegram cuando varios canales cambian más de 10 cm al mismo tiempo. No graba imágenes, así que no hay problema de privacidad.
- Probar la idea con un sensor ToF 8x8: si no consigues el NOVA20, una matriz VL53L5CX como el Sensor de Distancia 3D ToF 8x8 Gravity (SKU X10-1) entrega 64 zonas por I2C. Cambia la lectura del UART por la librería del sensor y reutiliza el panel, tratando cada columna de la grilla como un "rayo". Ojo: tiene un campo de visión más estrecho, así que no es un reemplazo directo, pero sirve para el mismo tipo de radar.
Personalización para Chile
En Chile consigues casi todo el montaje en MechatronicStore:
- ESP32 con Wifi y Bluetooth ESP WROOM-32 (SKU N-303): el cerebro del proyecto. Lee el sensor por el UART2 y sirve el panel web. Es equivalente al ESP32 Dev Module que usa el original.
- Pantalla Oled 128x32 I2C 0.91" SSD1306 (SKU D-112): la pantalla local. Usa el mismo controlador y la misma librería que la de 0,96"; solo cambia
OLED_HEIGHTde 64 a 32 en el sketch y reduce el tamaño de la fuente. - Capacitor condensador electrolítico 10uf 25V (SKU GF2-7): el depósito de corriente para el peak de arranque del sensor.
- Condensadores cerámicos 100N (SKU GF17V24): filtran el ruido de alta frecuencia de la alimentación.
- Cables macho hembra 40 piezas 10cm (SKU C-415): para unir el ESP32, la pantalla y la fuente sin soldar.
- Transformador Cargador Fuente De Alimentación 5V 2A (SKU B-001): la fuente aparte de 5 V que el NOVA20 necesita para no tumbar al ESP32 cuando arranca.
El LiDAR Benewake NOVA20 no está en el catálogo. Si en el tutorial original usan la OLED de 0,96" y 128x64, la de 0,91" cumple la misma función con menos líneas de texto.
Recursos
- Tutorial original (inglés): NOVA20 Solid State Multi Point Lidar with ESP32 Web View, con el sketch completo del panel web.
- Tutorial relacionado: TFmini-S LiDAR Distance Sensor with Arduino, otro LiDAR de Benewake del mismo autor.
- Documentación del sensor: Benewake NOVA20
- Librerías: Adafruit SSD1306 y Adafruit GFX.
Versión chilena inspirada en el tutorial de How2Electronics, con componentes en stock local en MechatronicStore.