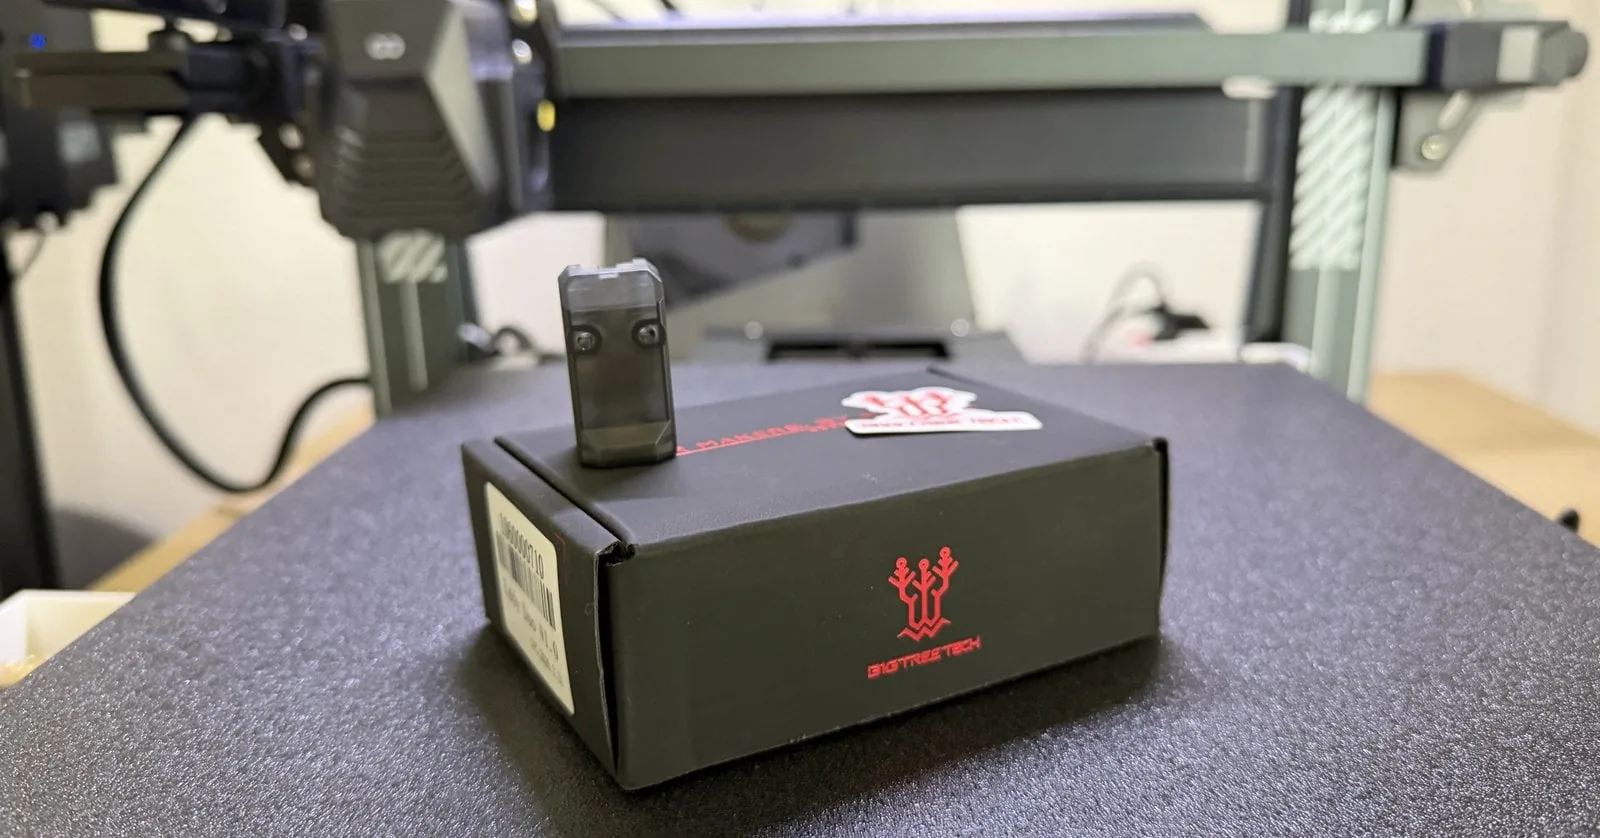
Nivelar la cama es el peaje que pagas antes de cada impresión: la sonda inductiva de fábrica del Neptune 4 Plus baja el cabezal, toca, sube y repite el gesto 121 veces. Son tres minutos de reloj para una malla fina de 11×11, y como el resultado deja de ser válido apenas sacas y vuelves a poner la placa, la mayoría termina cargando un perfil guardado que ya no describe la cama real.
Hay una forma de medir la misma superficie en 13 segundos sin detenerse en ningún punto, y de paso eliminar el otro dolor clásico de estas máquinas: el Z-offset. Este tutorial muestra cómo montar un sensor de corrientes parásitas (un BTT Eddy Duo) en una impresora que ya trae Klipper de fábrica, usando el Elegoo Neptune 4 Plus como caso concreto. Al terminar vas a tener el sensor instalado, calibrado por prueba de papel, escaneando la cama antes de cada impresión, y vas a entender por qué el firmware que descarga todo el mundo no sirve en estas máquinas.
Este procedimiento no necesita reemplazar el firmware de la impresora ni instalar OpenNept4une: se trabaja sobre la instalación de Klipper que Elegoo ya trae de fábrica.
Qué mide realmente un sensor de corrientes parásitas
La sonda inductiva de fábrica y el Eddy usan el mismo fenómeno físico, pero entregan cosas distintas, y ahí está toda la diferencia.
Una bobina recorrida por corriente alterna genera un campo magnético. Cuando ese campo alcanza una superficie metálica. la placa de acero de la cama. induce en ella corrientes parásitas (corrientes de Foucault), que a su vez generan un campo opuesto y le roban energía a la bobina. Mientras más cerca está el metal, más fuerte es el acoplamiento y más cambian la amplitud y la frecuencia de oscilación del circuito LC del sensor.
La sonda de fábrica toma esa señal y la reduce a un bit: disparó o no disparó. Por eso el cabezal tiene que bajar hasta tocar el umbral en cada punto de la grilla. El Eddy, en cambio, reporta el valor continuo de esa oscilación, y Klipper lo convierte en una distancia en milímetros mediante una tabla de calibración. Con una distancia continua disponible en todo momento, el cabezal ya no necesita bajar: se pasea a 2 mm de altura sobre la cama y va muestreando sin frenar.
De ese cambio salen tres consecuencias prácticas:
- La malla se vuelve barata en tiempo. Una grilla de 11×11 baja de 182 a 21 segundos, y una de 6×6 de 64 a 13. Cuando medir cuesta 13 segundos, deja de tener sentido guardar perfiles: escaneas antes de cada impresión y siempre trabajas con la cama que efectivamente tienes puesta.
- El punto cero deja de ser un offset y pasa a ser una calibración. Defines una vez, con una hoja de papel, dónde la punta de la boquilla toca la cama. Desde ahí, cada homing deja la boquilla exactamente en ese punto: sin Z-offset en la pantalla, sin línea de corrección en el slicer.
- La medición se vuelve repetible. La configuración de fábrica de Elegoo le concede a su sonda una dispersión de cinco centésimas de milímetro. Las mediciones con el Eddy en la misma máquina quedaron dentro de 0,002 mm en diez repeticiones, en frío y en caliente.
Conviene tener claro también qué no hace. No endereza una cama torcida: las cuatro perillas siguen siendo trabajo tuyo, y el sensor solo compensa en software lo que no logres corregir en mecánica. Y, como toda sonda inductiva, tiene deriva térmica; más abajo están los números medidos.
Duo, USB o Coil: la variante decide si funciona
BIGTREETECH vende el sensor en tres versiones y elegir mal es la forma más rápida de terminar con una pieza que no puedes usar:
- Eddy Duo. la bobina más su propio microcontrolador RP2040 a bordo. Se conecta por USB o por CAN según un interruptor deslizante en la parte trasera, y se enchufa directo al computador donde corre Klipper. Es la variante correcta para una impresora de fábrica como el Neptune.
- Eddy USB. el antecesor del Duo, solo USB, funcionalmente equivalente para este montaje.
- Eddy Coil. solo la bobina, con 15 cm de cable y sin electrónica propia. Necesita una placa de cabezal de BIGTREETECH (EBB36, EBB42 o SB2209). El Neptune no tiene una placa así, por lo que esta variante no sirve en estas máquinas.
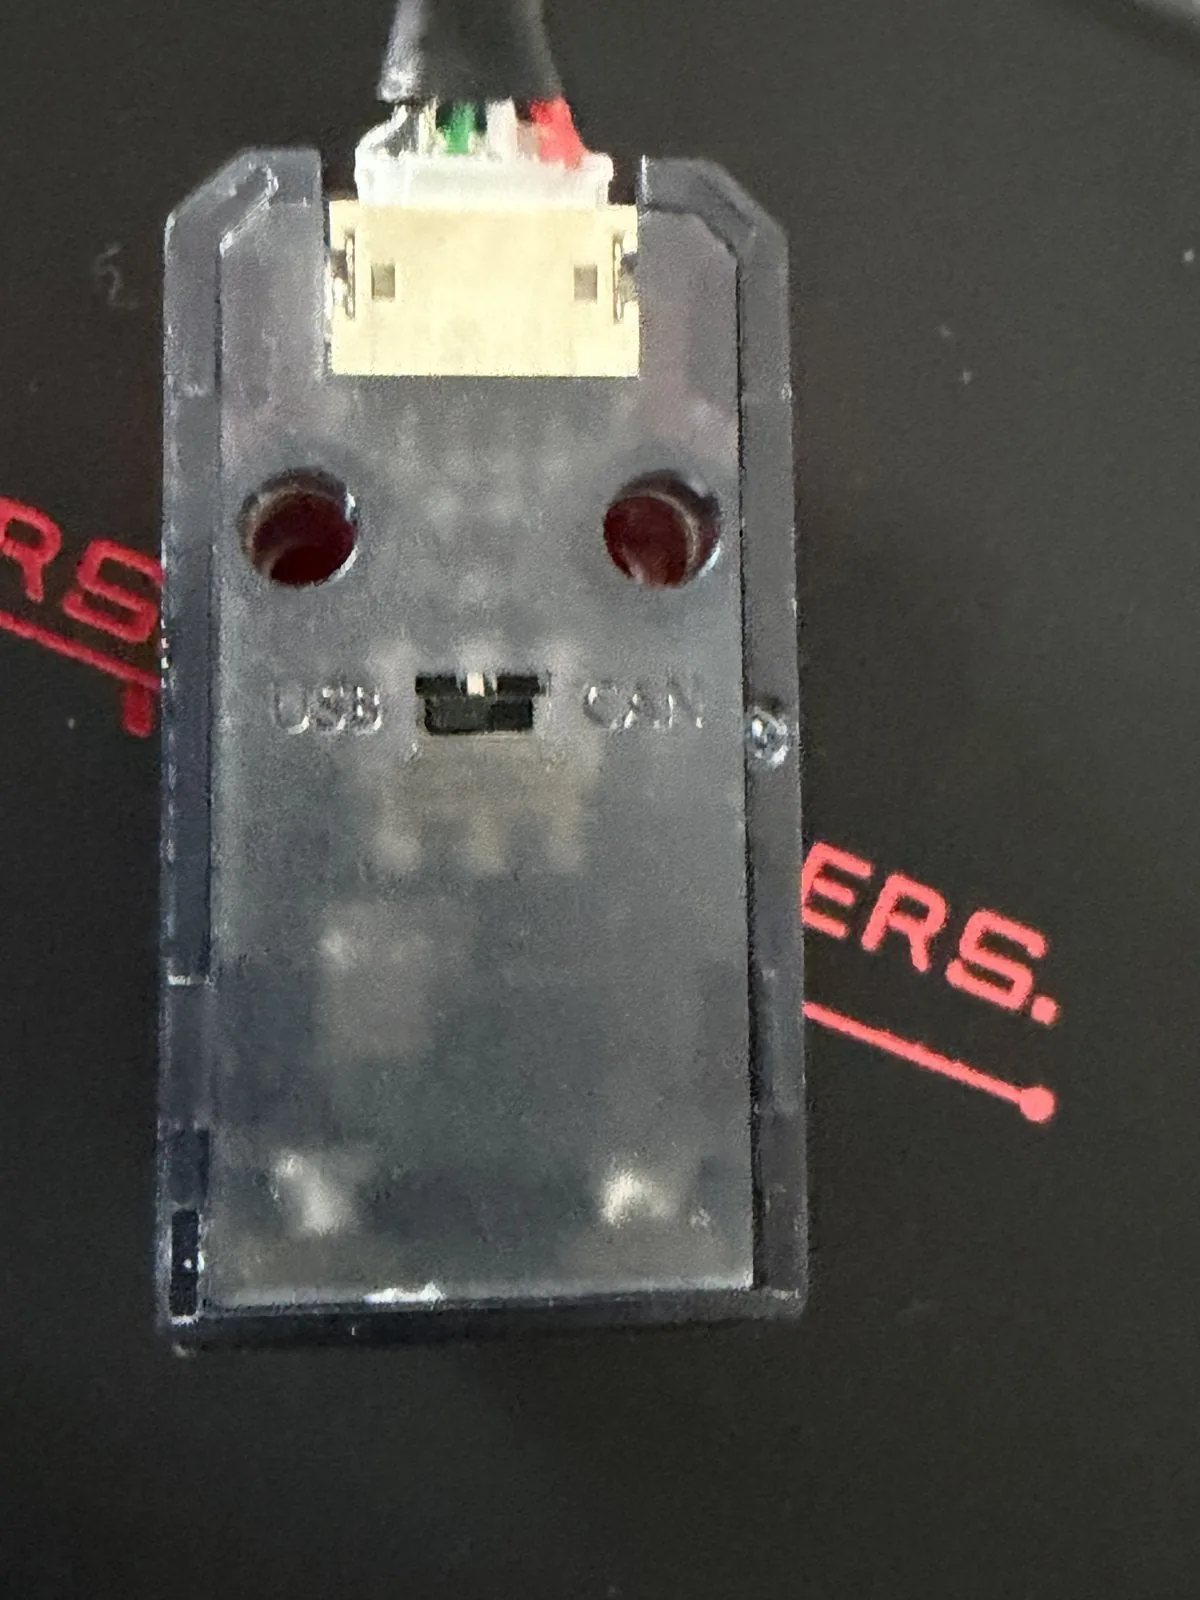
Si tu impresora no es un Neptune, la pregunta que decide la compatibilidad es la misma: ¿tu versión de Klipper incluye el módulo probe_eddy_current con modo de escaneo, y tienes dónde enchufar el sensor? El Klipper que Elegoo dejó instalado en el Neptune 4 Plus (una rama de la primavera de 2025) ya trae ese módulo, así que no hay que actualizar nada.
Dos detalles propios del Neptune 4 Plus
El zócalo tiene un solo puerto USB libre. Si ahí ya tienes una cámara, necesitas un hub: uno pasivo basta, porque el Eddy consume apenas 30 mA.
La barra de ventiladores auxiliares del modelo Plus choca contra el soporte del sensor una vez montado. Se resuelve con 4 a 5 mm de golillas entre la barra y el marco, o imprimiendo los separadores AuxFanSpacer_v06b.stl que vienen en el modelo de Printables del adaptador.
Lista de materiales
| Componente | Cantidad | Para qué |
|---|---|---|
| Sensor BTT Eddy Duo (USB/CAN) | 1 | El sensor en sí; trae cable USB, amarras y tornillos |
| Filamento PETG 1.75 mm | ~30 g | Imprimir el soporte y los separadores |
| Tornillos M3x25 mm | 2 | Fijar el sensor al deslizador (vienen en la caja del Eddy) |
| Tuercas M3 hexagonales | 2 | Contratuerca detrás del deslizador (opcional, recomendado) |
| Golillas M3 planas | 4 a 6 | Separar la barra de ventiladores del marco (4 a 5 mm en total) |
| Hub USB pasivo | 1 | Solo si el puerto del zócalo ya está ocupado |
| Llave Allen 2,0 y 2,5 mm | 1 de cada | Desarmar el cabezal y montar el soporte |
| Hoja de papel y 3 a 4 tarjetas de presentación | . | Prueba de papel y control de altura de montaje |
El soporte impreso es la pieza clave y no viene con el sensor. Se descarga de Printables: el adaptador con ajuste de altura (ángulo + deslizador) es el más cómodo porque permite corregir la altura de montaje sin volver a desarmar; el adaptador fijo es la alternativa sobre la que ese diseño está basado. Imprime en PETG con capa de 0,2 mm: la pieza va pegada al shroud del ventilador, donde el PLA se ablanda.
Calcula alrededor de una hora entre montaje y calibración, más el tiempo de impresión del soporte.
Antes de tocar nada: respalda tu
printer.cfg. Entra a Fluidd (la interfaz web de Klipper, ya instalada de fábrica: la IP aparece en la pantalla, bajo Advance Settings, y se abre en el navegador sin contraseña), ve a Configuración, abre la carpetaconfig, y en la fila deprinter.cfgusa los tres puntos → Descargar. Esa copia es tu camino de vuelta: si algo sale mal, la vuelves a subir, confirmas sobrescribir, reinicias Klipper y la impresora queda como estaba.
Bloque 1: el firmware del sensor
El Eddy Duo se graba una sola vez, antes de montarlo, conectado al PC.
Mantén presionado el botón BOOT. está justo bajo el conector del cable y se alcanza por la abertura de la carcasa. y, con el botón apretado, enchufa el sensor por USB al computador. A los pocos segundos aparece una unidad llamada RPI-RP2 de 127 MB que solo contiene INDEX.HTM e INFO_UF2.TXT. Si no aparece de inmediato, actualiza el explorador con F5. Que el administrador de dispositivos muestre un "RP2 Boot" con signo de exclamación es normal.
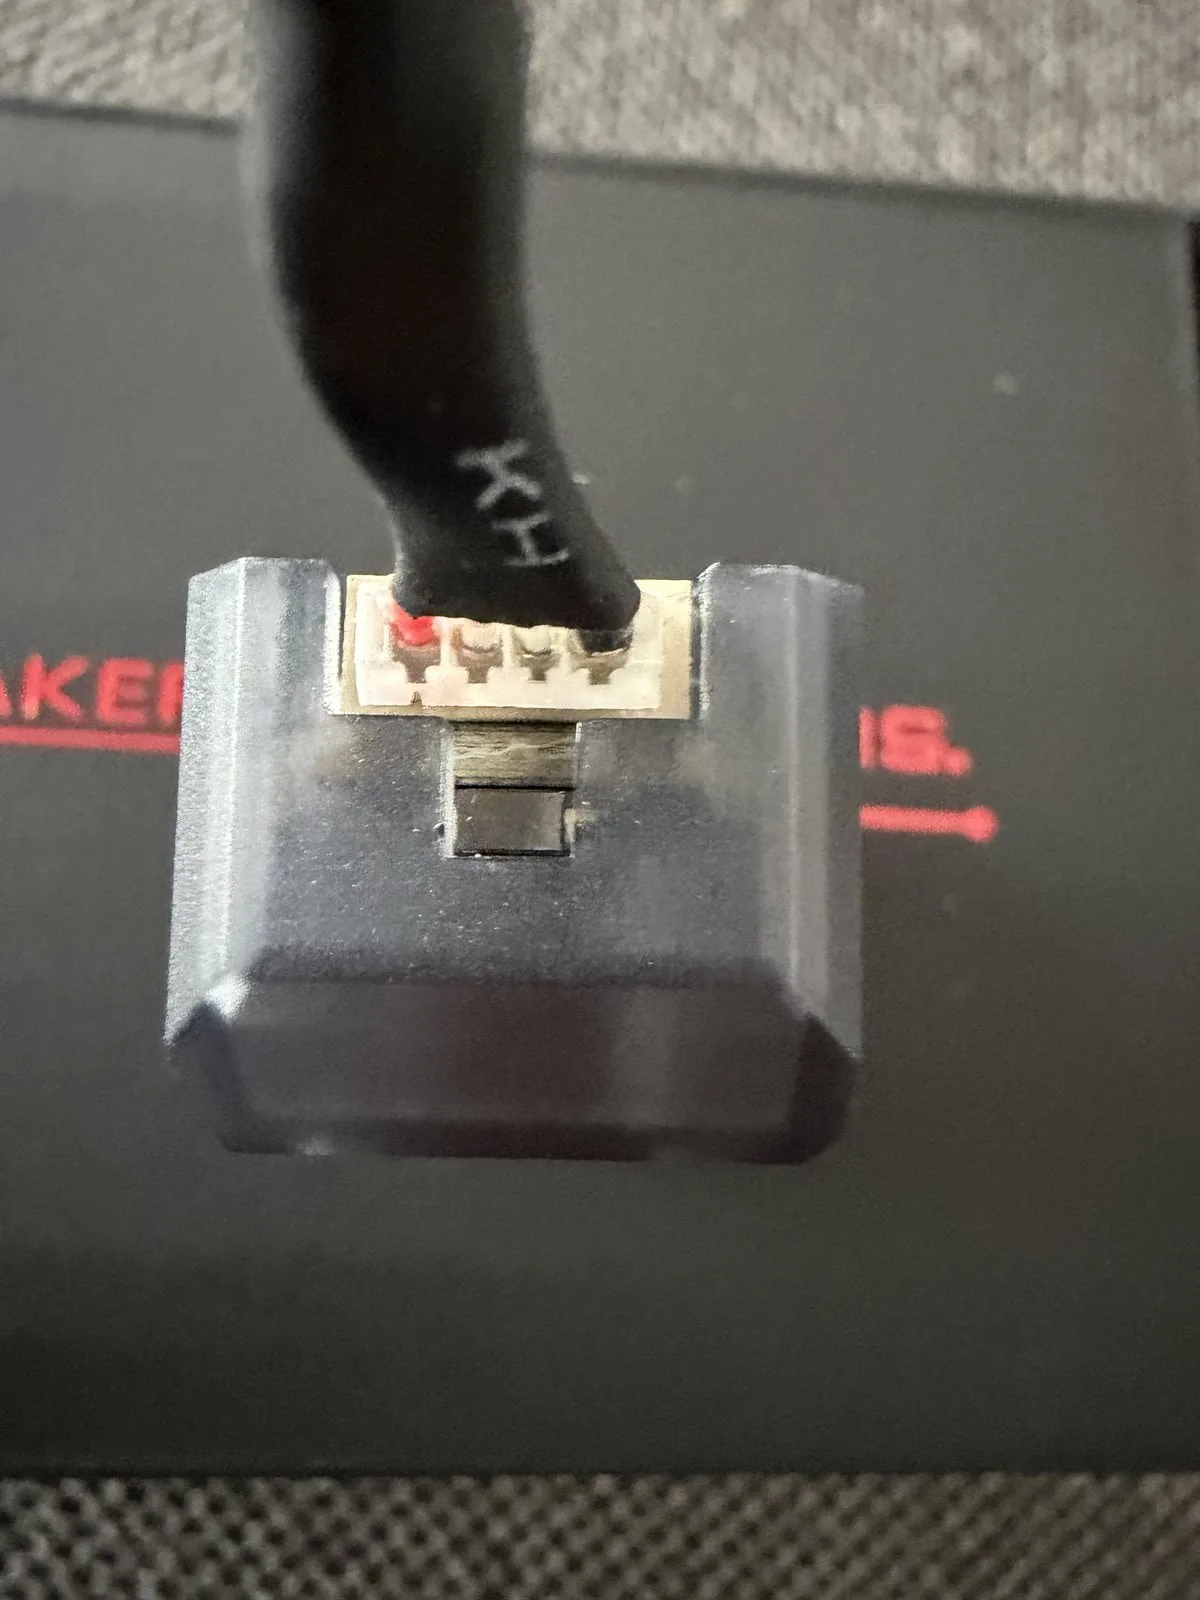
Copia el archivo .uf2 a esa unidad. El sensor se reinicia solo, la unidad desaparece y el sistema reporta un "Dispositivo serie USB (COMx)". Eso es todo: no hay drivers ni herramientas que instalar.
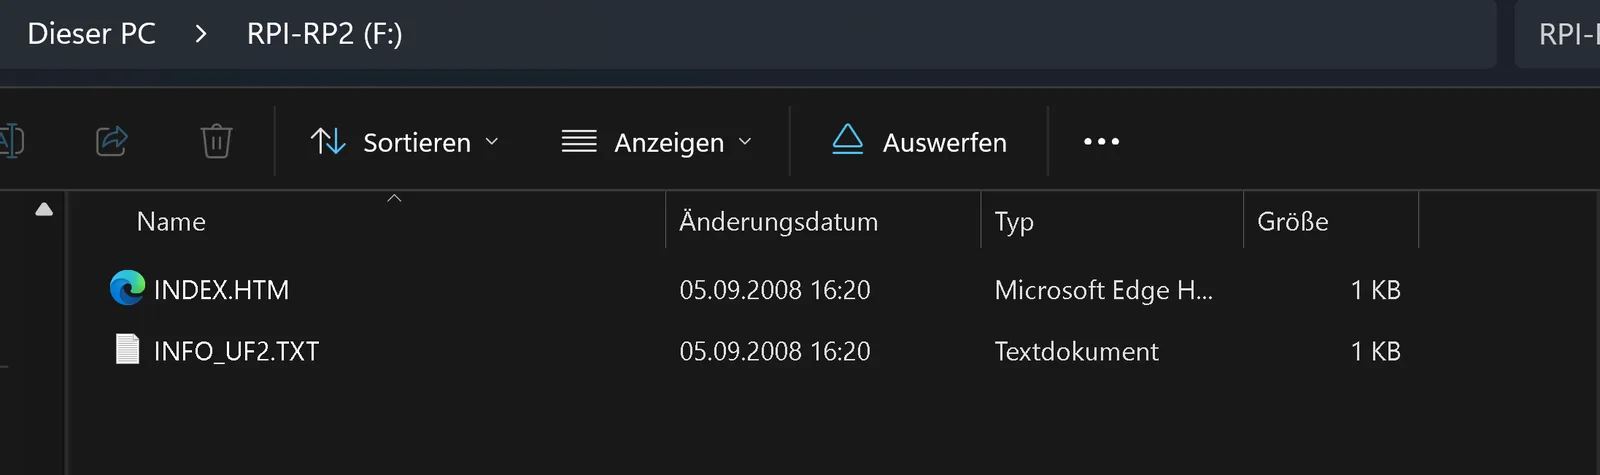
Ese RPI-RP2 no es una memoria: es el cargador de arranque del chip RP2040 expuesto como disco. El archivo que copias se escribe en la flash interna y por eso nunca vuelves a verlo en la unidad.
Por qué el firmware del manual de BIGTREETECH no sirve acá
Esta es la parte que hace fracasar la mayoría de los intentos, y vale la pena entenderla en vez de memorizarla.
BIGTREETECH te dice que compiles el firmware del sensor desde tu instalación de Klipper. Eso es correcto, y es justamente el problema: el firmware del sensor y el Klipper del host se comunican con un protocolo que cambia entre versiones. Una impresora con Klipper actualizado compila un firmware actual y todo calza. El Neptune corre una rama congelada de 2025, así que un firmware compilado hoy simplemente no se entiende con él, y Klipper reporta que no puede conectar el MCU.
La regla general, sirva o no el Neptune de ejemplo: el firmware del Eddy tiene que salir de la misma versión de Klipper que corre tu host. Si tu impresora trae Klipper de fábrica, eso significa identificar el commit exacto de esa versión y compilar contra él.
Hay un detalle adicional: una corrección de noviembre de 2025 en Klipper (commit c6c761497) arregla un fallo de amplitud por el cual el sensor aborta el nivelado con la cama caliente. Un firmware compilado desde la rama de fábrica sin ese parche funciona en frío y falla justo cuando vas a imprimir. El paquete de archivos del artículo original trae el .uf2 ya compilado con ese parche para la versión 1.4.1.4 de Elegoo (Neptune 4 Plus USB-C), además de las instrucciones para compilarlo tú mismo si tu versión es otra.
Si Klipper no conecta el sensor después del montaje, la causa casi siempre es esta: firmware compilado contra la versión equivocada.
Bloque 2: el montaje mecánico
Apaga la impresora y desenchúfala de la red. El sensor y su conector quedan muy incómodos con el cabezal colgando del pórtico, así que conviene desmontar el cabezal completo y trabajar sobre la mesa. En el Neptune 4 son unos pocos minutos: desconecta y retira el bloque de ventiladores trasero (tres tornillos de 2,5 mm), suelta los dos tornillos de la prensa de cables y desconecta el cable plano del cabezal, y saca los cuatro tornillos traseros más los dos de la tapa frontal (2,0 mm). El wiki de Elegoo documenta exactamente estos pasos con fotos en su guía de reemplazo del motor del extrusor. El rearmado es en orden inverso, con la salida del ventilador hacia abajo.
Con el cabezal en la mesa, la sonda de fábrica está a un costado del hotend, sujeta al shroud del ventilador por un solo tornillo Allen. Sácala y desconecta su enchufe de la placa del cabezal. Guarda la sonda. es tu camino de vuelta. , pero conserva el tornillo a mano: lo vas a reutilizar de inmediato.
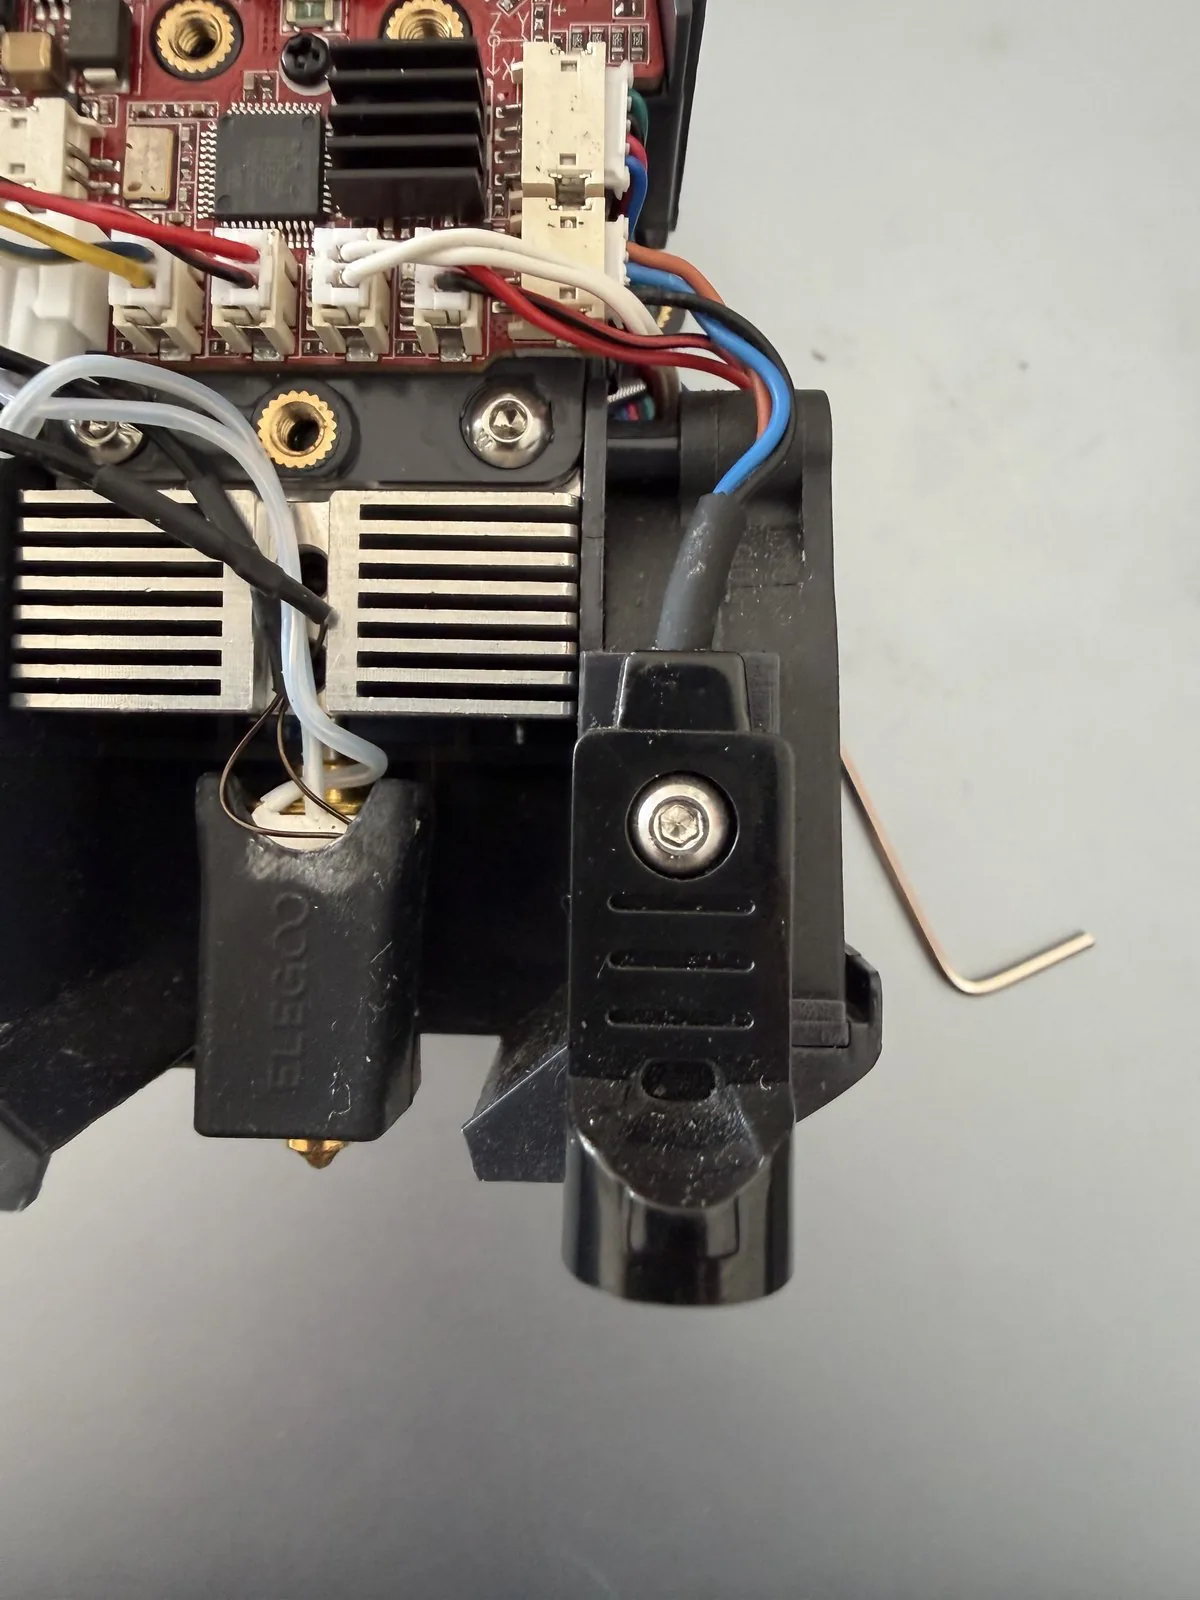
Atornilla primero el ángulo impreso, en la rosca que dejó libre la sonda de fábrica y con ese mismo tornillo. Hazlo antes que cualquier otra cosa: una vez que el sensor está puesto, esa cabeza de tornillo queda inaccesible.
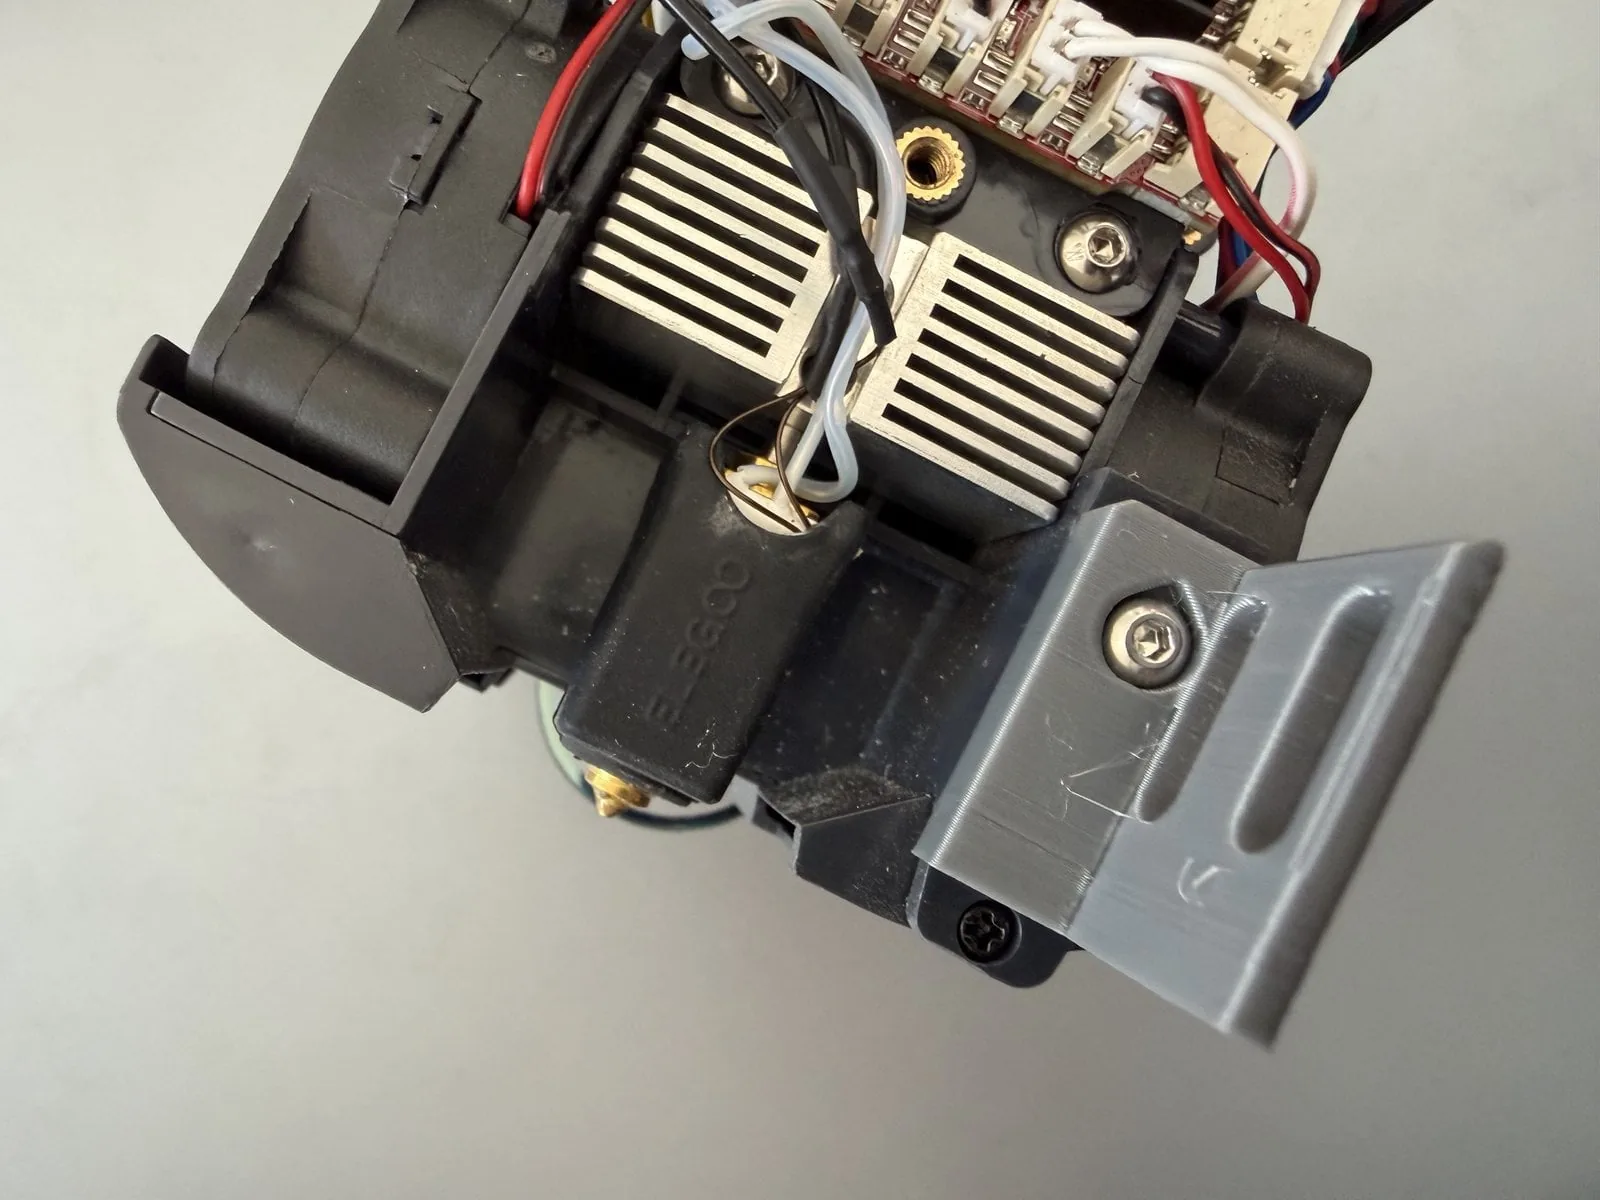
Después coloca el deslizador detrás de los dos agujeros alargados, con sus roscas enfrentadas a las ranuras, y fija el Eddy con los dos tornillos M3x25 que vienen en la caja, pasando por la carcasa del sensor y por los agujeros alargados hasta el deslizador. Esos tornillos muerden directamente el PETG; el diseño original lo da por suficiente, pero dos tuercas M3 de contratuerca detrás del deslizador cuestan nada y evitan que el ajuste se suelte con las vibraciones. La cara de la placa con el conector mira en dirección opuesta al hotend, y la cara plana de la bobina mira hacia abajo.
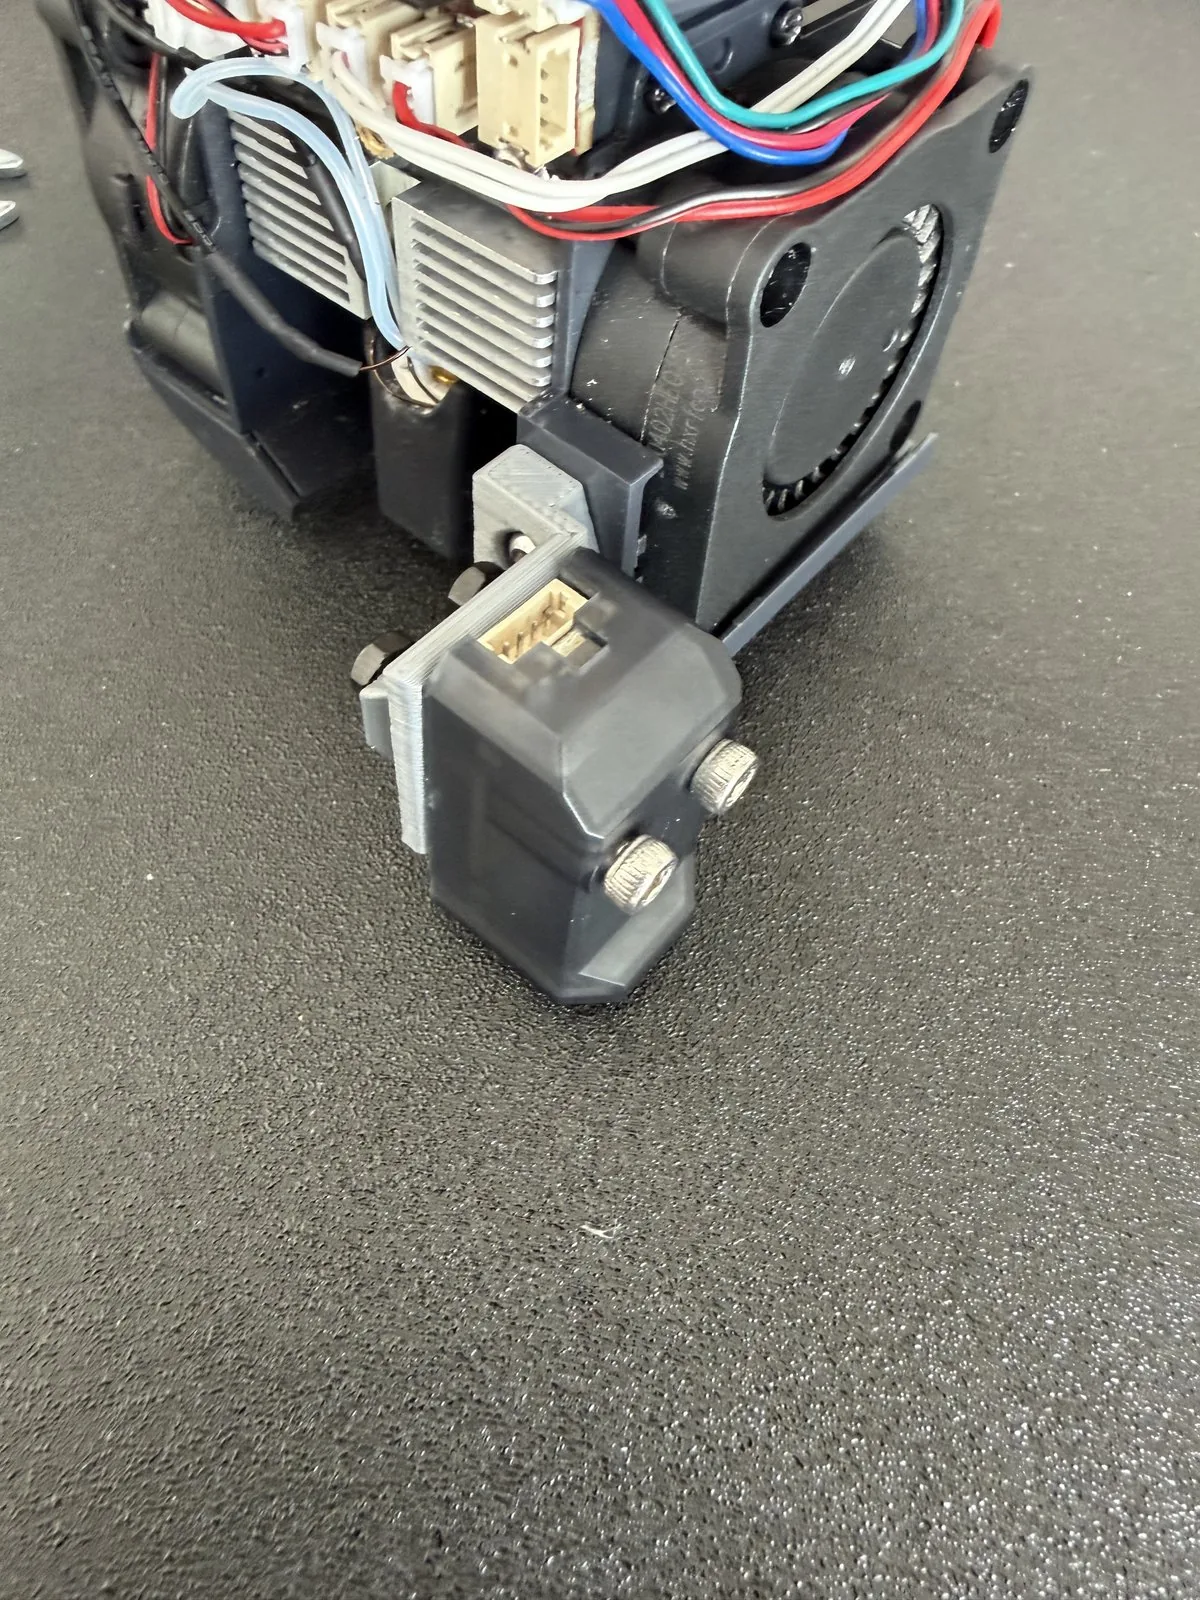
La altura de montaje es el único valor crítico
La cara inferior del Eddy debe quedar 2 a 3 mm por encima de la punta de la boquilla: la boquilla siempre toca la cama primero. La verificación es directa: baja la boquilla a mano hasta la cama y comprueba que entren tres o cuatro tarjetas de presentación entre el sensor y la cama.
Si queda muy bajo, el sensor se estrella antes que la boquilla. Si queda muy alto, la señal no alcanza y la medición se vuelve ruidosa. Mirando el cabezal desde abajo es fácil confundir "sobre" y "bajo" la boquilla, así que vale la pena revisarlo dos veces antes de rearmar. Con el soporte de altura ajustable, corregirlo toma un minuto; con el adaptador fijo, hay que desmontar de nuevo.
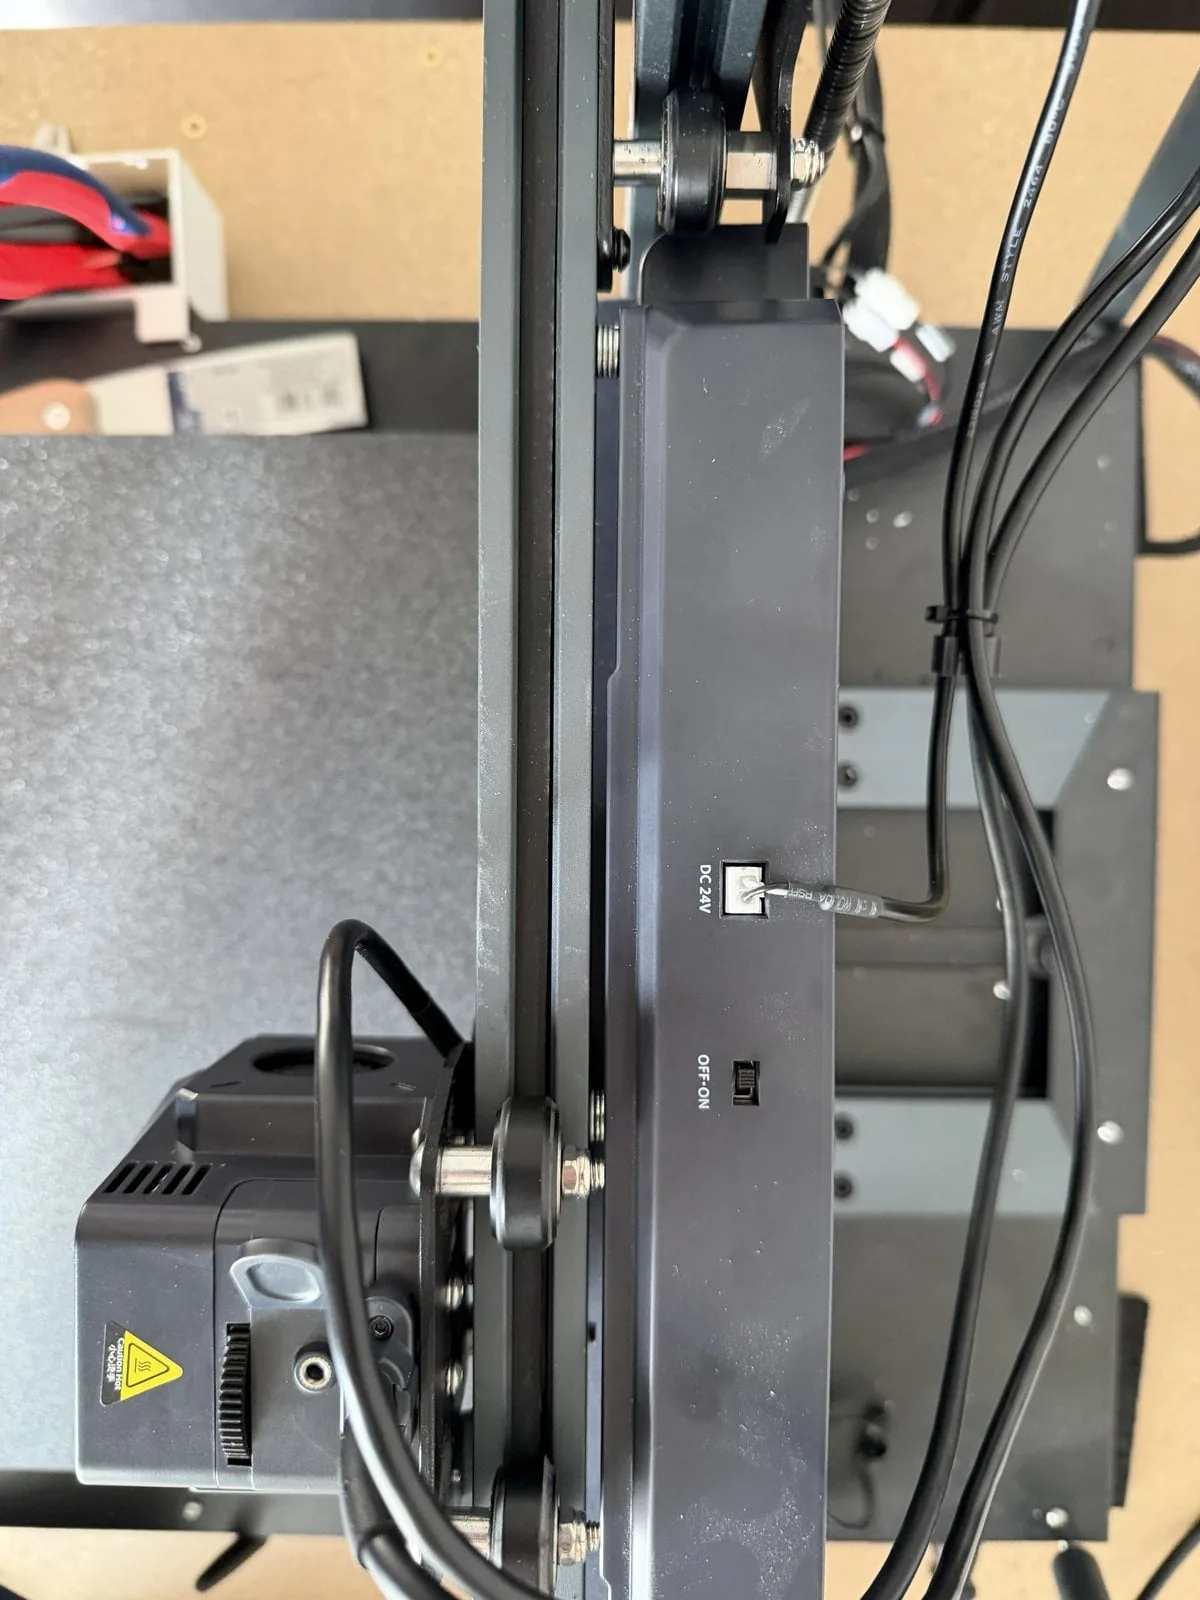
Lleva el cable con amarras siguiendo el arnés existente hacia arriba, y desde ahí baja por el husillo del eje Z hasta el zócalo, al puerto USB o al hub. Deja suficiente arco para el recorrido completo del cabezal, aléjalo de los cables de los motores paso a paso. son una fuente de ruido para una señal analógica como esta. y si sobra cable, recógelo en forma de ocho y no enrollado: una bobina de cable junto a un sensor inductivo es exactamente lo que no quieres.
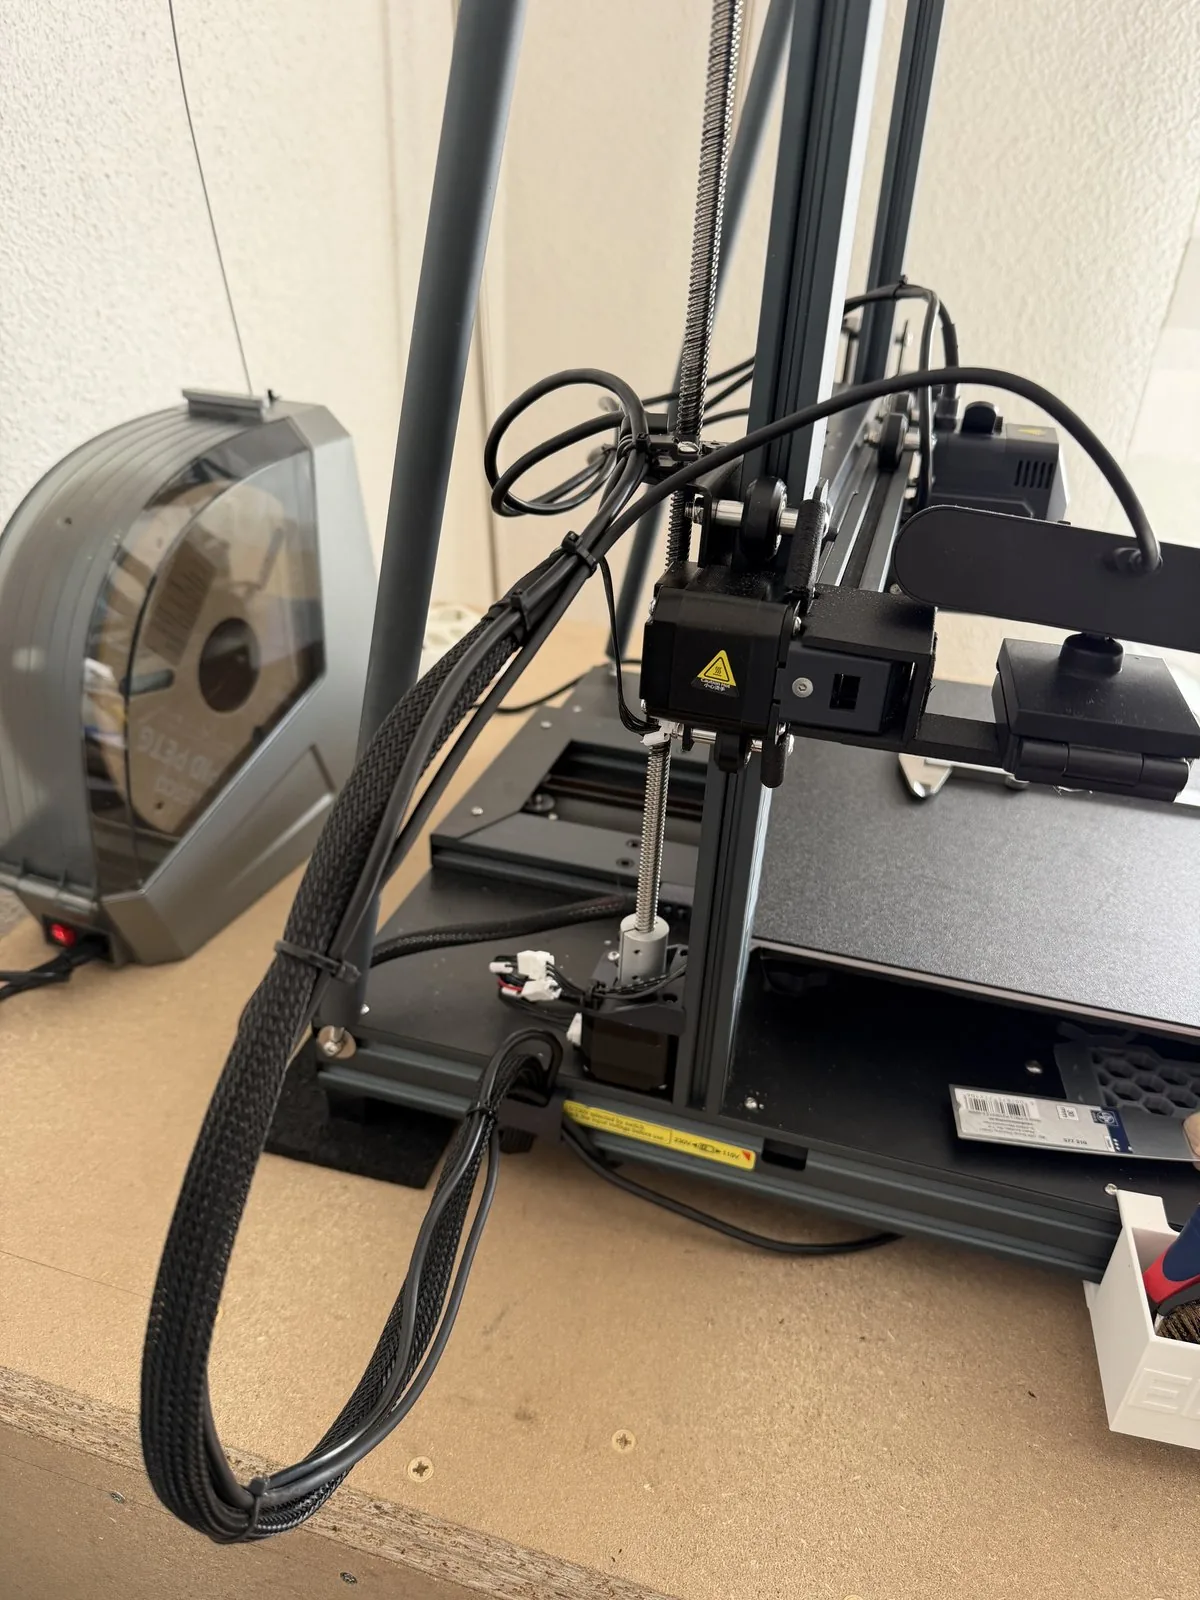
Para terminar, vuelve a atornillar la barra de ventiladores con las golillas de separación.
Bloque 3: la configuración de Klipper
Enciende la impresora y abre Fluidd en el navegador. En la barra lateral, Configuración (el ícono de los controles deslizantes) muestra la carpeta config con la printer.cfg y las copias de respaldo que Elegoo deja ahí.
Sube el archivo eddy.cfg del paquete a esa carpeta con el botón Subir (el ícono de nube arriba a la derecha). Ese archivo contiene todas las secciones nuevas. el sensor, su sensor de temperatura y tres macros auxiliares. y necesita un solo cambio: en la línea serial: va el identificador de tu Eddy, que empieza con usb-Klipper_rp2040_.
El comando ls /dev/serial/by-id/ no está disponible desde la consola de Fluidd (necesita SSH). El atajo práctico: deja el marcador de posición como viene, reinicia, y lee el identificador en el mensaje de error que Klipper muestra para mcu eddy.
Después toca la printer.cfg. Quien tenga exactamente un Neptune 4 Plus USB-C con firmware Elegoo 1.4.1.4 puede subir la printer.cfg completa del paquete y sobrescribir la suya (los perfiles de malla vienen borrados: hay que nivelar una vez). Para cualquier otra configuración, son cinco cambios sobre tu propio archivo:
- Arriba del todo, bajo
[include MCU_ID.cfg], agrega una línea[include eddy.cfg]. - Comenta por completo la sección
[probe]de la sonda de fábrica, anteponiendo#a cada línea. Solo puede existir una sonda. - En
[bed_mesh]: cambiahorizontal_move_zde10a2, ajustamesh_maxa287,300y agrega una línea nuevazero_reference_position: 165,165. - En
[safe_z_home], ponhome_xy_positionen206.58,138.52, de modo que la bobina quede sobre el centro de la cama durante el homing. - Al final del archivo, en el bloque autogenerado (las líneas que empiezan con
#*#), borra las tres líneas de la sonda antigua:#*# [probe],#*# z_offset = …y el#*#que las cierra. Si quedan, Klipper no arranca.
Además, dentro de la macro G29 del mismo archivo la ventana de medición aparece escrita otra vez: reemplaza ahí mesh_max=295,300 por mesh_max=287,300.
Esos valores de coordenadas corresponden al soporte con ajuste de altura. El adaptador fijo desplaza la bobina a otra posición relativa a la boquilla y usa su propio juego de valores.
Por qué hace falta zero_reference_position
Este es el detalle que más tiempo hace perder si no se conoce.
En el firmware de fábrica, Elegoo modificó el manejo del z_offset de la sonda: el valor escrito en la printer.cfg nunca tuvo efecto real en el Neptune. Con la sonda de fábrica eso da lo mismo, porque el punto cero venía de la corrección guardada en la pantalla. Con el Eddy no: la malla completa queda medio milímetro demasiado alta.
zero_reference_position es el mecanismo estándar de Klipper para referenciar la malla a un punto conocido: mide ese punto y desplaza toda la malla para que ahí valga cero. Con eso, la diferencia introducida por Elegoo deja de importar, sin tener que modificar una línea del código de Elegoo. El punto elegido es el centro de la cama, que es también donde harás la prueba de papel.
El archivo que Fluidd no ve
Hay una configuración que vive fuera de Klipper: la interfaz de la pantalla saca los límites de su nivelado 11×11 de un archivo elegoo_conf.ini, en el sistema de archivos del computador interno. Sin ajustarlo, la pantalla manda la bobina más allá del borde derecho de la cama y aborta el nivelado.
Si piensas nivelar solo desde Fluidd, puedes saltarte este paso. Si quieres seguir usando el menú de la pantalla, hay que entrar una vez por SSH. una conexión de texto al Linux de la impresora. , lo que en Windows funciona desde PowerShell sin instalar nada:
- Habilita el acceso SSH en la pantalla: Einstellungen → Advanced Settings → ROOT, y acepta la advertencia. La pantalla muestra entonces las credenciales de fábrica y, en Advanced Settings, la IP de la impresora.
- Conéctate con
ssh usuario@IP_de_tu_impresora. La primera vez SSH pregunta si confías en el equipo: respondeyes. Al escribir la contraseña no aparece nada en pantalla; es normal. - Respalda antes de editar, con
cp archivo archivo.bak, y abre el archivo con el editornano. - Busca la sección
[level_mode](Ctrl+W ayuda a llegar) y ajustamesh_max_x,move_x_aft_levelymove_y_aft_levela los valores de tu soporte. El resto de las líneas queda igual. - Guarda con Ctrl+O, confirma con Enter, sal de
nanocon Ctrl+X y cierra la sesión conexit. - Apaga y enciende la impresora. El software de la pantalla lee ese archivo solo al arrancar.
Los valores son los mismos que pusiste en la printer.cfg, y por la misma razón: la bobina tiene que poder alcanzar cada punto de medición, y después del nivelado la pantalla estaciona el cabezal donde la bobina queda sobre el centro de la cama.
Verificación
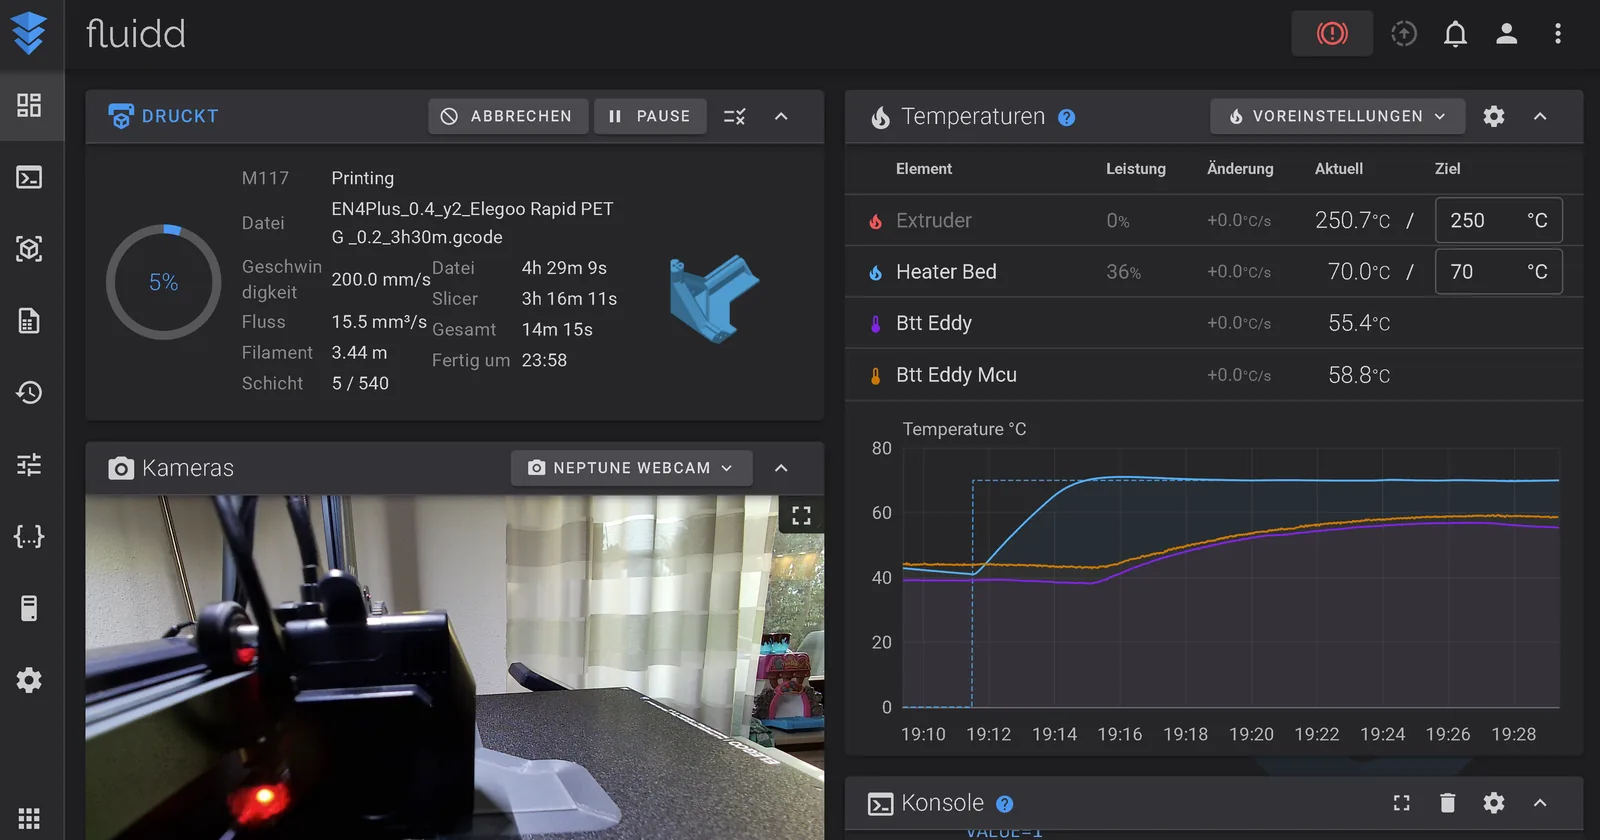
En el editor de Fluidd, arriba a la derecha está Guardar y reiniciar. Después de unos segundos el estado vuelve a Listo y, en la vista de temperaturas de la página de inicio, aparecen dos líneas nuevas: la bobina y el chip del sensor. Si ambas marcan temperatura ambiente, el sensor está conectado y reconocido correctamente.
Si en cambio aparece un error en rojo, el mensaje casi siempre trae la causa:
mcu eddy: Unable to connect→ número de serie equivocado o ausente eneddy.cfg(o firmware compilado contra la versión incorrecta de Klipper).Section 'probe' is not a valid config section→ las líneas#*#de la sonda antigua siguen al final de laprinter.cfg.
Bloque 4: la calibración
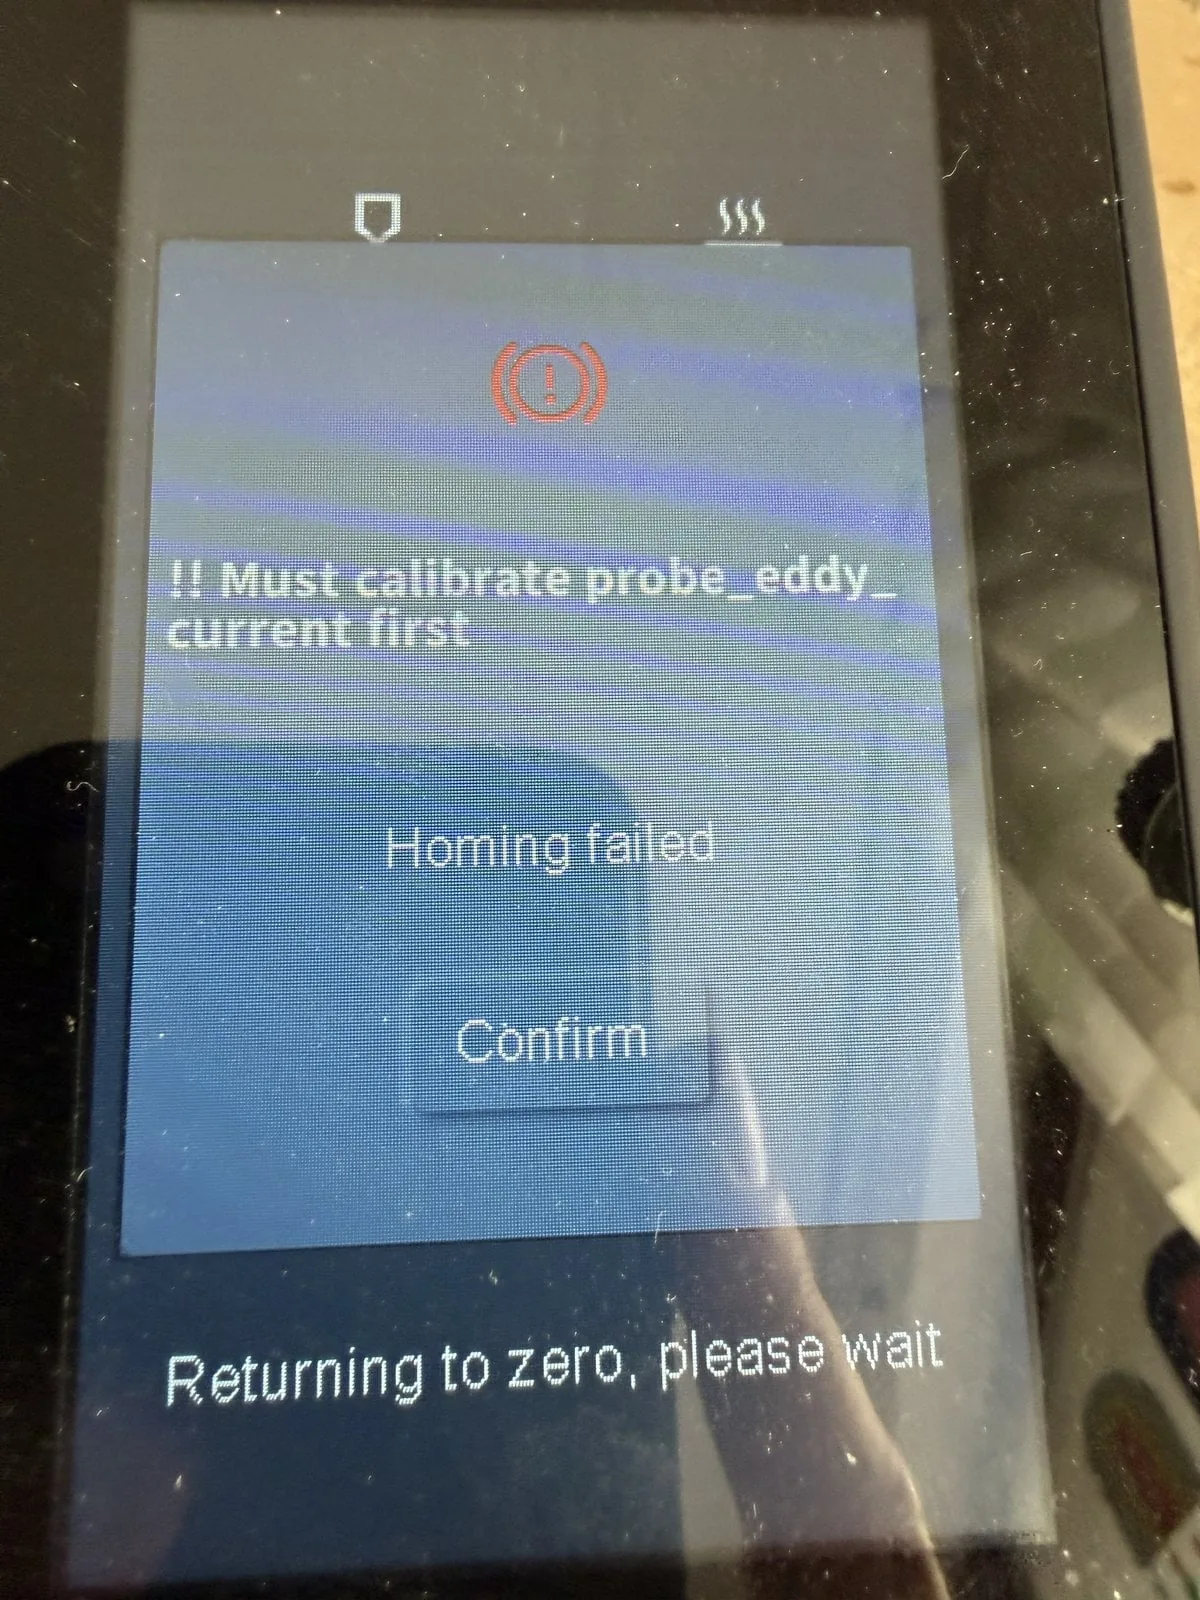
Si ahora presionas Home en la pantalla vas a recibir Must calibrate probe_eddy_current first — Homing failed. Es la respuesta correcta: el sensor todavía no sabe qué valor medido corresponde a qué altura, y Klipper se niega a hacer homing en Z a ciegas.
La calibración son tres pasos y unos cinco minutos, todos desde la consola de Fluidd (el panel abajo a la derecha del Dashboard, con su línea de entrada al pie). Mayúsculas y minúsculas dan lo mismo.
1. Corriente de la bobina
El sensor tiene que estar a unos dos centímetros sobre el centro de la cama. Muévelo desde el panel Cabezal: primero haz homing de X e Y por separado. no el ícono de "todos los ejes", que intentaría también Z y fallaría. , luego, con paso de 10, lleva el cabezal al centro y sube Z unos 20 mm. Entonces, en la consola:
LDC_CALIBRATE_DRIVE_CURRENT CHIP=btt_eddy
SAVE_CONFIG
Klipper responde con reg_drive_current: 15 (o 16) y se reinicia al guardar. Este paso ajusta la corriente de excitación de la bobina para que el oscilador trabaje en su rango útil; es específico de cada ejemplar y de la placa de tu cama.
2. Prueba de papel
Mide a ojo con una regla a qué altura quedó la boquilla y llama a la macro con ese valor:
EDDY_CALIBRATE_AUTO Z=50
El cabezal hace homing de X e Y, va al centro de la cama y Fluidd abre una ventana de Sondeo manual, con la posición Z actual arriba y botones, /+ para pasos de 1 / 0,1 / 0,05 / 0,025 / 0,01 y 0,005 mm.
Pon la hoja de papel bajo la boquilla y baja por tramos: primero con, 1 hasta quedar justo sobre la hoja, después con, 0,1, y al final con, 0,01. Mueve el papel de un lado a otro después de cada paso. El objetivo es el punto en que el papel raspa de forma perceptible pero todavía se puede mover, no aquel en que queda atrapado. Si te pasaste un paso, sube con +.
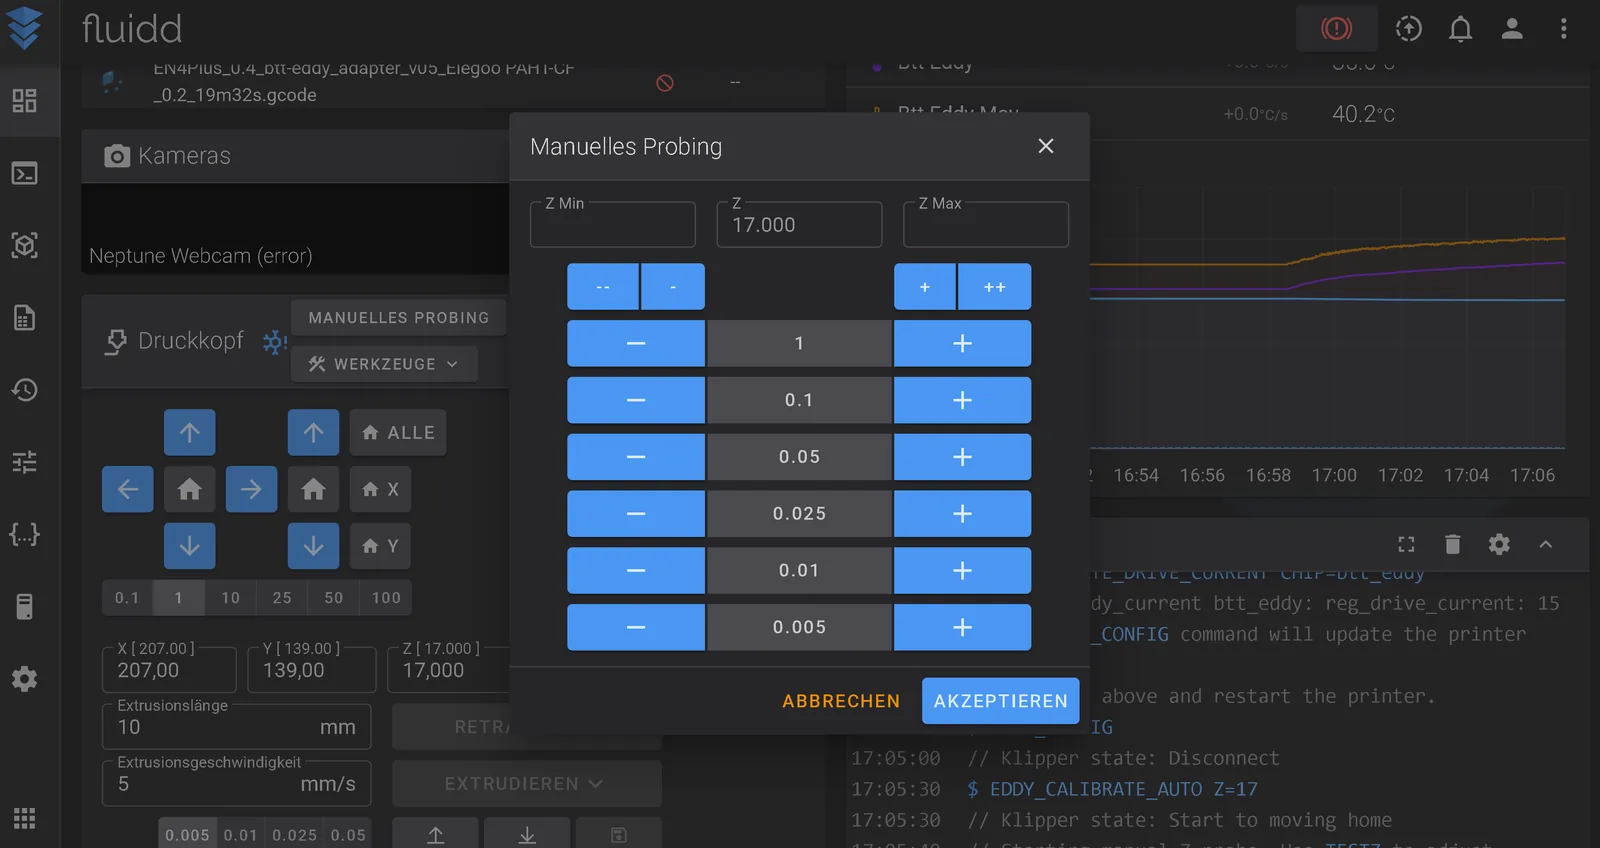
Luego presiona Aceptar y no toques nada más. El cabezal sube, se desplaza al costado hasta que la bobina queda justo sobre el punto donde estaba la boquilla, y oscila unos dos minutos entre 0 y 4 mm. Ese vaivén es la medición que asocia cada valor del sensor con una altura real. Al terminar, la consola informa probe_eddy_current: stddev=… (valores bajo 100 son buenos) y Fluidd ofrece Guardar y reiniciar: la calibración se escribe al final de la printer.cfg.
Dos tropiezos habituales en este punto:
Move out of rangeal bajar significa que la estimación con la regla fue muy baja; vuelve a llamar la macro con un valor mayor.- Si después de Aceptar no pasa nada: el botón Sondeo manual del menú de herramientas de Fluidd solo lanza una medición, no la calibración. La calibración corre exclusivamente por la macro.
3. Comprobar
Ahora sí se puede hacer homing: manda G28 y el eje Z se detiene medio milímetro sobre la cama. PROBE_ACCURACY repite diez mediciones en el mismo punto y reporta la dispersión.
Y finalmente la malla, con la segunda macro:
EDDY_MESH_RAPID
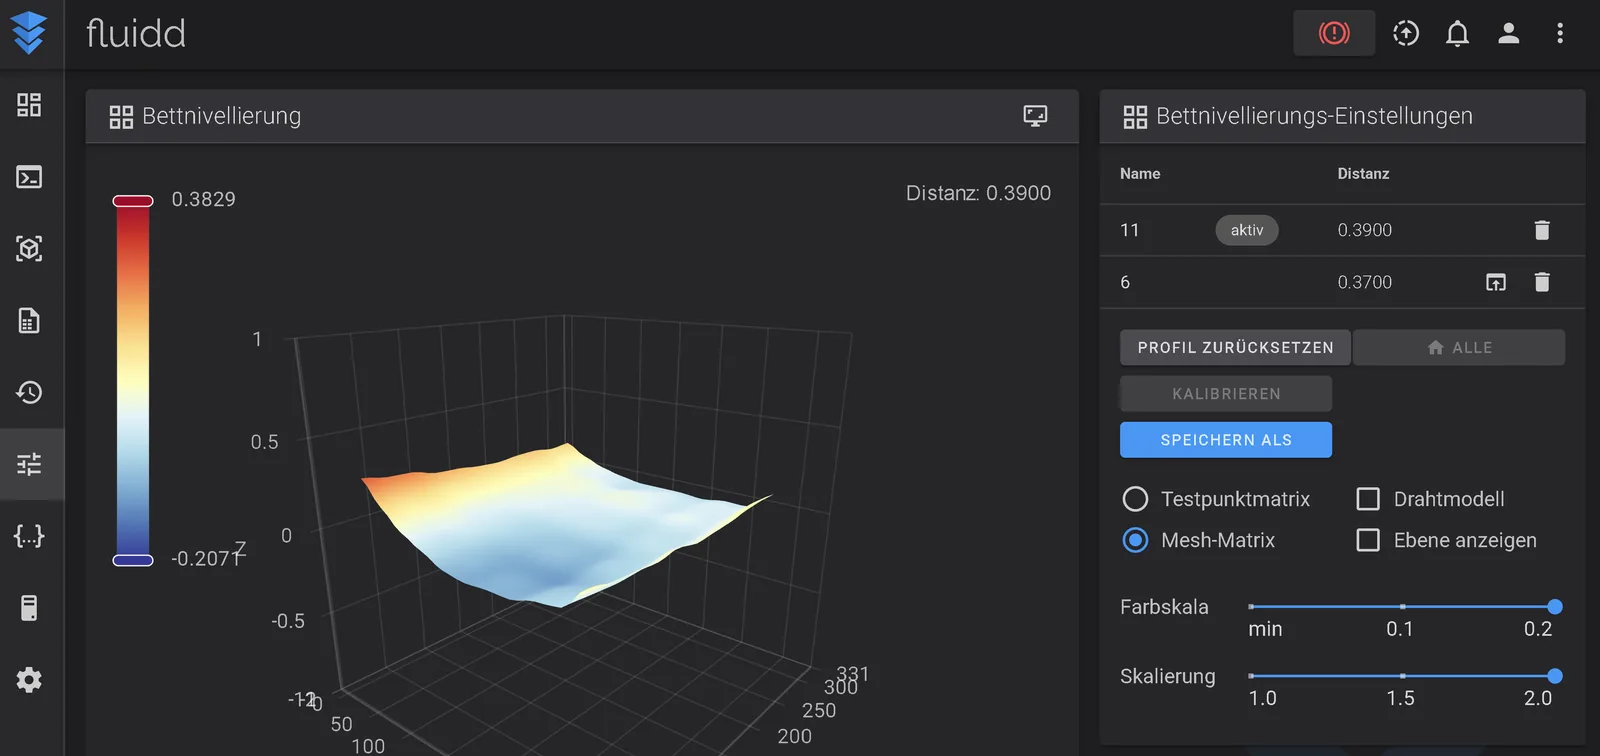
Este es el momento por el que se compra el sensor: el cabezal recorre la cama a 2 mm de altura sin detenerse y, 13 segundos después, la carta de alturas aparece en Fluidd bajo Nivelación de cama.
Bloque 5: slicer y pantalla
Quedan dos ajustes sin los cuales la primera impresión va a salir mal a pesar de todo lo anterior.
El Z-offset de la pantalla tiene que quedar en cero. El Neptune guarda en la pantalla una corrección de altura y se la envía a Klipper al iniciar cada impresión; en muchas máquinas ese valor ronda los, 1,8 mm, porque la sonda de fábrica disparaba a esa distancia de la cama. Con el Eddy el punto cero ya es correcto, así que si esa corrección se sigue aplicando, la boquilla se hunde casi dos milímetros en la cama. Pon el valor en 0.000 desde el menú de Z-offset de la pantalla (que aparece solo después del nivelado) o con SET_GCODE_OFFSET Z=0 MOVE=0 en la consola, y guarda desde la pantalla.
El escaneo va en el G-code de inicio del slicer. Ahí entra la tercera macro:
EDDY_START_MESH
Esta macro borra la malla cargada y escanea de nuevo, pero solo la superficie donde están tus objetos más cinco milímetros de margen. Para una pieza de unos 165 × 115 mm eso fueron doce puntos en ocho segundos; la cama completa toma 13.
Dos reglas para ubicarla:
- Después del
G28, porque Klipper no conoce los ejes antes de hacer homing. - Antes de calentar la boquilla a temperatura de impresión, porque a 250 °C el PETG gotea sobre la cama durante el escaneo.
Con el G-code de inicio original del ElegooSlicer. que calienta la cama, mantiene la boquilla a 140 °C, hace G28 y recién en la línea de purga sube a temperatura. la línea nueva va justo bajo el G28:
M190 S[bed_temperature_initial_layer_single]
G90
G28 ;home
EDDY_START_MESH ; nuevo: escanear la cama, la boquilla sigue a 140 grados
G1 Z10 F300
G1 X{print_bed_max[0]*0.5-50} Y0.5 F6000
La pantalla, por su cuenta, sigue enviando un BED_MESH_PROFILE load=… con el último perfil elegido al iniciar la impresión. No importa: el escaneo posterior lo sobrescribe.
Si partiste de un G-code de inicio personalizado con fase de atemperado y dos homings, salen dos líneas y entra una: se borra la línea SET_GCODE_OFFSET Z=… (corregía el punto cero de la sonda de fábrica, que ya no existe), se borra el BED_MESH_PROFILE LOAD=11, y EDDY_START_MESH va después del primer G28 en caliente y antes del M109.
La pantalla sigue funcionando igual que siempre: el menú de nivelado de 6×6 y 11×11 corre con el Eddy (punto por punto, por eso más lento que el escaneo) y el ajuste en vivo del Z-offset durante la impresión se mantiene disponible. Lo único que ya no necesitas es la calibración de Z a la que la pantalla invita después de nivelar: fija un offset que ahora sobra.
Nunca uses el botón "Guardar Z-offset" de Fluidd
Junto a la lectura de Z-offset, Fluidd tiene un botón de guardar que envía
Z_OFFSET_APPLY_PROBE. En el Neptune con firmware de fábrica ese comando escribez_offset = 0en la configuración de la sonda. Con la sonda original era inofensivo; con el Eddy es fatal: en el siguiente homing el eje Z ya no se detiene sobre la cama, sino que entra en ella.El
eddy.cfgdel paquete bloquea ese comando a propósito y devuelve un error en vez de una boquilla rota. Deja ese bloqueo donde está. Si quieres mover el punto cero, el único camino es repetir la prueba de papel.
Cuándo hay que recalibrar
La calibración memoriza la distancia entre la bobina y la punta de la boquilla. Todo lo que cambie esa distancia la invalida: una boquilla nueva (largo distinto), cualquier trabajo sobre el cabezal o el carro, o mover el soporte. Reapretar los tornillos del carro puede bastar para dejar la boquilla medio milímetro más alta.
También es la herramienta correcta cuando la primera capa sale demasiado alta o demasiado baja sin razón aparente: la prueba de papel, no el Z-offset de la pantalla ni la configuración.
El procedimiento es el mismo, solo más corto, porque el homing ya funciona:
G28
G1 Z20 F600
EDDY_CALIBRATE_AUTO Z=20
Papel bajo la boquilla, tanteo, Aceptar, dos minutos de espera, Guardar y reiniciar. No hay nada más que anotar: la altura en la que presionas Aceptar es el nuevo punto cero. Si quieres una primera capa más aplastada, detente dos a cinco centésimas más abajo que el "raspa apenas".
Los números del cambio
| Medición | Puntos | Duración |
|---|---|---|
| Nivelado de pantalla 6×6 (punto por punto) | 36 | 64 s |
| Nivelado de pantalla 11×11 (punto por punto) | 121 | 182 s |
Escaneo Eddy 6×6 (EDDY_MESH_RAPID) |
36 | 13 s |
| Escaneo Eddy 11×11 | 121 | 21 s |
Los tiempos son de la fase de medición pura, sin calentamiento ni homing.
Lo importante es que el escaneo y la medición punto por punto entregan la misma carta: las dos mallas de 6×6 no se diferenciaron en ningún punto en más de una centésima de milímetro. La velocidad no se paga con precisión. La repetibilidad en un mismo punto se mantuvo dentro de 0,002 mm en diez mediciones, tanto en frío como en caliente.
Sobre la temperatura, que es la limitación real de esta tecnología: durante una impresión en PETG con la cama a 70 °C, la bobina se calentó a 55 °C y el valor medido en el centro de la cama se desplazó unos 0,03 mm respecto del estado frío. Es menos de una décima de altura de capa, pero es medible. Klipper puede compensar esa deriva usando el sensor de temperatura del propio Eddy, con TEMPERATURE_PROBE_CALIBRATE (media hora, con prueba de papel cada cuatro grados). Para empezar basta un atajo más simple: haz la prueba de papel con la cama ya caliente, y el punto cero queda calibrado para el estado en el que efectivamente imprimes.
Cuando algo no funciona
Eddy current sensor erroral nivelar con la cama caliente → firmware sin la corrección de amplitud de noviembre de 2025. Con el.uf2parchado del paquete el error desaparece. Si persiste, el sensor está montado demasiado alto: prueba dejarlo justo bajo los dos milímetros.Communication timeout during homing→ apareció una vez justo después de reiniciar Klipper y se fue con un segundoG28. Si se repite, desconecta la cámara del hub para probar: comparte el bus USB con el sensor.Section 'probe' is not a valid config section→ quedaron las tres líneas#*#de la sonda antigua al final de laprinter.cfg.mcu eddy: Unable to connect→ revisa que el sensor esté enchufado y que el interruptor trasero esté en USB. Y una advertencia: nunca desconectes el sensor con la impresora encendida; Klipper se apaga y hay que reiniciar la máquina completa.- La cámara desapareció → ahora está en el hub y su ruta de dispositivo cambió. Las cámaras de Klipper se direccionan por el puerto en el que están conectadas: configúrala una vez más y déjala siempre en el mismo puerto del hub.
Variantes y mejoras
Tres extensiones que valen la pena una vez que el montaje básico funciona:
Compensación térmica completa. El atajo de calibrar en caliente resuelve el 90% del problema, pero si imprimes materiales con temperaturas de cama muy distintas (PLA a 60 °C y ABS a 100 °C, por ejemplo), un único punto cero no sirve para ambos. TEMPERATURE_PROBE_CALIBRATE construye una curva de corrección leyendo el termistor integrado del Eddy: son treinta minutos de prueba de papel cada cuatro grados, una sola vez, y después el punto cero es correcto a cualquier temperatura de cama.
Escaneo adaptativo por objeto. EDDY_START_MESH ya limita el escaneo al área ocupada por tus piezas. Si tu slicer emite etiquetas de exclusión de objetos (EXCLUDE_OBJECT_DEFINE), puedes ir más lejos y hacer que la malla siga la geometría real de la placa en vez de un rectángulo envolvente. En impresiones con varias piezas pequeñas y dispersas, eso baja el escaneo a un puñado de puntos.
Pasar el sensor a CAN. El Duo trae el interruptor USB/CAN por algo. Si en algún momento migras a una placa de cabezal (EBB36, EBB42, SB2209). o cambias de impresora a una que ya la tenga. , el mismo sensor se conecta por CAN con dos cables en vez de un USB atravesando toda la máquina, y de paso se libera el puerto del zócalo. Ahí también empieza a tener sentido la variante Eddy Coil, que es solo la bobina y cuesta bastante menos.
Telemetría del proceso. Las dos temperaturas nuevas que aparecieron en Fluidd (bobina y chip) son sensores como cualquier otro para Klipper, así que se pueden exportar por Moonraker a un panel de monitoreo o a Home Assistant. Graficar la temperatura de la bobina junto a la de la cama durante una impresión larga es la forma más directa de ver cuánta deriva térmica tiene realmente tu máquina, en vez de estimarla.
Personalización para Chile
Este montaje se divide en dos grupos de materiales bien distintos.
El sensor es un componente importado y específico: el BTT Eddy Duo cuesta alrededor de USD 25 en la tienda del fabricante, es decir unos CLP $25.000 aproximados antes de envío e impuestos, y en distribuidores locales de repuestos para impresión 3D suele encontrarse por sobre ese valor. Es la única pieza del proyecto que no tiene sustituto: no sirve reemplazarla por una sonda BLTouch ni por una sonda inductiva convencional, porque esas entregan un disparo binario y no la distancia continua de la que depende todo el escaneo rápido. Si vas a comprarlo, verifica que sea la variante Duo o USB, no la Coil, salvo que ya tengas una placa de cabezal BIGTREETECH.
El resto del proyecto es consumible común de taller y se consigue sin problema en el mercado local, MechatronicStore incluido: filamento PETG de 1,75 mm para el soporte, tornillería M3 (tornillos M3x25, tuercas hexagonales M3 y golillas planas M3), un hub USB pasivo si tu puerto está ocupado, y un juego de llaves Allen métricas que incluya 2,0 y 2,5 mm. El soporte impreso es gratis: es un archivo de Printables.
Una nota sobre el PETG: aquí no es una preferencia estética. La pieza va atornillada al shroud del ventilador del hotend, a centímetros de un bloque que trabaja sobre los 200 °C. Un soporte en PLA se deforma lentamente con el calor radiado, y como la altura de montaje es el valor crítico de todo el sistema, esa deformación se traduce en un punto cero que se va corriendo con las horas de impresión. PETG, ABS o ASA sirven; PLA no.
Nota de esta edición: el catálogo en línea de MechatronicStore no estuvo disponible al momento de generar este artículo, así que no se incluyen SKU ni precios por producto. Los componentes listados arriba son de stock habitual; consulta el catálogo para códigos y precios vigentes.
Recursos
- Tutorial original (alemán): BTT Eddy Duo am Elegoo Neptune 4 Plus nachrüsten, por Philipp Schweizer en raspberry.tips
- Paquete de firmware y configuración del artículo original (firmware
.uf2,eddy.cfg,printer.cfg, G-code de inicio yBUILD-FIRMWARE.md): eddy neptune4plus.zip - Repositorio oficial del sensor: bigtreetech/Eddy en GitHub. manual y configuraciones de ejemplo
- Esquemas de montaje: BTT Wiki. Eddy
- Soporte imprimible con ajuste de altura: Neptune 4 BTT Eddy Adapter with height adjust (incluye el deslizador)
- Soporte imprimible fijo y separadores del ventilador: Neptune 4 BTT Eddy Adapter (contiene
AuxFanSpacer_v06b.stl) - Corrección de amplitud en Klipper: commit c6c761497
- Guía de desmontaje del cabezal: Extruder Motor Assembly Replacement. Neptune 4 Series Type-C en el wiki de Elegoo
Artículo inspirado en el tutorial de raspberry.tips, reescrito y ampliado para impresoras con Klipper de fábrica. Versión chilena con componentes de stock local.