Los Más Vendidos de Acelerómetro y Giroscopio


Acá están los sensores que miden cómo se mueve o hacia dónde apunta un objeto: el giroscopio mide cuánto gira y a qué velocidad, el acelerómetro mide aceleración e inclinación, y el magnetómetro mide el campo magnético para saber dónde está el norte. Se venden solos o combinados en una IMU, y la decisión de compra es cuántos ejes necesitas y por qué bus lo vas a leer.
- 3 ejes: un solo sensor. Giroscopio L3G4200D, acelerómetro ADXL345 o ADXL335, brújula HMC5883L.
- 6 ejes: giroscopio más acelerómetro en un chip. MPU6050 y MPU6500, los de los robots que se equilibran y los gimbals.
- 9 ejes: giroscopio, acelerómetro y magnetómetro. L3GD20 más LSM303D, para orientación absoluta.
- Interfaz: casi todos por I2C, varios también por SPI, y el ADXL335 entrega voltaje analógico.
| Módulo | Ejes | Salida | Para qué |
|---|---|---|---|
| MPU6050 (GY 521) | 6 | I2C, DMP | Robot que se equilibra, gimbal, primera IMU |
| MPU6500 (GY 6500) | 6 | I2C o SPI | Lo mismo por SPI o a pilas |
| GY 91 (MPU6500 + BMP280) | 6 + barómetro | I2C o SPI | Dron, cohete, globo: movimiento y altitud |
| 9DOF L3GD20 LSM303D | 9 | I2C o SPI | Rumbo absoluto, navegación |
| ADXL345 (GY 291) | 3 (acelerómetro) | I2C o SPI | Vibración, golpes, caída libre |
| HMC5883L (GY 273) | 3 (magnetómetro) | I2C | Brújula digital |
↓ Todos los Productos de esta Categoría ↓


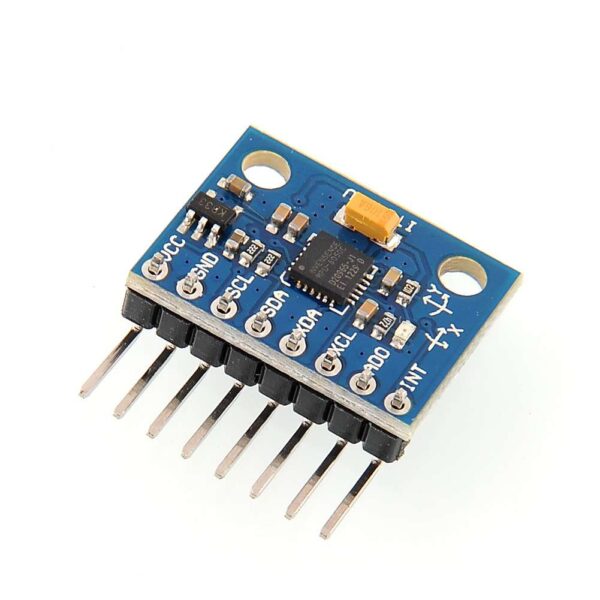
Descubre nuestra selección de acelerómetros y giroscopios para proyectos de robótica y electrónica. Estos sensores permiten detectar el movimiento, la aceleración y la orientación de los dispositivos, ideales para vehículos autómatas, drones y más. Desde el popular MPU-6050 hasta el GY-6500, contamos con modelos de alta precisión para tus proyectos.
¿Qué es un acelerómetro y para qué se usa?
Un acelerómetro es un dispositivo que mide la aceleración y la orientación de un objeto. Es utilizado en proyectos de robótica, vehículos autónomos y sistemas de monitoreo de movimiento.
¿Qué diferencia hay entre un acelerómetro y un giroscopio?
El acelerómetro mide la aceleración en uno o más ejes, mientras que el giroscopio mide la velocidad angular y la rotación de un objeto. Ambos sensores se utilizan juntos para obtener información completa sobre el movimiento y la orientación.
¿Qué es el sensor MPU-6050 y cómo funciona?
El MPU-6050 es un módulo que combina un acelerómetro de 3 ejes y un giroscopio de 3 ejes, permitiendo medir la aceleración y la rotación en tres dimensiones. Es ampliamente utilizado en drones, robots y dispositivos de realidad virtual.
¿Puedo usar un giroscopio y un acelerómetro en mis proyectos de Arduino?
Sí, tanto el acelerómetro como el giroscopio son muy comunes en proyectos de Arduino. Puedes utilizar estos sensores para crear sistemas de navegación, control de movimiento y monitoreo de posición en tus dispositivos electrónicos.
¿Dónde comprar acelerómetros y giroscopios para mis proyectos electrónicos?
En nuestra tienda online encontrarás una amplia gama de acelerómetros, giroscopios y magnetómetros para tus proyectos de robótica, automóviles autónomos y más. Además, disfruta de envío gratis en compras sobre $39.990 en las regiones IV a X.
Qué mide un giroscopio y qué mide un acelerómetro
Se confunden porque van juntos en casi todos los módulos, pero miden cosas distintas. El giroscopio mide velocidad angular: cuántos grados por segundo está girando el objeto alrededor de cada eje. Si está quieto marca cero, aunque esté inclinado. Sirve para saber cuánto giró un robot al doblar, qué tan rápido se ladea un dron o en qué momento se movió una cámara.
El acelerómetro mide aceleración lineal en cada eje, y eso incluye la gravedad. Por eso un acelerómetro quieto sí sabe cuánto está inclinado: la gravedad se reparte entre los ejes según el ángulo. También detecta golpes, vibración y caída libre, que es cuando la lectura se va a cero en los tres ejes.
El magnetómetro mide el campo magnético terrestre y entrega el rumbo, como una brújula. Es el único de los tres que da una referencia absoluta: el giroscopio y el acelerómetro solo saben cómo se mueve el objeto respecto de sí mismo.
Cuando la ficha dice 3 ejes es un solo sensor midiendo en X, Y y Z. 6 ejes es giroscopio más acelerómetro en el mismo chip, lo que en robótica se llama IMU (unidad de medición inercial) de 6 grados de libertad. 9 ejes suma el magnetómetro. Un módulo de más ejes no mide mejor cada cosa, mide más cosas.
Por qué se combinan: la deriva del giroscopio y el ruido del acelerómetro
Un giroscopio solo no sirve para saber el ángulo: entrega velocidad y para llegar al ángulo hay que integrar en el tiempo, y cada pequeño error de lectura se va sumando. A los pocos minutos el ángulo calculado se corrió aunque el sensor no se haya movido. Eso es la deriva, y es normal en cualquier giroscopio MEMS, del más barato al más caro.
Un acelerómetro solo tampoco: en reposo da bien la inclinación, pero apenas el objeto se mueve la aceleración del movimiento se mezcla con la gravedad y la lectura salta. Es preciso a la larga y ruidoso en el instante, justo al revés del giroscopio.
Por eso una IMU de 6 ejes es más que dos sensores en una placa: el ángulo se calcula con el giroscopio en el corto plazo y se corrige con el acelerómetro en el largo plazo. Eso se hace con un filtro complementario de tres líneas de código, con un filtro de Kalman si el proyecto lo pide, o dentro del chip: el MPU6050 del módulo Giroscopio y Acelerometro IMU MPU-6050 GY-521 y el MPU6500 del módulo Sensor Acelerómetro y Giroscopio GY-6500 MPU6500 traen un procesador digital de movimiento (DMP) que entrega la orientación ya fusionada, sin cargar al Arduino.
El magnetómetro corrige lo que ninguno de los dos anteriores puede: el giro alrededor del eje vertical (el rumbo), donde la gravedad no ayuda porque no cambia. Por eso los módulos de 9 ejes como el Módulo Sensor 9DOF L3GD20 LSM303D son los que se usan cuando el robot tiene que saber hacia dónde apunta y no solo cuánto giró.
Comparativa de los 9 módulos de la categoría
Los datos salen de la ficha de cada producto.
| Módulo | Qué mide | Ejes | Salida | Alimentación | Para qué proyecto |
|---|---|---|---|---|---|
| Giroscopio de 3 Ejes GY-50 L3G4200D | Velocidad angular | 3 (giroscopio) | I2C o SPI, 16 bits, FIFO de 32 muestras | 3,3 a 5 V | Medir rotación pura: rueda, péndulo, plataforma giratoria |
| Giroscopio y Acelerometro IMU MPU-6050 GY-521 | Velocidad angular y aceleración | 6 (giroscopio + acelerómetro) | I2C, 16 bits, DMP integrado | 3 a 5 V | Robot que se equilibra, gimbal, control por gestos, el que usan los tutoriales |
| Sensor Acelerómetro y Giroscopio GY-6500 MPU6500 | Velocidad angular y aceleración | 6 (giroscopio + acelerómetro) | I2C o SPI, 16 bits | 3,3 a 5 V | Lo mismo que el MPU6050 cuando necesitas SPI o menos consumo |
| Giroscopio y acelerómetro MPU9250 GY-91 | Velocidad angular, aceleración, presión y temperatura | 6 (MPU6500) + barómetro BMP280 | I2C o SPI, 16 bits | 3 a 5 V | Dron, cohete o globo: movimiento más altitud en una sola placa |
| Módulo Sensor 9DOF L3GD20 LSM303D | Velocidad angular, aceleración y campo magnético | 9 (giroscopio + acelerómetro + magnetómetro) | I2C o SPI, 16 bits por eje | 3 a 5 V | Orientación absoluta: robot móvil con rumbo, navegación, realidad virtual |
| Acelerómetro digital 3 ejes ADXL345 GY-291 | Aceleración e inclinación | 3 (acelerómetro) | I2C o SPI, 13 bits, hasta ±16 g | 2 a 3,6 V | Vibración, golpes, caída libre, podómetro, con lectura digital |
| módulo de Acelerometro Angular GY-61 ADXL335 | Aceleración e inclinación | 3 (acelerómetro) | Analógica, 300 mV por g, ±3 g | 3 a 5 V | Inclinación y vibración con analogRead, sin librerías; ideal para clases |
| Magnetómetro 3 ejes GY-273 HMC5883L Brújula Digital | Campo magnético (rumbo) | 3 (magnetómetro) | I2C, dirección 0x1E, 13 bits | 3,3 a 5 V | Brújula digital para robot o dron que necesita saber el norte |
| Módulo Brújula Digital GY-271 Magnetómetro de 3 Ejes | Campo magnético (rumbo) | 3 (magnetómetro) | I2C, hasta 400 kHz, pin DRDY | 3,3 a 6 V | Brújula digital compacta, la alternativa al GY 273 con el mismo chip HMC5883L |
Cuál elegir según tu proyecto
- Robot que se equilibra, gimbal, control por gestos o tu primera IMU: Giroscopio y Acelerometro IMU MPU-6050 GY-521. Es el MPU6050 de los tutoriales, con librerías para Arduino, ESP32 y Raspberry Pi, I2C, DMP integrado y rangos programables de ±250 a ±2000 °/s en el giroscopio y de ±2 a ±16 g en el acelerómetro. Si dudas entre todos, es este.
- Lo mismo pero por SPI o con menos consumo: Sensor Acelerómetro y Giroscopio GY-6500 MPU6500. El MPU6500 tiene los mismos rangos y 16 bits que el MPU6050, se comunica por I2C o SPI y la ficha declara unos 3,6 mA de consumo. Es la opción cuando quieres leerlo por SPI, ya tienes varios dispositivos colgados del I2C o el proyecto va a pilas.
- Dron, cohete de agua, globo sonda o cualquier cosa que sube: Giroscopio y acelerómetro MPU9250 GY-91. Según su ficha, esta versión integra el MPU6500 (6 ejes) más el barómetro BMP280 de 300 a 1100 hPa con temperatura, los dos en el mismo bus I2C. Movimiento y altitud en una sola placa. Ojo: la misma ficha aclara que no trae magnetómetro; si necesitas rumbo, suma una brújula.
- Robot móvil que tiene que saber el norte, navegación, realidad virtual: Módulo Sensor 9DOF L3GD20 LSM303D. Giroscopio L3GD20 y acelerómetro más magnetómetro LSM303D, 16 bits por eje, I2C o SPI, con rangos seleccionables en los tres sensores. Es la única placa de la familia con los 9 ejes en una.
- Solo brújula: Módulo Brújula Digital GY-271 Magnetómetro de 3 Ejes o Magnetómetro 3 ejes GY-273 HMC5883L Brújula Digital. Las dos fichas declaran el chip HMC5883L, interfaz I2C y campo hasta ±8 gauss; la GY 271 acepta de 3,3 a 6 V y trae pin DRDY de dato listo, la GY 273 va de 3,3 a 5 V con dirección I2C 0x1E. Cualquiera de las dos se suma a un MPU6050 para armar 9 ejes por partes.
- Inclinación, vibración, golpes o caída libre con lectura digital: Acelerómetro digital 3 ejes ADXL345 GY-291. Acelerómetro de 13 bits hasta ±16 g, con FIFO de 32 muestras, detección de toque y caída libre por interrupción, y bus I2C o SPI. Su ficha declara alimentación de 2 a 3,6 V: aliméntalo desde el pin de 3,3 V.
- Salida analógica, sin librerías ni bus: módulo de Acelerometro Angular GY-61 ADXL335. Tres pines de voltaje proporcional a la aceleración, 300 mV por g y ±3 g de rango. Se lee con analogRead en cualquier placa, se puede ver directo con un multímetro y funciona igual en un PIC o en una placa sin I2C. Es el que conviene para una clase de física o de sensores.
- Solo giroscopio, para medir rotación pura: Giroscopio de 3 Ejes GY-50 L3G4200D. Velocidad angular en 3 ejes con 16 bits, rango seleccionable de 250, 500 o 2000 °/s, I2C o SPI y FIFO de 32 muestras para leer por lotes. Para una rueda, un péndulo o una plataforma que gira, donde la inclinación no interesa y el acelerómetro sobra.
Especificaciones comparadas: rangos, resolución e interfaz
Los números que cambian de un módulo a otro son cuatro: el rango de medición, la resolución del conversor, la interfaz y el voltaje que acepta la placa. Sacados de las fichas de cada producto:
- Giroscopios: el L3G4200D de la GY 50 mide hasta 2000 °/s con rangos de 250, 500 y 2000 °/s y 16 bits. El MPU6050, el MPU6500 y el L3GD20 agregan el escalón de ±1000 °/s: cuatro rangos, ±250, ±500, ±1000 y ±2000 °/s, también con 16 bits.
- Acelerómetros: MPU6050 y MPU6500 van de ±2 a ±16 g en cuatro rangos con 16 bits. El LSM303D del módulo 9DOF suma el escalón de ±6 g. El ADXL345 llega a ±16 g con 13 bits. El ADXL335 es fijo en ±3 g y la resolución depende del conversor analógico de tu placa: 10 bits en un Arduino UNO, 12 en un ESP32.
- Magnetómetros: el HMC5883L de las brújulas GY 271 y GY 273 mide de ±1,3 a ±8 gauss, con 13 bits según la ficha de la GY 273. El LSM303D del 9DOF llega a ±8,1 gauss con 16 bits por eje.
- Interfaz: solo I2C en la GY 521 y en las dos brújulas; I2C o SPI en la GY 50, la GY 6500, la GY 91, el 9DOF y el ADXL345; analógica en el ADXL335. Cuando hay más de un sensor en el mismo bus I2C conviene revisar que las direcciones no choquen: el MPU6050 permite cambiarla con el pin AD0.
- Alimentación: casi todos traen regulador en la placa y aceptan de 3 a 5 V (la GY 271 hasta 6 V). La excepción es el ADXL345 GY 291, cuya ficha declara de 2 a 3,6 V.
Conexión con Arduino, ESP32 y Raspberry Pi
Con I2C se conectan cuatro cables: VCC, GND, SDA y SCL. En un Arduino UNO SDA es A4 y SCL es A5; en un ESP32 por defecto son los GPIO 21 y 22; en una Raspberry Pi son los pines 3 y 5, que trabajan a 3,3 V. Todos los módulos I2C de la categoría se leen con la librería Wire y hay librerías específicas para el MPU6050, el MPU6500, el ADXL345, el HMC5883L y los chips de ST del 9DOF.
Con SPI son seis cables (VCC, GND, SCK, MOSI, MISO y CS) y se gana velocidad de lectura, útil cuando muestreas un giroscopio a cientos de hercios o tienes varios sensores y quieres dejar el I2C para otra cosa. La GY 6500, la GY 50, el 9DOF y el ADXL345 aceptan las dos interfaces y se elige por cómo se cablea.
El ADXL335 va a tres entradas analógicas. En un Arduino UNO a 5 V el rango de ±3 g ocupa una fracción de la escala del conversor, así que para más resolución conviene usar la referencia analógica de 3,3 V o leerlo desde una placa que trabaje a 3,3 V como el ESP32.
Dos detalles de montaje que ahorran horas: el magnetómetro tiene que ir lejos de motores, parlantes e imanes, y sobre una superficie que no vibre; y la IMU debe quedar firme al chasis, porque un módulo que se mueve en el protoboard entrega datos de sus propios saltos y no del robot.
Calibración: lo que hay que hacer antes de confiar en la lectura
Todos estos sensores salen de fábrica con un offset: quietos y a nivel, no marcan exactamente cero. La calibración básica del giroscopio y del acelerómetro es leer unos cientos de muestras con el módulo inmóvil, promediar y restar ese valor a cada lectura siguiente. Se hace una vez al encender y toma un par de segundos; las librerías del MPU6050 traen la rutina lista.
El magnetómetro es el que más calibración necesita, porque cualquier metal o corriente cercana deforma el campo que mide. El procedimiento estándar es girar el módulo en todas las direcciones mientras se registran mínimos y máximos de cada eje, y con eso centrar y escalar las lecturas. Hay que repetirlo si cambias el módulo de lugar en el robot. La ficha de la GY 273 menciona esa calibración sencilla para reducir el error por interferencias magnéticas externas.
Para leer un ángulo y no una velocidad, la salida del giroscopio se integra en el tiempo y se corrige con el acelerómetro, como se explica más arriba. Si tu proyecto solo necesita saber si algo se inclinó, se golpeó o vibró, no necesitas nada de esto: el acelerómetro solo, como el ADXL345 o el ADXL335, te lo dice directo.
Preguntas frecuentes
¿Qué diferencia hay entre un giroscopio y un acelerómetro?
El giroscopio mide velocidad de giro en grados por segundo y marca cero cuando el objeto está quieto, aunque esté inclinado. El acelerómetro mide aceleración incluida la gravedad, así que quieto sí sabe cuánto está inclinado, y además detecta golpes, vibración y caída libre. Para saber la orientación completa de un robot se usan los dos juntos, en una IMU de 6 ejes como el módulo Giroscopio y Acelerometro IMU MPU-6050 GY-521.
¿Qué significa IMU de 6 ejes o de 9 ejes?
Una IMU es una unidad de medición inercial. 6 ejes es giroscopio de 3 ejes más acelerómetro de 3 ejes en el mismo chip, como el MPU6050 y el MPU6500. 9 ejes suma un magnetómetro de 3 ejes, como el Módulo Sensor 9DOF L3GD20 LSM303D, y con eso el módulo sabe además hacia dónde apunta respecto del norte. Más ejes no es más precisión: es más magnitudes medidas.
¿MPU6050 o MPU6500, cuál compro?
Para partir, el MPU6050 de la GY 521: es el que aparece en casi todos los tutoriales y tiene más librerías y ejemplos. El MPU6500 del módulo Sensor Acelerómetro y Giroscopio GY-6500 MPU6500 tiene los mismos rangos y 16 bits, y agrega interfaz SPI y menor consumo según su ficha. Elige el MPU6500 si vas a leer por SPI, ya tienes varios dispositivos en el I2C o el proyecto funciona a pilas.
¿El módulo GY 91 trae magnetómetro?
Según la ficha del producto, la versión que se vende como Giroscopio y acelerómetro MPU9250 GY-91 integra el MPU6500 (giroscopio y acelerómetro, 6 ejes) más el barómetro BMP280, y no trae magnetómetro. Lo que suma es altitud y temperatura, no rumbo. Si necesitas el norte, agrégale una brújula HMC5883L como la GY 271 o la GY 273, o compra el 9DOF L3GD20 LSM303D que ya trae los 9 ejes.
¿Qué giroscopio sirve para Arduino UNO, ESP32 o Raspberry Pi?
Todos los giroscopios e IMU de la categoría: se comunican por I2C o SPI a 3,3 o 5 V y los tres tipos de placa tienen esos buses. El único que va por entradas analógicas es el acelerómetro ADXL335, que no es giroscopio. Con Arduino UNO se conectan a A4 y A5, con ESP32 a los GPIO 21 y 22 y con Raspberry Pi a los pines 3 y 5, siempre alimentando a 3,3 V en la Pi. La única excepción de voltaje es el Acelerómetro digital 3 ejes ADXL345 GY-291, cuya ficha declara de 2 a 3,6 V: va al pin de 3,3 V y no al de 5 V.
¿Por qué el ángulo de mi giroscopio se va corriendo solo?
Es la deriva y le pasa a cualquier giroscopio MEMS: el ángulo se calcula integrando la velocidad angular en el tiempo y cada error chico se acumula. Se corrige con el acelerómetro, que en reposo da la inclinación real, mediante un filtro complementario o Kalman, o dejando que el DMP del MPU6050 o del MPU6500 haga la fusión dentro del chip. Para el giro alrededor del eje vertical, que la gravedad no corrige, hace falta un magnetómetro.
