Los Más Vendidos de Distancia


Un sensor de distancia mide cuánto hay hasta el objeto; uno de proximidad solo avisa que está ahí. Acá están los dos, y la compra la definen tres cosas: el rango, la salida que lee tu placa y si va a mojarse.
- Ultrasónico: el HC-SR04 de 2 a 450 cm para partir, sondas IP67 hasta 750 cm para nivel de agua, industrial RS485 para PLC.
- Láser ToF: TOF200C y VL53L0X por I2C hasta 2 m en milímetros; WT53R por RS485 hasta 4 m.
- Infrarrojo: 0A41SK mide de 4 a 30 cm en analógico; E18-D80NK y HW-201 solo detectan.
- LiDAR 360°: RPLIDAR A1 y A2 de 12 m para mapear y navegar.
| Sensor | Tecnología | Rango | Salida y alimentación | Para qué sirve |
|---|---|---|---|---|
| Sensor ultrasónico HC-SR04 | Ultrasonido 40 kHz | 2 a 450 cm | Trig y Echo, 5V | Robot evasor, medir distancia con Arduino o ESP32, el más barato y el que usan los tutoriales |
| Sensor ultrasónico impermeable AJ SR04M | Ultrasonido, sonda IP67 con cable de 2,5 m | 20 a 600 cm | Trig y Echo, 5V (igual al HC-SR04) | Nivel de estanque o pozo, exterior, mismo código que el HC-SR04 |
| Sensor ultrasónico impermeable SR04M-2 | Ultrasonido, sonda IP67 | 20 a 750 cm | UART por defecto, Trig y Echo o PWM según el pad R19 | Nivel de agua con lectura serial y checksum, más alcance |
| Fermion URM37 (DFRobot) | Ultrasonido con compensación de temperatura | 5 a 500 cm | UART, PWM y control de servo | Robótica que necesita lectura estable con cambios de temperatura |
↓ Todos los Productos de esta Categoría ↓


Explora nuestra amplia gama de sensores de distancia para proyectos de robótica y automatización. Contamos con sensores ultrasónicos, sensores ópticos y sensores de proximidad, ideales para medir la distancia en diversas aplicaciones. Desde el popular HC-SR04 hasta avanzados sensores LiDAR de 360 grados, tenemos lo que necesitas para tus proyectos de Arduino y otros sistemas de medición.
¿Qué es un sensor ultrasónico?
Un sensor ultrasónico mide la distancia enviando ondas sonoras y midiendo el tiempo que tardan en rebotar. Se utiliza comúnmente en robots, drones y sistemas de medición de distancia.
¿Cómo funciona un sensor de proximidad?
Los sensores de proximidad detectan la presencia o ausencia de un objeto a una distancia determinada. Los sensores fotoeléctricos o infrarrojos son ejemplos comunes que se usan para detectar obstáculos o medir distancias en proyectos de automática y robótica.
¿Puedo utilizar el sensor ultrasónico HC-SR04 en mis proyectos de Arduino?
Sí, el sensor ultrasónico HC-SR04 es completamente compatible con Arduino y se utiliza para medir distancias con alta precisión mediante el uso de ultrasonido. Es ideal para robots autónomos, vehículos a control remoto y sistemas de monitoreo.
¿Qué diferencia hay entre un sensor de distancia óptico y un sensor ultrasónico?
El sensor ultrasónico mide la distancia mediante ondas sonoras, mientras que el sensor óptico utiliza luz infrarroja para medir la distancia. Los sensores ópticos suelen ser más rápidos y adecuados para medir distancias a objetos más cercanos, mientras que los ultrasónicos son mejores para distancias mayores.
¿Qué aplicaciones tienen los sensores de distancia?
Los sensores de distancia se utilizan en una variedad de aplicaciones, como en robots autónomos, sistemas de navegación, vehículos a control remoto y dispositivos de monitoreo ambiental. Son ideales para evitar obstáculos, medir niveles y distancias en aplicaciones industriales o en proyectos DIY.
Ultrasónico, láser ToF, infrarrojo o LiDAR: qué cambia entre uno y otro
Todos calculan la distancia por el tiempo que tarda algo en ir y volver, pero ese algo cambia y con él cambian el rango, la precisión y lo que el sensor no puede ver.
Ultrasonido. Emite un pulso a 40 kHz y espera el eco. Es lo más barato por metro de alcance y no le importa el color ni la luz del sol, por eso el HC-SR04 es el sensor con el que parte casi todo el mundo. Sus límites: el pulso sale en cono (unos 15° en el HC-SR04, hasta 75° en las sondas impermeables), así que a distancia el sensor ve un área ancha y no un punto; las superficies blandas como tela o espuma absorben el eco; y hay una zona ciega bajo los 2 cm en el HC-SR04 y bajo los 20 cm en las sondas de un solo transductor.
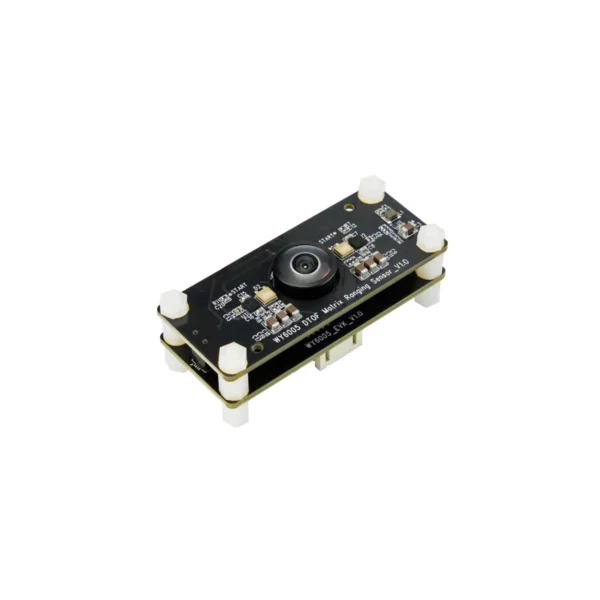
Láser ToF (tiempo de vuelo). Un emisor infrarrojo de 940 nm invisible y un receptor en el mismo chip, el VL53L0X de STMicroelectronics en el TOF200C y en el GY-530 VL53L0X. Mide un punto, con resolución de milímetros y hasta 2 m, por I2C con cuatro cables. Lo afectan las superficies negras mate y el sol directo, que reducen el alcance. La versión industrial es el WT53R de WitMotion, hasta 4000 mm por RS485.
Infrarrojo. Dos familias que se confunden. El 0A41SK mide por triangulación y entrega un voltaje proporcional a la distancia entre 4 y 30 cm: es un sensor de distancia analógico. El E18-D80NK y el HW-201 son sensores de proximidad: un potenciómetro fija a qué distancia se activan y la salida es un 1 o un 0. No te dicen cuánto, te dicen si hay algo.
LiDAR. Un láser que gira y mide cientos de puntos por vuelta: no es una distancia, es un mapa de 360° de hasta 12 m. Es la categoría de los robots que navegan solos con ROS y de los proyectos SLAM.
Sensores ultrasónicos: del HC-SR04 a la sonda impermeable y el RS485 industrial
El Sensor Ultrasónico HC-SR04 Sensor De Distancia Ultrasonido tiene cuatro pines (VCC, GND, Trig, Echo), se alimenta a 5V y mide de 2 a 450 cm. Tu placa manda un pulso de 10 µs por Trig, mide cuánto dura en alto el Echo y divide los microsegundos por 58 para tener centímetros. Hay librería para Arduino, ESP32, micro:bit y Raspberry Pi Pico, y en la tienda está el soporte para HC-SR04 que lo deja parado sobre el chasis o encima de un servo para barrer el frente del robot. Si tu placa trabaja a 3,3V, el pin Echo devuelve 5V: conviene un divisor de dos resistencias antes de entrarlo al microcontrolador.
Cuando el sensor va a mojarse, el HC-SR04 no sirve: la placa y los transductores quedan expuestos. Las versiones impermeables separan la sonda, un cilindro de aluminio IP67 con cable de 2,5 m, de la placa de control que se queda seca. El Sensor Ultrasónico Impermeable AJ SR04M usa el mismo Trig y Echo que el HC-SR04, así que el código no cambia; lo que cambia es el rango, de 20 a 600 cm, y que por usar un solo transductor para emitir y recibir tiene una zona ciega de 20 cm que hay que contemplar al instalarlo en un estanque. El Sensor Ultrasonido Impermeable SR04M-2 es la evolución: llega a 750 cm y trae tres modos que se eligen con una resistencia en el pad R19. Sale de fábrica en modo UART a 9600 bps, devolviendo la distancia en milímetros con checksum; si quieres Trig y Echo clásico o PWM hay que soldar la resistencia que indica la ficha.
El Fermion URM37 de DFRobot es un ultrasónico con compensación automática de temperatura, cosa que importa porque la velocidad del sonido cambia con el calor y un HC-SR04 se desvía varios centímetros entre la mañana y la tarde. Mide de 5 a 500 cm, se comunica por UART o PWM y tiene una salida para controlar un servo y barrer con el propio sensor.
Para una máquina, un silo o un estanque grande donde el cable pasa cerca de motores, el ultrasónico industrial de Seeed Studio habla RS485 con protocolo Modbus RTU, se alimenta entre 5 y 12V, es IP67 completo y mide de 28 a 750 cm con su campana. Un PLC lo lee directo; un Arduino o una Raspberry Pi necesitan un conversor RS485 a UART en medio.
Sensores láser ToF: TOF200C, VL53L0X y WT53R
El Sensor distancia TOF200C y el GY-530 VL53L0X son el mismo chip en dos placas. Miden de 3 cm a 2 m (el GY-530 declara 50 a 2000 mm), se conectan por I2C con VCC, GND, SDA y SCL, aceptan 3,3V o 5V y devuelven milímetros. Como el láser es un punto con un campo de visión de unos 25°, sirven para lo que el ultrasonido hace mal: medir contra un objeto chico, dentro de una caja, a través de una ranura, o donde dos sensores cerca se molestarían con sus ecos. Si necesitas varios en la misma placa, el VL53L0X permite cambiar la dirección I2C por software usando el pin XSHUT de cada uno.
El WitMotion WT53R es el paso a industrial: láser de 940 nm que mide de 40 a 4000 mm con error máximo de 3% del fondo de escala, carcasa IP65, alimentación de 5 a 36V para colgarlo de la fuente de 24V de un tablero, y salida RS485 Modbus RTU con un pin de alarma que cambia de nivel cuando la distancia baja del umbral que le configures por comando. Eso reemplaza un sensor inductivo fijo por uno cuya distancia de disparo se ajusta desde el software, sin mover nada.
Infrarrojos: medir la distancia o solo detectar que hay algo
El 0A41SK es el infrarrojo que mide. Entrega un voltaje analógico que baja a medida que el objeto se aleja, entre 4 y 30 cm, y se lee con un pin analógico y una curva de conversión; no hay protocolo ni librería que aprender. Es la opción cuando quieres medir corto con un microcontrolador chico, o cuando el ultrasonido no funciona por la superficie del objeto. Ojo con dos cosas: la salida no es lineal y bajo 4 cm la lectura se invierte, así que hay que montarlo dejando esa distancia mínima.
El E18-D80NK es un sensor de proximidad fotoeléctrico de reflexión difusa en un cilindro roscado de 18 mm con cable de 50 cm: se atornilla a un panel con sus tuercas o al soporte del E18-D80NK. Un potenciómetro en la parte de atrás fija la distancia de detección entre 3 y 80 cm, la salida es NPN normalmente abierta de hasta 100 mA y un LED indica cuando ve algo. Hay dos versiones: el E18-D80NK de 5V para Arduino y placas de 5V, y el E18-D80NK de 6 a 36V para alimentarlo desde 12V o 24V en una máquina o un PLC. Funciona como contador de piezas en una cinta, tope de un robot o detector de mano en un dispensador.
El HW-201 es la versión de placa chica: LED emisor y receptor, detección ajustable de 2 a 30 cm, salida digital, 3 a 5V. Es el parachoques barato de un robot con dos o tres alrededor del chasis. Lo que ninguno de estos hace es medir cuánto: para eso vuelve al 0A41SK, al ultrasónico o al ToF.
LiDAR 360°, sensores de proximidad y seguidores de línea que viven en esta categoría
Cuando un robot tiene que saber dónde está y no solo si tiene algo enfrente, un sensor de distancia no alcanza y se pasa a LiDAR. El RPLIDAR A1M8-R6 escanea 360° hasta 12 m, gira entre 2 y 10 Hz según el PWM del motor y se conecta por UART a una Raspberry Pi o un computador con el SDK de SLAMTEC; es el LiDAR de entrada para ROS, mapeo y navegación autónoma. El RPLIDAR A2-M12 es la gama superior: 16.000 muestras por segundo, rango de 0,15 a 12 m, transmisión de energía y datos sin escobillas (OPTMAG) para que no se desgaste, y adaptador USB a UART incluido. La diferencia se nota cuando el robot se mueve rápido y necesita una nube de puntos densa por vuelta.
En esta misma categoría están los sensores de proximidad que no miden distancia pero detectan por otro principio. El inductivo SN04-Y ve metal a 4 mm y se alimenta directo de 110 o 220V AC: son dos hilos que van en serie con la carga, sin fuente DC, para maquinaria. El capacitivo LJC18A3 de 6 a 36V DC también ve plástico, madera, vidrio o líquido a 10 mm, incluso a través de una pared, con salida PNP y cuerpo M18 IP67. El de efecto Hall NJK-5002C, también de 6 a 36V DC y salida NPN, se activa hasta 10 mm con metal o un imán y sirve para contar vueltas. El sensor de nivel de líquido sin contacto XKC-Y25-V de 5 a 24V se pega por fuera de un estanque plástico o de vidrio y detecta el líquido a través de hasta 12 mm de pared. El interruptor de proximidad XK-GK-4010A de 5 a 24V DC detecta entre 10 y 80 mm y conmuta directo hasta 5 A: es el que prende una tira LED al pasar la mano. El APDS-9930 junta en un chip I2C un sensor de luz ambiente desde 0,01 lux y uno de proximidad hasta 100 mm, el mismo principio que apaga la pantalla del celular al acercarlo a la oreja. Y el microswitch de 16 A con palanca de rodillo simulado detecta por contacto, no por distancia: un final de carrera SPDT para topes de eje, repuestos de electrodomésticos y robótica pesada.
También los infrarrojos reflectivos de pocos milímetros que leen una cinta negra sobre el piso. El TCRT5000 suelto es el componente (emisor y fototransistor, 0,2 a 15 mm) para armar tu propio módulo o un encoder; el Tracker TCRT5000 de un canal lo trae en placa con potenciómetro y salida digital, de 1 a 25 mm y 3,3 a 5V; el Tracker TCRT5000 con regulador agrega un regulador de voltaje en la placa; el TCRT5000 de 4 pines suma una salida analógica AO a la digital, para leer cuánto refleja la superficie y no solo blanco o negro; el módulo de 2 canales independientes trae dos sensores de 1 a 8 mm para un robot de dos ruedas; el TCRT5000 de 5 canales pone cinco en línea (1 a 15 mm, una salida digital por sensor) para que el robot sepa cuánto se desvió; y el QRE1113 es la versión SMD compacta, analógica, con distancia óptima de 3 mm. Si quieres probar varios principios antes de decidir, el Kit de 37 Sensores con Caja trae un evasor de obstáculos infrarrojo y un seguidor de línea entre sus 37 módulos.
Cuál elegir según tu proyecto
- Robot evasor de obstáculos con Arduino o ESP32: el HC-SR04 al frente sobre su soporte, y uno o dos HW-201 en las esquinas como parachoques. Es la combinación más barata y la que tiene más tutoriales.
- Nivel de agua en estanque, pozo o cisterna: el AJ SR04M si quieres reutilizar el código del HC-SR04, o el SR04M-2 si prefieres leer por serial con checksum y llegar a 7,5 m. Los dos tienen zona ciega de 20 cm: instala la sonda al menos a esa altura sobre el nivel máximo.
- Medir con precisión de milímetros a menos de 2 m: el TOF200C o el GY-530 VL53L0X por I2C. Para un nivel de filamento, un altímetro de mesa, un dispensador o cualquier cosa donde el cono del ultrasonido sobra.
- Distancia corta con salida analógica, sin protocolo: el 0A41SK de 4 a 30 cm, directo a un pin analógico.
- Contar piezas, detectar una mano o un tope de carro: el E18-D80NK de 5V con Arduino, o el E18-D80NK de 6 a 36V si va a una máquina con fuente de 24V.
- Tablero con PLC, silo, cinta industrial: el ultrasónico Seeed Studio RS485 hasta 7,5 m IP67, o el WT53R láser RS485 hasta 4 m con alarma configurable. Los dos hablan Modbus RTU.
- Lectura estable en exterior con cambios de temperatura: el Fermion URM37, que compensa la temperatura por dentro y además maneja un servo.
- Mapear y navegar con ROS: el RPLIDAR A1M8-R6 para partir; el RPLIDAR A2-M12 cuando el robot va rápido y necesitas más puntos por vuelta.
Si dudas entre ultrasónico y ToF para un proyecto de mesa, el ToF mide mejor; si dudas para un robot que se mueve por una pieza, el ultrasónico ve más ancho y perdona más. Si el sensor va a mojarse, la única opción son las sondas IP67.
El resto del catálogo de esta familia
| Sensor | Tecnología | Rango | Salida y alimentación | Para qué sirve |
|---|---|---|---|---|
| Ultrasonido industrial Seeed Studio RS485 | Ultrasonido, IP67, 5 a 12V | 28 a 750 cm | RS485 Modbus RTU | PLC, silos, estanques industriales, cables largos |
| TOF200C (VL53L0X) | Láser ToF 940 nm | 3 a 200 cm | I2C, 3,3V o 5V | Distancia corta con precisión de milímetros, sin cono de ultrasonido |
| GY-530 VL53L0X | Láser ToF | 50 a 2000 mm | I2C, 2,8 a 5V | Lo mismo que el TOF200C en el módulo GY-530 |
| WitMotion WT53R láser RS485 IP65 | Láser ToF 940 nm, 5 a 36V | 40 a 4000 mm | RS485 Modbus RTU y pin de alarma | Automatización con PLC, alarma de distancia configurable |
| Infrarrojo 0A41SK | Infrarrojo por triangulación | 4 a 30 cm | Voltaje analógico | Medir distancias cortas con una entrada analógica, sin protocolo |
| E18-D80NK 5V | Infrarrojo reflectivo, solo detecta | 3 a 80 cm ajustable | Digital NPN normalmente abierto | Detectar presencia: contador de piezas, tope de robot, 5V |
| E18-D80NK 6 a 36V | Infrarrojo reflectivo, solo detecta | 3 a 80 cm ajustable | Digital NPN normalmente abierto | Lo mismo alimentado a 12V o 24V, para máquinas y PLC |
| HW-201 detector de obstáculos | Infrarrojo reflectivo, solo detecta | 2 a 30 cm ajustable | Digital, 3 a 5V | Parachoques barato de un robot, detectar que algo se acercó |
| RPLIDAR A1M8-R6 | LiDAR 2D de 360° | hasta 12 m | UART, SDK SLAMTEC | Mapear una pieza y navegar con ROS o Raspberry Pi |
| RPLIDAR A2-M12 | LiDAR 2D de 360°, 16.000 muestras por segundo | 0,15 a 12 m | UART | Robot que se mueve rápido y necesita nube de puntos densa |
| Inductivo SN04-Y AC 90 a 250V | Inductivo, dos hilos AC | 4 mm, solo metal | Conmuta la carga en serie, 300 mA, 110 o 220V AC | Detectar metal en máquinas a 220V sin fuente DC |
| Capacitivo LJC18A3 | Capacitivo M18 IP67, 6 a 36V DC | 10 mm, metal y no metal | PNP normalmente abierto, 300 mA | Piezas plásticas, vidrio o nivel de líquido a través de una pared |
| Efecto Hall NJK-5002C | Efecto Hall, 6 a 36V DC | hasta 10 mm, metal o imán | NPN normalmente abierto | Contar vueltas o detectar posición con un imán |
| Nivel de líquido sin contacto XKC-Y25-V | Capacitivo a través de la pared, 5 a 24V | pared no metálica de hasta 12 mm | NPN, colector abierto | Nivel de líquido pegado por fuera del estanque |
| Interruptor de proximidad XK-GK-4010A | Infrarrojo reflectivo, 5 a 24V DC | 10 a 80 mm ajustable | Conmuta hasta 5 A (120 W) | Prender y apagar luces LED con la mano, sin tocar |
| APDS-9930 proximidad y luz | Infrarrojo más sensor de luz ambiente | hasta 100 mm | I2C | Detectar una mano cerca y medir luz, como en un celular |
| Microswitch 16 A con palanca de rodillo | Contacto mecánico SPDT | por contacto | COM, NO y NC, 16 A a 250V AC | Final de carrera, tope de eje, repuesto de electrodomésticos |
| TCRT5000 suelto | Infrarrojo reflectivo, componente | 0,2 a 15 mm | Fototransistor, sin placa | Armar tu propio seguidor de línea o encoder |
| Tracker TCRT5000 de 1 canal | Infrarrojo reflectivo, 3,3 a 5V | 1 a 25 mm | Digital con potenciómetro | Seguidor de línea, un sensor por pista |
| Tracker TCRT5000 con regulador | Infrarrojo reflectivo con regulador de voltaje, 3,3 a 5V | 1 a 25 mm | Digital con potenciómetro | Lo mismo con regulador en la placa |
| TCRT5000 de 4 pines | Infrarrojo reflectivo, 3,3 a 5V | pocos mm | Digital DO y analógica AO | Leer cuánto refleja la superficie, no solo blanco o negro |
| Seguidor de línea de 2 canales | Dos TCRT5000 independientes, 3,3 a 5V | 1 a 8 mm | Digital, una por módulo | Robot seguidor de línea de dos ruedas |
| TCRT5000 de 5 canales | Cinco TCRT5000 en línea, 3,3 a 5V | 1 a 15 mm | 5 salidas digitales, un LED por sensor | Seguidor de línea que sabe cuánto se desvió |
| QRE1113 | Infrarrojo reflectivo SMD, 3,3V o 5V | óptimo 3 mm | Analógica | Seguidor de línea compacto y detección de borde |
| Soporte para HC-SR04 | Accesorio acrílico | no aplica | no aplica | Fijar el HC-SR04 al chasis o sobre un servo |
| Soporte para E18-D80NK | Accesorio acrílico, orificio de 18 mm, con tornillos y tuercas | no aplica | no aplica | Fijar el E18-D80NK a un panel o chasis |
| Kit de 37 Sensores con Caja | 37 módulos en placa, en caja con divisiones | según módulo | Digital o analógica según módulo | Probar evasor de obstáculos, seguidor de línea y otros principios antes de elegir |
Preguntas frecuentes
¿Qué diferencia hay entre un sensor de distancia y un sensor de proximidad?
El de distancia te dice cuánto hay hasta el objeto: el HC-SR04 en centímetros por el ancho del pulso Echo, el TOF200C en milímetros por I2C, el 0A41SK con un voltaje. El de proximidad solo cambia una salida digital cuando el objeto entra en la distancia que fijaste con el potenciómetro, como el E18-D80NK o el HW-201. Si necesitas un número, compra uno de distancia; si necesitas saber si hay algo, el de proximidad es más simple y más barato.
¿Cuál es el mejor sensor de distancia para Arduino?
Para partir, el Sensor Ultrasónico HC-SR04: cuatro pines, 5V, de 2 a 450 cm, librería en todos los entornos y precio bajo. Si necesitas precisión de milímetros a menos de 2 m, el TOF200C por I2C. Si el sensor va a estar en agua o a la intemperie, el AJ SR04M, que se programa igual que el HC-SR04 con la sonda separada IP67.
¿El HC-SR04 funciona con ESP32 o Raspberry Pi a 3,3V?
Sí, pero se alimenta a 5V igual: con 3,3V en VCC las lecturas se vuelven erráticas. El pin Trig acepta el 3,3V de la placa sin problema; el pin Echo devuelve 5V, así que conviene bajarlo con un divisor de dos resistencias antes de entrarlo a un pin de ESP32 o Raspberry Pi. Con Arduino UNO, Nano o Mega va directo.
¿Qué sensor ultrasónico uso para medir el nivel de agua de un estanque?
Uno con sonda impermeable: el Sensor Ultrasónico Impermeable AJ SR04M (20 a 600 cm) o el Sensor Ultrasonido Impermeable SR04M-2 (20 a 750 cm, con lectura UART). La sonda IP67 va sobre el nivel del agua apuntando hacia abajo y la placa se queda seca con el cable de 2,5 m. Recuerda la zona ciega de 20 cm: la sonda tiene que quedar al menos a esa altura sobre el nivel más alto que va a alcanzar el agua. Para un estanque industrial con PLC, el ultrasónico Seeed Studio RS485 IP67.
¿Sensor ultrasónico o sensor láser ToF: cuál es más preciso?
El láser ToF. El TOF200C y el VL53L0X miden un punto con resolución de milímetros; el HC-SR04 mide en un cono de unos 15° con resolución de centímetros y se desvía con la temperatura. A cambio el ultrasónico llega más lejos por el mismo precio, no le afecta el sol ni el color del objeto y ve superficies transparentes que el láser atraviesa. Para objetos negros mate o exterior a pleno sol el ToF pierde alcance; para tela, espuma o cortinas el ultrasonido no recibe eco.
¿Cuál sensor conviene si mi placa solo tiene entrada analógica o solo un pin digital?
Con una entrada analógica, el 0A41SK: entrega un voltaje que depende de la distancia entre 4 y 30 cm y no necesita protocolo. Con un solo pin digital y sin medir, el E18-D80NK o el HW-201, que entregan 1 o 0 según haya o no un objeto dentro de la distancia ajustada. El HC-SR04 necesita dos pines (Trig y Echo) y el TOF200C necesita los dos del bus I2C.
