Los Más Vendidos de Paso a Paso (Stepper)


Un motor paso a paso (stepper en inglés, es lo mismo) gira en pasos fijos y se queda donde lo dejas: por eso mueve los ejes de una impresora 3D, una CNC o un brazo robótico, donde importa la posición y no solo la velocidad. Acá están los motores, sus drivers y la mecánica que va entre el eje y la máquina. Lo que define la compra es el tamaño del motor, si es unipolar o bipolar, y que el driver aguante la corriente por fase.
- 28BYJ-48: unipolar, 5V, viene con su driver ULN2003. Para aprender y para mecanismos livianos.
- NEMA 17: bipolar, cara de 42 x 42 mm, el estándar de impresoras 3D y CNC chicas.
- NEMA 23: bipolar, cara de 57 x 57 mm, para CNC y cargas donde el 17 se queda corto.
- Driver: A4988 o DRV8825 para NEMA 17, L6470 para 3A, L298N si ya lo tienes a mano.
| Producto | Tipo | Para qué motor | Dato que decide | Úsalo en |
|---|---|---|---|---|
| Motor paso a paso 28BYJ-48 unipolar + Driver ULN2003 | Motor unipolar con driver | Trae el suyo (ULN2003) | 5V, 92 mA, 5,625 grados por paso en medio paso, unas 15 RPM en el eje | Aprender con Arduino, relojes, dispensadores, mecanismos livianos |
| Motor paso a paso NEMA 23 HS5628 | Motor bipolar, 4 hilos | Necesita driver de 3A o más | 57 x 57 mm, 1,8 grados (200 pasos por vuelta), 2,8 A por fase, 12,6 kg cm, eje de 6,35 mm | CNC, ejes con carga, torque que un NEMA 17 no da |
| Driver para motor paso a paso A4988 con disipador | Driver STEP/DIR | Bipolar hasta 1 A por bobina (2 A con disipación) | 8 a 35 V, microstepping hasta 1/16, potenciómetro de corriente | NEMA 17 en RAMPS, impresora 3D, CNC chica |
| Controlador Driver motor paso a paso DRV8825 8-35V | Driver STEP/DIR | Bipolar hasta 2 A | 8 a 35 V, microstepping hasta 1/32, mismo pinout que el A4988 | Reemplazo directo del A4988 cuando falta corriente o suavidad |
↓ Todos los Productos de esta Categoría ↓






Explora nuestra selección de motores paso a paso, ideales para proyectos que requieren precisión y control, como impresoras 3D, máquinas CNC y sistemas robóticos. Contamos con modelos Nema 17 y Nema 23, reconocidos por su alto torque y fiabilidad. Además, ofrecemos drivers especializados como el DRV8825 y el L298N, compatibles con Arduino y otros controladores para facilitar la integración en tus proyectos.
¿Qué es un motor paso a paso?
Un motor paso a paso es un motor eléctrico que avanza en pasos definidos en lugar de rotar de forma continua. Esto permite un control exacto de la posición, lo cual es esencial en aplicaciones como impresoras 3D, sistemas CNC y robótica.
¿Cuál es la diferencia entre un motor paso a paso unipolar y bipolar?
La principal diferencia está en su estructura de bobinado. Los motores unipolares tienen una configuración más simple y son más fáciles de controlar, mientras que los motores bipolares, aunque requieren drivers más complejos, ofrecen mayor torque y eficiencia en aplicaciones exigentes.
¿Cómo se controla un motor paso a paso?
Los motores paso a paso se controlan mediante drivers que reciben señales de pasos y dirección desde un microcontrolador. Drivers como el DRV8825 o el L298N convierten estas señales en pulsos eléctricos que hacen girar el motor de forma precisa y controlada.
¿Qué motores paso a paso son adecuados para impresoras 3D?
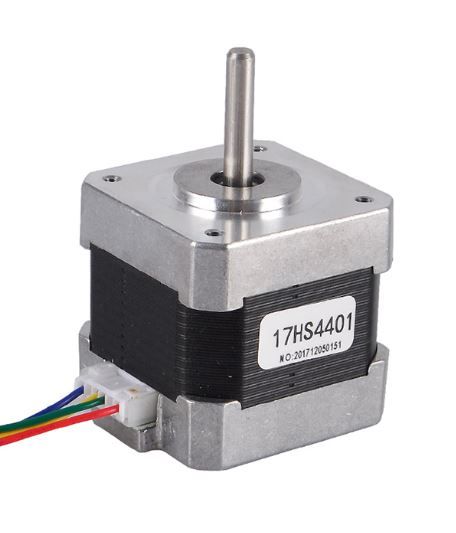
Los motores paso a paso tipo Nema 17 son los más utilizados en impresoras 3D debido a su tamaño compacto y buen equilibrio entre torque y precisión. Son compatibles con la mayoría de los drivers disponibles en el mercado.
¿Qué tipo de motor paso a paso se usa en proyectos de CNC?
En máquinas CNC, donde se requiere mayor fuerza y precisión, se recomiendan los motores paso a paso Nema 23. Estos modelos ofrecen un torque superior, adecuado para mover cargas más pesadas y operar en condiciones más exigentes.
Unipolar o bipolar: la primera decisión
Los dos tipos giran por pasos, pero se alimentan distinto y por eso no comparten driver. El unipolar tiene bobinas con punto medio, sale con 5 o 6 hilos y se mueve con un arreglo de transistores tipo ULN2003 que va activando cada bobina por turno. El bipolar tiene dos bobinas simples, sale con 4 hilos, y hay que invertir la corriente en cada una: eso lo hace un puente H o un driver dedicado tipo A4988, DRV8825 o L6470. A igual tamaño el bipolar entrega más torque, y hoy casi todo lo que viene en formato NEMA es bipolar.
En la categoría el unipolar es el Motor paso a paso 28BYJ-48 unipolar + Driver ULN2003: viene en pareja con su placa ULN2003, se enchufa con un conector con guía para no equivocar la polaridad y funciona a 5V. La ficha declara 92 mA de consumo, por lo que se recomienda alimentarlo desde una fuente aparte y no desde el pin 5V del Arduino. Los cuatro pines IN1 a IN4 van a salidas digitales y listo.
El bipolar de la categoría es el Motor paso a paso NEMA 23 HS5628, de 4 hilos y 2 fases. Ahí no basta con conectar: tienes que elegir un driver que aguante sus 2,8 A por fase (más abajo está la tabla de qué driver va con qué motor). Los accesorios NEMA 17 de la categoría, el acople y los dos amortiguadores, también son para motores bipolares de 4 hilos.
NEMA 17, NEMA 23 y 28BYJ-48: qué significa el tamaño
NEMA no es una marca ni una potencia: es la medida de la cara frontal del motor, en décimas de pulgada. NEMA 17 mide 42 x 42 mm y NEMA 23 mide 57 x 57 mm. Los agujeros de montaje y el diámetro del eje también vienen fijados por ese estándar, así que un soporte, un acople o un amortiguador NEMA 17 sirve para cualquier NEMA 17, sin importar el modelo. Lo que sí cambia entre motores del mismo tamaño es el largo del cuerpo, y con él el torque: un NEMA 17 de 48 mm empuja más que uno de 34 mm.
NEMA 17 es el tamaño con el que se arma casi toda impresora 3D de escritorio y la mayoría de las CNC de hobby. Ángulo de paso de 1,8 grados, o sea 200 pasos por vuelta, y corrientes por fase que suelen estar entre 1 y 2 A: justo el rango de un A4988 o un DRV8825. Si tu proyecto es un repuesto de impresora, un eje de plotter o un mecanismo de sobremesa, este es el tamaño.
NEMA 23 es el salto cuando hay carga de verdad. El Motor paso a paso NEMA 23 HS5628 declara 12,6 kg cm de torque mantenido, 2,8 A por fase, 0,9 ohm de resistencia de fase y un eje de 6,35 mm: es un motor de CNC, de mesa de corte o de eje con husillo que arrastra peso, y pesa 700 g. Con 200 pasos por vuelta y microstepping en el driver se posiciona fino; lo que lo distingue del 17 es que no se queda sin fuerza cuando el eje se pone pesado.
28BYJ-48 es otra categoría: un motor chico de 5V con reductor interno. La ficha del Motor paso a paso 28BYJ-48 unipolar + Driver ULN2003 declara 5,625 grados por paso en modo de medio paso y unas 15 RPM en el eje de salida. Es lento y con poco torque comparado con un NEMA, pero cuesta poco, se mueve con 5V y para aprender la secuencia de un paso a paso es el que se usa en todos los tutoriales. No sirve para mover un eje de impresora.
Qué driver necesita cada motor
El driver es el que realmente mueve el motor: el microcontrolador solo manda pulsos. La regla es una: la corriente que el driver entrega por bobina tiene que estar a la altura de la corriente por fase del motor. Si el driver es chico el motor pierde pasos o el driver se apaga por temperatura; si el driver es más grande no pasa nada, se limita con el potenciómetro.
- ULN2003: viene incluido con el 28BYJ-48. Solo para unipolares de baja corriente, no mueve un NEMA. Si ya tienes un motor unipolar sin placa, el chip suelto es el ULN2003AN DIP16.
- A4988: el clásico de las RAMPS y las impresoras RepRap. 8 a 35 V, 1 A por bobina sin ventilación forzada y hasta 2 A con buena disipación, microstepping hasta 1/16. Dos pines para controlarlo: STEP y DIR. Es el driver para un NEMA 17 típico.
- DRV8825: mismo formato y mismo pinout que el A4988, pero hasta 2 A y microstepping hasta 1/32. Es el reemplazo directo cuando el A4988 se calienta o cuando quieres el motor más silencioso. Viene con mini disipador.
- L6470 por SPI: hasta 3 A y 8 a 45 V, con microstepping hasta 1/128. Se controla por SPI y trae oscilador y registros de velocidad y posición: le mandas "muévete N pasos a tal velocidad" y el chip hace la rampa solo. Es el que alcanza para el NEMA 23 de 2,8 A y para movimientos programados sin contar pasos en el código.
- L298N: puente H doble de hasta 2 A por canal. Mueve un bipolar de 4 hilos con la secuencia hecha en el código, sin microstepping ni control de corriente, así que el motor anda más brusco y más caliente que con un driver dedicado. Tiene sentido en robótica educativa, donde el mismo módulo mueve dos motores DC o un paso a paso.
- Placa de expansión DRV8825: no es un driver, es la base donde se enchufa un A4988 o DRV8825. Trae borneras para el motor y la alimentación y un DIP switch para fijar el microstepping sin puentes ni protoboard. Para dejar el driver fijo en una caja o en un banco.
Corriente, torque y fuente: los tres números que hay que cruzar
Corriente por fase es el dato del motor que manda. Está en la ficha de cada motor: 2,8 A en el NEMA 23 HS5628, 92 mA en el 28BYJ-48. El driver que elijas debe entregar eso o más por bobina, y después se ajusta con el potenciómetro de referencia para no pasarse. Un A4988 con un motor de 2,8 A no va a funcionar bien aunque encienda.
Torque se declara en kg cm o N cm y es lo que el motor mantiene sin perder la posición. El NEMA 23 de la categoría declara 12,6 kg cm; un NEMA 17 típico anda entre 2 y 5 kg cm según el largo del cuerpo. El torque cae con la velocidad: si necesitas fuerza a muchas RPM, compra más motor del que parece necesario, no menos.
Voltaje de la fuente no es el voltaje nominal del motor. El NEMA 23 declara 3V de trabajo, pero se alimenta el driver con 12 o 24 V y el driver regula la corriente: a más voltaje, más velocidad útil antes de que el torque caiga. Lo que hay que respetar es el rango del driver, 8 a 35 V en el A4988 y el DRV8825, 8 a 45 V en el L6470. Y una fuente con amperios de sobra: un NEMA 23 a 2,8 A no se mueve con un cargador de teléfono.
El 28BYJ-48 va al revés: 5V directos al módulo ULN2003, sin driver de corriente. La única precaución es no sacarlos del pin 5V del Arduino, porque los 92 mA superan lo que la placa entrega con seguridad.
Cuál elegir según tu proyecto
- Estás aprendiendo con Arduino o ESP32: el Motor paso a paso 28BYJ-48 unipolar + Driver ULN2003. Un solo producto, cuatro cables al microcontrolador y 5V de una fuente aparte. Sirve para entender secuencias, medio paso y aceleración antes de gastar en un NEMA.
- Repuesto o upgrade de impresora 3D: el motor de una impresora de escritorio es NEMA 17 bipolar. Para el driver, el A4988 si vas a reponer el que traía la placa, o el DRV8825 si quieres 1/32 y algo más de corriente. Suma el amortiguador de corcho entre el motor y el marco si la impresora transmite calor o ruido al chasis, o el amortiguador de aluminio NEMA17 si el problema es resonancia.
- CNC, mesa de corte o eje con husillo: el Motor paso a paso NEMA 23 HS5628 con el driver L6470 por SPI, que es el único de la categoría que llega a los 2,8 A que pide. Para unir el eje al husillo, el acople flexible viene en diámetros de 4, 5, 6, 8 y 10 mm: calza directo con los 5 mm de un NEMA 17, pero ninguna variante es de 6,35 mm, así que para el eje del HS5628 revisa las medidas antes de comprar.
- Movimientos programados sin contar pasos en el código: el driver L6470. Le mandas por SPI destino y velocidad, él hace la aceleración y el frenado, y puedes leer en sus registros dónde quedó el motor.
- Robot educativo que mezcla motores DC y un paso a paso: el Módulo Driver L298N Puente H. Menos fino que un driver dedicado, pero un solo módulo resuelve dos motores DC o un bipolar de 4 hilos y además entrega 5V para la placa de control.
- Montaje definitivo, fuera del protoboard: el Placa de Expansión DRV8825 con un A4988 o DRV8825 encima. Borneras para motor y fuente, DIP switch para el microstepping, y el driver queda fijo y reemplazable.
Acoples y amortiguadores: lo que va entre el motor y la máquina
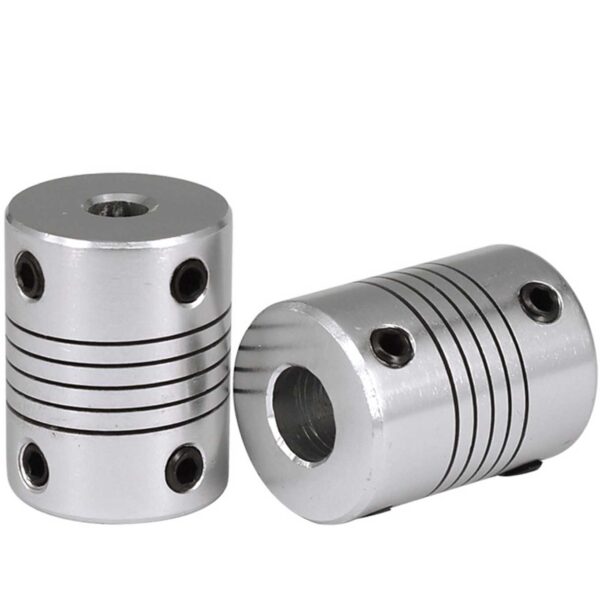
El eje del motor casi nunca calza directo con lo que tiene que mover. El Acople para motor paso a paso es un acople flexible de aluminio de 25 mm de largo con tornillos prisioneros M3, y viene en ocho combinaciones de diámetros de entrada y salida: 4x4, 5x5, 5x8, 5x10, 6x6, 6x8, 8x8 y 10x10 mm. La medida se elige mirando dos datos: el diámetro del eje del motor y el diámetro del husillo o varilla del otro lado. La ficha lo declara compatible con la línea NEMA de eje de 5 mm, que es la de casi todo NEMA 17; el NEMA 23 HS5628 tiene eje de 6,35 mm y no hay variante con esa medida. Que sea flexible importa: absorbe la desalineación entre los dos ejes en vez de forzar los rodamientos del motor.
Los amortiguadores son para NEMA 17 y apuntan a dos problemas distintos. El Amortiguador de corcho con motor paso a paso es una lámina de 42 x 42 x 3 mm que va entre el motor y el marco: baja la vibración que se transmite al chasis y frena el paso de calor del motor a las piezas plásticas de la impresora. El Amortiguador de vibraciones de motor paso a paso NEMA17 es una pieza de aleación de aluminio de 5,2 cm en diagonal que se interpone entre motor y soporte para cortar la resonancia. Si la impresora zumba a ciertas velocidades, es este; si el problema es el calor sobre el plástico, es el de corcho.
El resto del catálogo de esta familia
| Producto | Tipo | Para qué motor | Dato que decide | Úsalo en |
|---|---|---|---|---|
| Modulo driver motor paso a paso | Driver SPI (L6470) | Bipolar hasta 3 A | 8 a 45 V, microstepping hasta 1/128, rampas y posición en el chip | NEMA 23, movimientos programados sin contar pasos en el código |
| Módulo Driver L298N Puente H | Controla 2 Motores DC o 1 PAP | Puente H doble | Bipolar hasta 2 A por canal | 5 a 35 V, sin microstepping, regulador 5V a bordo | Robótica educativa, cuando el mismo módulo debe mover DC y paso a paso |
| Placa de Expansión DRV8825 para Control de Motores Paso a Paso | Adaptador (sin driver) | Recibe un A4988 o DRV8825 | Borneras para motor y alimentación, DIP switch para el microstepping | Montar el driver fuera del protoboard, en una caja o un banco |
| Acople para motor paso a paso | Acople flexible de aluminio | Ejes de 4, 5, 6, 8 o 10 mm según variante (no hay 6,35 mm) | 25 mm de largo, prisioneros M3, 8 combinaciones de diámetros | Unir el eje del motor a un husillo o varilla |
| Amortiguador de corcho con motor paso a paso | Lámina antivibración | NEMA 17 | 42 x 42 x 3 mm | Bajar ruido y calor entre el motor y el marco de la impresora |
| Amortiguador de vibraciones de motor paso a paso NEMA17 | Amortiguador de aluminio | NEMA 17 | 5,2 cm en diagonal, 2,2 cm de diámetro | Impresora 3D que resuena o transmite vibración al chasis |
Preguntas frecuentes
¿Qué diferencia hay entre motor paso a paso y stepper motor?
Ninguna: stepper motor es el nombre en inglés y es como aparece en datasheets, firmwares y tutoriales. En la categoría encuentras lo mismo bajo las dos palabras: motores 28BYJ-48 y NEMA 23, drivers A4988, DRV8825, L6470 y L298N, y acoples y amortiguadores para NEMA 17.
¿Puedo mover un motor paso a paso directo desde un Arduino?
No. Los pines del microcontrolador entregan unos pocos miliamperios y un motor pide desde 92 mA (28BYJ-48) hasta amperios (NEMA). Siempre va un driver en el medio: el ULN2003 que viene con el 28BYJ-48, o un A4988, DRV8825, L6470 o L298N para los bipolares. El Arduino solo manda los pulsos de paso y dirección.
¿A4988 o DRV8825, cuál compro para un NEMA 17?
Los dos sirven y tienen el mismo pinout, así que uno reemplaza al otro en la misma placa. El A4988 entrega 1 A por bobina sin ventilación forzada y llega a 1/16 de paso; el DRV8825 llega a 2 A y a 1/32, con más margen de corriente y un motor más silencioso. Si el motor pasa de 1,5 A por fase o el A4988 se te apaga por temperatura, el DRV8825 es la elección.
¿Qué driver necesita el NEMA 23 HS5628?
Uno que entregue al menos 2,8 A por fase, que es lo que declara la ficha del motor. De la categoría, ese es el módulo driver L6470 por SPI, que llega a 3 A y 45 V. Un A4988 o un DRV8825 se quedan cortos con este motor.
¿Cuántos pasos por vuelta da un motor paso a paso?
Depende del ángulo de paso. Los NEMA de 1,8 grados dan 200 pasos por vuelta, y con microstepping el driver los divide: 3.200 pasos con 1/16 en un A4988, 6.400 con 1/32 en un DRV8825, hasta 25.600 con 1/128 en el L6470. El 28BYJ-48 declara 5,625 grados por paso en medio paso y lleva un reductor interno, por eso el eje de salida gira lento, en torno a 15 RPM.
¿Con qué fuente alimento el motor y el driver?
Con una fuente dentro del rango del driver (8 a 35 V en A4988 y DRV8825, 8 a 45 V en el L6470, 5 a 35 V en el L298N) y con amperios de sobra para la corriente por fase del motor. El voltaje nominal del motor, como los 3V del NEMA 23, no es el de la fuente: el driver regula la corriente y por eso se alimenta a 12 o 24 V. El 28BYJ-48 es la excepción: 5V directos a su módulo ULN2003.
