Los Más Vendidos de Motores DC


Acá están los motores de corriente continua del catálogo: el motor DC pelado, el motor con reductor que baja las RPM y sube la fuerza, el motor con encoder que informa cuánto giró, y lo que hace falta para moverlos: puentes H, controladores PWM, chasis y ruedas. Los hay de 3V a 12V, y la tabla de más abajo los compara por voltaje, RPM, torque y eje para que elijas por lo que tu proyecto tiene que mover.
- Motor DC sin reductor: gira rápido y con poca fuerza. Hélices, ventiladores, discos.
- Motor con caja reductora: menos RPM, más torque. Ruedas de robot, mecanismos, puertas.
- Motor de 12V: con reductor de alto torque, con encoder o micro N20. Sección propia más abajo.
- Puente H o PWM: ningún motor va directo al pin del microcontrolador.
| Motor | Voltaje | RPM de salida | Torque declarado | Eje y formato | Para qué proyecto |
|---|---|---|---|---|---|
| Motor DC baja potencia y alta velocidad | 3V, 6V, 9V o 12V (una variante por voltaje) | 20.000 a 3V y 40.000 a 6V, sin carga | No declara | 2 mm, 9 mm de largo | Hélices, ventiladores, discos, experimentos de aula |
| Motor DC 5V para generador eólico educativo | 3 a 5V | 3.000 sin carga | No declara | 2 mm | Generador eólico educativo, hélices chicas |
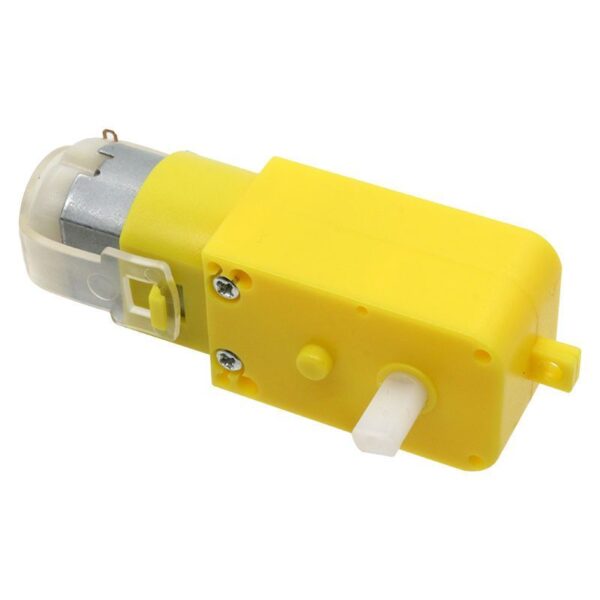
| Motor DC Motorreductor Amarillo Con caja reductora 3-12V | 3 a 12V | Unas 200 a 5V sin carga, reductor 48:1 | 800 gf·cm de bloqueo (0,8 kg·cm) | Eje tipo D, compatible con ruedas para motores TT | Auto robot de aula, seguidor de línea, sumo escolar |
| Motor DC 5v con Reductor de Engranajes 300 RPM | 1 a 6V según su tabla | 300 a 3V | No declara | 2 mm, 25 mm de largo, reductor 12,1:1 | Robot chico y rápido con fuente de pilas |
↓ Todos los Productos de esta Categoría ↓







Explora nuestra selección de motores DC con distintos voltajes y configuraciones, incluyendo motorreductores, modelos con encoder y motores de alta o baja potencia. Son ideales para proyectos de robótica, Arduino y automatización, permitiendo un control preciso de la velocidad, torque y rendimiento general.
¿Qué es un motor DC?
Un motor DC (de corriente continua) es un dispositivo que convierte energía eléctrica en movimiento rotacional. Se utiliza ampliamente en aplicaciones de robótica, Arduino y automatización debido a su facilidad de control y respuesta rápida para ajustar velocidad y dirección.
¿Cuál es la diferencia entre un motor DC y un motor paso a paso?
Un motor DC gira de manera continua y su velocidad se puede variar fácilmente. En cambio, un motor paso a paso se mueve en pasos definidos, lo que permite un control más preciso de la posición. La elección entre ambos depende del nivel de precisión que requiera tu proyecto.
¿Qué es un motor DC con reductor?
Un motor DC con reductor incluye un sistema de engranajes que disminuye la velocidad de rotación del eje, aumentando al mismo tiempo el torque. Es ideal para aplicaciones donde se necesita fuerza adicional, como en robots móviles, brazos robóticos o mecanismos de carga.
¿Cómo se controla un motor DC?
La forma más común de controlar un motor DC es mediante una señal PWM (modulación por ancho de pulso). Esta técnica permite variar la velocidad de forma eficiente sin pérdida significativa de energía, y se implementa fácilmente con microcontroladores como Arduino.
¿Qué tipo de motor DC es mejor para proyectos con Arduino?
Para proyectos con Arduino, los motores DC de 6V o 12V son una excelente opción. Si el proyecto requiere retroalimentación de posición o velocidad, los motores con encoder ofrecen mayor control. Los modelos con reductor son ideales cuando se necesita mayor torque o precisión en movimientos.
Motor DC pelado, con reductor o con encoder: qué cambia
Un motor DC con escobillas hace una sola cosa bien: girar rápido. A su voltaje nominal, un motor chico sin reductor da miles de RPM y casi nada de fuerza en el eje; si le pones una rueda, la rueda patina o el motor se frena con el primer roce. Ese es el Motor DC baja potencia y alta velocidad, el más simple de la categoría: su ficha declara 20.000 RPM a 3V y 40.000 a 6V, con eje de 2 mm, y viene en variantes de 3V, 6V, 9V y 12V. Sirve para lo que pide velocidad y no torque: una hélice, un ventilador chico, un disco que gira, un experimento de aula. En la misma línea, y pensado para aula, el Motor DC 5V para generador eólico educativo da 3.000 RPM sin carga entre 3 y 5V.
El reductor es una caja de engranajes pegada al motor que divide las RPM y multiplica el torque en la misma proporción. Un motor que giraba a miles de RPM sale de la caja a 100 o 300 RPM, pero ahora empuja. Por eso casi todo lo que se mueve en robótica usa motor con reductor y no motor pelado. El Motor DC Motorreductor Amarillo Con caja reductora 3-12V es el clásico de los kits de auto robot: anda con un pack de pilas AA, con el 5V de una placa o con una batería de 12V, y a más voltaje más velocidad. El Motor DC 5v con Reductor de Engranajes 300 RPM es la alternativa rápida y liviana cuando la fuente es chica: 300 RPM a 3V según su tabla, que le da un rango de trabajo de 1 a 6V, con reductor 12,1:1 y eje de 2 mm.
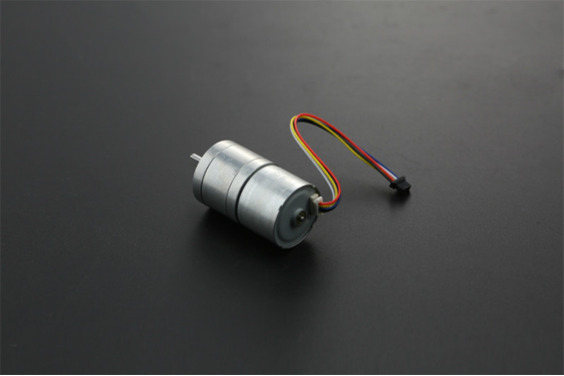
El encoder es un sensor montado en el motor que manda pulsos mientras gira. Con eso el microcontrolador sabe velocidad, distancia y sentido, y puede corregir. Es la diferencia entre un robot que "más o menos" va derecho y uno que recorre un metro y se detiene. En esta categoría el motor suelto con encoder es el Motor DC Encoder 12v 170 RPM, y los kits Kit auto inteligente chasis 4 ruedas con codificador de velocidad para Arduino y Kit Chasis Oruga con capacidad de cargar 8kg lo traen ya montado.
Motores de 12V: con reductor, con encoder y micro N20
Un motor de 12V es la elección cuando el proyecto tiene fuente o batería de 12V: un mecanismo fijo, un carro que carga peso, una máquina con fuente conmutada. Hay tres tipos en el catálogo y se eligen por lo que tienen que hacer, no por el voltaje, que es el mismo.
Motor 12V con reductor de alto torque. El Motor DC Reductor 12V Alto Torque (Variedad de RPM) es el motor de 12 voltios para mecanismos que mueven carga: brazos, puertas, cintas, un carro que sube pendiente. Viene en 14 variantes de RPM de salida, desde 5 hasta 600, con reductor metálico de 37 mm y eje de 5,5 mm con chaveta. Su ficha declara 10 kg·cm de torque en la cabecera y trae la tabla completa: a 10 RPM entrega 15 kg·cm nominales, a 100 RPM 3,5 kg·cm y a 600 RPM 0,5 kg·cm. La regla es simple: mientras más baja la RPM que elijas, más fuerza en el eje. Elige por lo que tiene que mover y no por lo rápido que quieres que vaya.
Motor 12V con encoder. El Motor DC Encoder 12v 170 RPM es un JGA25 con reductor metálico, 170 RPM de salida y encoder de cuadratura con dos sensores Hall que entrega 11 pulsos por vuelta del motor. Ojo con la alimentación: el motor va a 12V a través del driver, pero el encoder se alimenta a 5V desde la placa; conectarle 12V al encoder lo destruye. Su ficha pide una fuente de al menos 2 A.
Micro motor 12V N20. El Motor 12V DC con motorreductor 300/100RPM es el motorreductor miniatura de 10 por 12 mm de sección con eje en D de 3 mm, intercambiable mecánicamente con los de formato Pololu. Viene en 300 o 100 RPM de salida: 300 si quieres que el robot corra, 100 si prefieres que empuje. Es el mismo formato del Motor 6V DC con motorreductor 300/100RPM, para cuando el robot va con batería de 12V en vez de pilas.
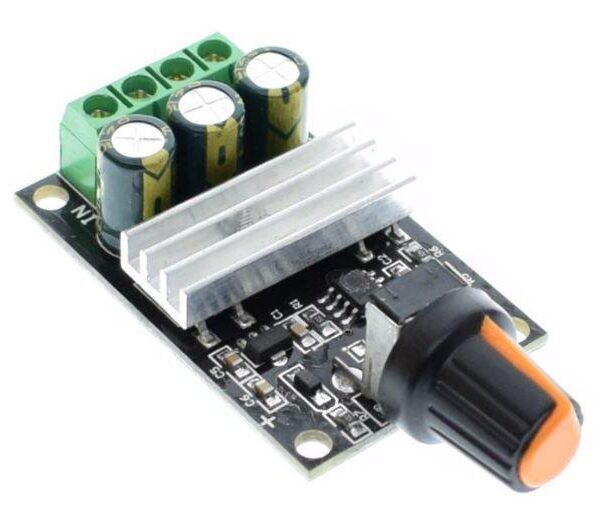
Para moverlos, el driver se elige por la corriente del motor trabado, no girando libre. Con microcontrolador, un puente H que soporte 12V; sin microcontrolador, un controlador PWM con perilla cuyo rango incluya 12V, como el Controlador PWM de velocidad para motor 6V 12V 24V 28V 3A, con 3 A continuos y entrada de 6 a 28V. Los detalles están en la sección de drivers.
Motores de 3V a 6V: pilas, el 5V de la placa y los kits de aula
Si el proyecto anda con pilas AA, con un powerbank o con el 5V de un Arduino, el motor tiene que ser de 3 a 6V. Uno de 12V con una fuente de 5V se mueve, pero lento y sin fuerza.
El Motor DC Motorreductor Amarillo Con caja reductora 3-12V es el más usado en robótica educativa, viene en versiones de 1 vástago, 2 vástagos y 2 vástagos con cables soldados, y calza con la Rueda de caucho 65mm neumático para auto robot y con el Disco Ranurado Encoder para medir velocidad. Para competencias de seguidor de línea, laberinto o sumo, el Motor 6V DC con motorreductor 300/100RPM es el micro motorreductor metálico N20: 6V nominal, trabaja entre 3 y 9V, y su ficha lo declara intercambiable con los motorreductores Pololu, así que puedes cambiar de 300 a 100 RPM sin tocar el montaje.
Cuando la fuente es chica pero necesitas fuerza, el Motoreductor alto torque 4,5[v] 37B280-60 102 RPM entrega 25 kgf·cm a 4,5V con 102 RPM de salida. Su propia ficha advierte que tres pilas AA lo hacen girar en vacío, pero no entregan la corriente para aprovechar ese torque con carga: necesita una fuente de 4,5 a 5V capaz de dar 3 A o más.
Si lo que quieres es el auto completo, el Kit de auto robotico pequeño chasis motor y ruedas trae dos motores de 3 a 6V con reductora 1:120, ruedas de 65 mm y portapilas para 4 AA; el Kit ensamblaje auto con chasis y ruedas con motoreductor agrega dos encoders y switch; el Kit auto inteligente chasis 4 ruedas con codificador de velocidad para Arduino es el de cuatro ruedas con codificador de velocidad incluido. Para un chasis propio, la Rueda de caucho 65mm neumático para auto robot es el repuesto de 65 mm.
Voltaje, RPM y torque: cómo leer el nombre de un motor
Los nombres de esta categoría llevan los datos que importan, y conviene saber leerlos.
Voltaje nominal. Es al que el motor entrega las RPM que promete. Puedes alimentarlo un poco más abajo y girará más lento; alimentarlo bastante más arriba lo calienta y le acorta la vida. Elige el motor según la fuente que ya tienes, no al revés: pilas o 5V de placa, mira los de 3 a 6V; fuente o batería de 12V, mira los de 12V.
RPM. En un motor con reductor, las RPM del nombre son las de salida, después de la caja. 300 RPM son 5 vueltas por segundo; 100 RPM, menos de 2. Con una rueda de 65 mm, 300 RPM equivalen a cerca de 1 metro por segundo y 100 RPM a unos 34 centímetros por segundo. Con eso ya sabes si el robot va a correr o a pasear.
Torque. Es la fuerza en el eje y crece cuando bajan las RPM. Cuando una ficha lo declara, lo da en kg·cm: cuántos kilos sostiene el motor a un centímetro del eje. El Motor DC Reductor 12V Alto Torque (Variedad de RPM) trae la tabla completa por variante; el Motoreductor alto torque 4,5[v] 37B280-60 102 RPM declara 25 kgf·cm. El Motor DC Motorreductor Amarillo Con caja reductora 3-12V declara 800 gf·cm de bloqueo, que es menos de 1 kg·cm: alcanza para mover un auto de aula, no para levantar carga. Los micro N20 no declaran un número: si tu mecanismo depende de un valor de torque, pregunta antes de comprar.
Corriente trabado. Un motor consume mucha más corriente cuando se traba que cuando gira libre. El Motoreductor alto torque 4,5[v] 37B280-60 102 RPM consume 0,09 A en vacío y varios amperes frenado. Si tu robot choca contra una pared con las ruedas girando, el motor pide toda la corriente que la fuente pueda dar, y ese es el momento en que se queman los drivers dimensionados justos.
Cómo moverlo: puente H para el sentido, PWM para la velocidad
Ningún motor de esta categoría se conecta directo a un pin de Arduino, ESP32 o Raspberry Pi. El pin entrega unos pocos miliamperes y el motor pide cientos, o amperes. Se necesita una etapa de potencia en el medio, y hay dos tipos según lo que quieras controlar.
Puente H, el driver. Es el que usa el microcontrolador: cuatro transistores que dejan invertir la polaridad del motor, y por lo tanto el sentido de giro, con dos pines lógicos. Si además le mandas PWM por esos pines, controla también la velocidad. Para motores del tamaño del amarillo o los N20 están el Puente H Dual Motor DC L9110S, que mueve dos motores con 800 mA por canal entre 2,5 y 12V, el Controlador/Driver Motor TB6612FNG, con 1,2 A continuos por motor, el Driver Motor DC de 2 canales DRV8833, de 3 a 10V y 1,5 A, y el Driver Controlador Motor DC Mini L298 de 2 canales, de 2 a 10V y 2,5 A de pico. El Módulo Driver L298N Puente H es el clásico de los tutoriales y es el que las fichas del motor con encoder y del chasis oruga recomiendan como punto de partida.
Para motores de 12V con más corriente, como el de alto torque, mira el Módulo Driver de Motor DC Dual 12V-24V 12A (Puente H). Aquí la corriente del nombre es lo que hay que comparar contra lo que pide tu motor trabado.
Controlador PWM de velocidad. Es para cuando no hay microcontrolador: regula la velocidad girando una perilla. El Controlador PWM de velocidad para motor 6V 12V 24V 28V 3A cubre de 6 a 28V con 3 A continuos y 80 W; de ahí hacia arriba el Controlador PWM 6-12V 6A, el Controlador PWM de velocidad para Motor DC 6 V-90 V 15A y el Controlador PWM de velocidad para Motor DC 6V-60V 30A. Entre medio, el Módulo PWM DC 60V 20A trabaja de 10 a 60V con 20 A y hasta 1.200 W, en carcasa metálica con ventilación. Regulan velocidad, no sentido: si además quieres invertir el giro, la pieza es el puente H.
Switch MOSFET con PWM. El Módulo Regulador Switch PWM Circuitos de Potencia 15A 400W MOSFET es la opción cuando el microcontrolador tiene que manejar un motor grande que gira siempre en el mismo sentido: recibe el PWM del pin, corta de 5 a 36V y soporta 15 A continuos. Un solo sentido de giro, pero mucha más corriente que un puente H chico.
Dos que aparecen en esta categoría y no sirven para estos motores. El Controlador de motor 380W PWM DC 6-50V es, según su ficha, un controlador para motores brushless (sin escobillas) de 6 a 50V: necesita un motor trifásico, no uno con escobillas como los de esta página. Y el Controlador de Velocidad para Motor AC 400W, 220V regula motores de corriente alterna a 220V: no se conecta a ningún motor DC.
Cuál elegir según tu proyecto
- Auto robot con Arduino, primer proyecto: dos Motor DC Motorreductor Amarillo Con caja reductora 3-12V, un Puente H Dual Motor DC L9110S y un chasis, o directo el Kit de auto robotico pequeño chasis motor y ruedas o el Kit ensamblaje auto con chasis y ruedas con motoreductor.
- Seguidor de línea, laberinto o sumo de competencia: Motor 6V DC con motorreductor 300/100RPM con pilas o Motor 12V DC con motorreductor 300/100RPM con batería de 12V, en 300 RPM para correr y 100 para empujar, con un Controlador/Driver Motor TB6612FNG.
- Robot que tiene que ir derecho, medir distancia o cerrar un PID: Motor DC Encoder 12v 170 RPM con el encoder a 5V y el motor a 12V por un Módulo Driver L298N Puente H, o el Kit auto inteligente chasis 4 ruedas con codificador de velocidad para Arduino si lo quieres armado. Para carga y terreno, el Kit Chasis Oruga con capacidad de cargar 8kg.
- Mecanismo con fuerza a 12V, como un brazo, una puerta o una cinta: Motor DC Reductor 12V Alto Torque (Variedad de RPM) en la RPM más baja que te sirva, con el Módulo Driver de Motor DC Dual 12V-24V 12A (Puente H) si la corriente trabado supera lo que aguanta un L298N.
- Fuerza con fuente de 5V: Motoreductor alto torque 4,5[v] 37B280-60 102 RPM, 25 kgf·cm a 4,5V, con fuente de 3 A o más.
- Hélice, ventilador o algo que solo tiene que girar rápido: Motor DC baja potencia y alta velocidad en el voltaje de tu fuente, o el Motor DC 5V para generador eólico educativo para un generador eólico de aula.
- Regular la velocidad de un motor de 12V sin programar nada: Controlador PWM de velocidad para motor 6V 12V 24V 28V 3A, y de ahí hacia arriba según la corriente del motor.
El resto del catálogo de esta familia
| Motor | Voltaje | RPM de salida | Torque declarado | Eje y formato | Para qué proyecto |
|---|---|---|---|---|---|
| Motor 6V DC con motorreductor 300/100RPM | 6V nominal, trabaja de 3 a 9V | 100 o 300 a elegir | No declara: más fuerza en 100, más velocidad en 300 | D de 3 mm, 9 mm de largo, formato N20 (10 por 12 mm) | Seguidor de línea, laberinto y sumo de competencia |
| Motor 12V DC con motorreductor 300/100RPM | 12V | 100 o 300 a elegir | No declara: más fuerza en 100, más velocidad en 300 | D de 3 mm, 9 mm de largo, formato N20 (10 por 12 mm) | El mismo micro motorreductor cuando la fuente es de 12V |
| Motoreductor alto torque 4,5[v] 37B280-60 102 RPM | 4,5V | 102 | 25 kgf·cm | Reductor metálico, 6 agujeros M3 | Fuerza con fuente chica: 4,5 a 5V y 3 A o más, no pilas |
| Motor DC Reductor 12V Alto Torque (Variedad de RPM) | 12V | 14 variantes: 5, 10, 11, 20, 30, 33, 50, 60, 87, 100, 105, 200, 300 y 600 | 10 kg·cm en la cabecera de su ficha; su tabla va de 15 kg·cm a 10 RPM hasta 0,5 kg·cm a 600 RPM | 5,5 mm con chaveta, reductor metálico de 37 mm | Brazos, puertas, cintas, carro que sube pendiente |
| Motor DC Encoder 12v 170 RPM | 12V el motor, 5V el encoder | 170 | No declara | Motor JGA25 con reductor metálico | Robot que va derecho, mide distancia o cierra un PID |
| Kit o accesorio | Motores incluidos | Qué más trae | Para qué proyecto | ||
| Kit de auto robotico pequeño chasis motor y ruedas | 2 motores de 3 a 6V con reductora 1:120 | Chasis de metacrilato, ruedas de 65 mm, portapilas 4 AA | Primer auto robot de velocidad, 2 ruedas | ||
| Kit ensamblaje auto con chasis y ruedas con motoreductor | 2 motores DC con reducción, 3 a 6V | Chasis acrílico, 2 encoders, portapilas 4 AA, switch | Auto robot de aula con medición de giro incluida | ||
| Kit auto inteligente chasis 4 ruedas con codificador de velocidad para Arduino | 4 motorreductores amarillos con disco codificador de velocidad | 2 chasis acrílicos transparentes, ruedas, tornillería y caja de pilas | Robot 4WD que necesita medir cuánto avanzó | ||
| Kit Chasis Oruga con capacidad de cargar 8kg | 2 motores con reductor metálico y encoder Hall, 9 a 12V | Chasis de aluminio con orugas, 8 kg de carga, 0,3 a 0,5 m/s | Plataforma de carga o terreno irregular, ROS y odometría | ||
| Rueda de caucho 65mm neumático para auto robot | Sin motor: es la rueda suelta | Rueda de 65 mm de diámetro y 28 mm de grosor con neumático de caucho | Repuesto o rueda extra para el amarillo y los kits de 2 ruedas | ||
| Driver o controlador | Tipo | Voltaje del motor | Corriente | Invierte el giro | Para qué |
| Puente H Dual Motor DC L9110S | Puente H, 2 motores | 2,5 a 12V | 800 mA por canal, 1,5 A de pico | Sí | Amarillo y N20 con Arduino o ESP32 |
| Controlador/Driver Motor TB6612FNG | Puente H, 2 motores | Motor hasta 15V, lógica de 2,7 a 5,5V | 1,2 A continuos por motor, 3,2 A de pico | Sí | N20 de competencia, más eficiente que un L298 |
| Driver Motor DC de 2 canales DRV8833 | Puente H, 2 motores | 3 a 10V | 1,5 A por puente | Sí | Motores chicos con pilas o 5V, con protecciones integradas |
| Driver Controlador Motor DC Mini L298 de 2 canales | Puente H, 2 motores | 2 a 10V | 2,5 A de pico | Sí | Auto robot chico, cabe en cualquier chasis |
| Módulo Driver L298N Puente H | Puente H, 2 motores | Según su ficha, el que recomiendan el motor con encoder y el chasis oruga | La de un L298N clásico | Sí | Motor con encoder de 12V, kits, primer proyecto |
| Módulo Driver de Motor DC Dual 12V-24V 12A (Puente H) | Puente H, 2 motores | 12 a 24V | 12 A | Sí | Motor 12V de alto torque cuando el L298N se queda corto |
| Módulo Regulador Switch PWM Circuitos de Potencia 15A 400W MOSFET | Switch MOSFET con PWM, 1 motor | 5 a 36V | 15 A continuos, 400 W | No, un solo sentido | Motor grande que gira siempre igual, mandado desde un pin PWM |
| Controlador PWM de velocidad para motor 6V 12V 24V 28V 3A | Controlador PWM con perilla | 6 a 28V | 3 A continuos, 80 W | No | Regular un motor de 12V sin programar |
| Controlador PWM 6-12V 6A | Controlador PWM con perilla | 6 a 12V | 6 A | No | Motor de 6 o 12V con más corriente que el de 3 A |
| Controlador PWM de velocidad para Motor DC 6 V-90 V 15A | Controlador PWM con perilla | 6 a 90V | 15 A | No | Motores de 24V o más, máquinas con fuente grande |
| Módulo PWM DC 60V 20A | Controlador PWM con perilla, carcasa metálica | 10 a 60V | 20 A, 1.200 W | No | Motor de potencia en máquina fija, scooter o cinta |
| Controlador PWM de velocidad para Motor DC 6V-60V 30A | Controlador PWM con perilla | 6 a 60V | 30 A | No | El de más corriente de la categoría |
| Controlador de motor 380W PWM DC 6-50V | Controlador para motor brushless (sin escobillas) | 6 a 50V | 380 W | Según su ficha, sí | Solo motores brushless trifásicos: no sirve para los motores de esta tabla |
| Controlador de Velocidad para Motor AC 400W, 220V | Regulador para motor de corriente alterna | 220V AC | 400 W | Según su ficha, sí | Solo motores AC monofásicos de 220V: no sirve para ningún motor DC |
Preguntas frecuentes
¿Qué diferencia hay entre un motor DC pelado y uno con reductor?
Es el mismo motor con una caja de engranajes en la salida. El motor pelado, como el Motor DC baja potencia y alta velocidad, gira a miles de RPM con poca fuerza. El motor con reductor, como el Motor DC Motorreductor Amarillo Con caja reductora 3-12V o el Motor 12V DC con motorreductor 300/100RPM, sale de la caja a 100 o 300 RPM pero con el torque multiplicado. Para mover una rueda o un mecanismo necesitas el reductor; para una hélice o un ventilador, el pelado.
¿Qué motor de 12V me conviene?
Depende de lo que tenga que hacer, no del voltaje. Para fuerza en un mecanismo, el Motor DC Reductor 12V Alto Torque (Variedad de RPM), eligiendo la RPM más baja que te sirva porque ahí está el torque. Para un robot que necesita saber cuánto avanzó, el Motor DC Encoder 12v 170 RPM. Para un robot chico de competencia con batería de 12V, el Motor 12V DC con motorreductor 300/100RPM. Los tres necesitan un driver o un controlador PWM que soporte 12V y la corriente del motor trabado.
¿Puedo conectar un motor DC directo a un Arduino o a un ESP32?
No. Un pin de microcontrolador entrega unos pocos miliamperes y cualquier motor de esta categoría pide cientos, o amperes cuando se traba. En el medio va un puente H como el Puente H Dual Motor DC L9110S o el Controlador/Driver Motor TB6612FNG, que además te deja invertir el sentido y controlar la velocidad por PWM. El motor se alimenta desde el driver con su propia fuente, no desde el 5V de la placa.
¿Qué voltaje le pongo a un motor DC?
El nominal que dice su nombre: 6V al Motor 6V DC con motorreductor 300/100RPM, 12V al Motor 12V DC con motorreductor 300/100RPM. Un poco menos lo hace girar más lento; bastante más lo calienta y le acorta la vida. El Motor DC Motorreductor Amarillo Con caja reductora 3-12V declara un rango, así que acepta desde un pack de pilas hasta una batería de 12V, y a más voltaje más velocidad.
¿Cómo hago que un motor gire más lento sin perder fuerza?
Con reductor, no bajando el voltaje. Bajar el voltaje reduce las RPM y también el torque, y el motor termina sin poder arrancar con carga. La caja reductora hace lo contrario: baja las RPM y sube el torque en la misma proporción. Si necesitas 100 RPM con fuerza, compra un motor con reductor de 100 RPM, como el Motor 12V DC con motorreductor 300/100RPM en su variante de 100, o el Motor DC Reductor 12V Alto Torque (Variedad de RPM) en una RPM baja, que según su tabla entrega 15 kg·cm nominales a 10 RPM.
¿Para qué sirve el encoder de un motor DC y cómo se alimenta?
Para que el microcontrolador sepa cuánto giró el eje y a qué velocidad. Sin encoder, dos motores iguales con el mismo PWM nunca giran exactamente igual y el robot se va de lado. Con el Motor DC Encoder 12v 170 RPM cuentas pulsos, comparas las dos ruedas y corriges; también puedes recorrer una distancia medida o girar un ángulo conocido. El motor va a 12V por el driver y el encoder a 5V desde la placa: son dos circuitos separados y el encoder no soporta 12V.
