Los Más Vendidos de Servomotores



Acá están los servomotores del catálogo, desde el micro SG90 de 9 gramos hasta el TD-8120MG de 22.8 kg/cm y el Direct Drive con UART, más el shield PCA9685 para manejar 16 a la vez y el tester para probarlos sin placa. Dos preguntas deciden cuál llevar: cuánta fuerza tiene que mover y si va a posicionarse en un ángulo o a girar sin parar.
| Modelo | Giro y tipo | Torque según ficha | Para qué |
|---|---|---|---|
| Servomotor / Micro Servo motor SG90 180° | 180°, micro, 9 g | 1.8 kg/cm a 4.8V | Primer proyecto, brazos pequeños, sensores que giran |
| servo motor Tower pro 13Kg MG995 | 180°, estándar, engranajes de metal | 10.5 a 14 kg/cm | Brazos articulados, mecanismos con carga |
| MG996R Servo de alto par engranaje de metal 4.8-7.2V | 180°, estándar digital, doble rodamiento | 9.4 a 11 kg/cm | Dirección RC, brazos robóticos |
| MG996R 360° Servo de alto par engranaje de metal 4.8-7.2V | Giro continuo 360° | 9.4 a 11 kg/cm | Ruedas de robot, cintas |
| Servomotor Digital de fuerza TD-8120MG 180° alto torque | 180°, digital, a prueba de agua | 19.5 a 22.8 kg/cm | Garras que aprietan, articulaciones grandes |
| Servomotor Direct Drive de 210 RPM | Brushless sin engranajes, control por UART | 0.2 Nm nominal, 0.6 Nm pico | Cuadrúpedos, brazos de precisión |
Más abajo está la tabla completa con voltaje, tamaño y peso de cada uno, más el shield PCA9685, el tester y los accesorios que se eligen junto con el servo.
↓ Todos los Productos de esta Categoría ↓




Descubre nuestra gama de servomotores, diseñados para ofrecer precisión y control en tus proyectos de robótica, automatización y electrónica. Desde modelos compactos como el SG90 hasta potentes servos con engranajes metálicos como el MG996R, contamos con opciones para todo tipo de aplicaciones. También ofrecemos servomotores de rotación continua (360°), así como controladores especializados como el PCA9685 para el manejo simultáneo de múltiples servos con Arduino o microcontroladores.
¿Qué es un servomotor y cómo funciona?
Un servomotor es un actuador rotativo que permite mover su eje a un ángulo específico. Incorpora un sistema de control que incluye un potenciómetro (o encoder), un circuito de control y un motor. Este sistema ajusta continuamente la posición del eje para coincidir con la señal de control, proporcionando movimientos precisos y repetibles, ideales para proyectos como brazos robóticos, mecanismos automáticos y modelismo.
¿Cuál es la diferencia entre un servomotor de 180° y uno de 360°?
Un servomotor de 180° puede rotar su eje dentro de un rango fijo (generalmente 0° a 180°), siendo ideal para aplicaciones donde se requiere control angular. En cambio, un servomotor de 360° (rotación continua) gira indefinidamente en una u otra dirección, lo que lo hace adecuado para aplicaciones como ruedas motrices en robots.
¿Qué servomotor es adecuado para proyectos de Arduino?
Para proyectos educativos y de iniciación con Arduino, los servomotores SG90 (plástico) y MG90S (engranaje metálico) son opciones populares. Son económicos, compactos y fáciles de programar usando la librería Servo.h de Arduino. Perfectos para prototipos, mecanismos pequeños y sistemas interactivos.
¿Qué servomotor tiene mayor torque?
Los servomotores MG996R y Tower Pro 13Kg se destacan por su alto torque, ideales para aplicaciones que requieren fuerza adicional como plataformas giratorias, brazos robóticos pesados y sistemas con cargas considerables. Incorporan engranajes metálicos para mayor durabilidad y resistencia.
¿Cómo controlar un servomotor con Arduino?
Los servomotores se controlan mediante una señal PWM que define su posición angular. En Arduino, basta conectar el cable de señal a un pin digital compatible con PWM y utilizar la biblioteca Servo.h. Para proyectos con múltiples servos, el controlador PCA9685 permite manejar hasta 16 servomotores mediante una sola interfaz I2C.
Torque y tamaño: lo primero que se decide
El torque de un servo se declara en kg/cm: cuántos kilos sostiene a un centímetro del eje. A diez centímetros queda dividido por diez. Un SG90 con 1.8 kg/cm a 4.8V sostiene cerca de 180 g en la punta de una palanca de 10 cm, y esa cuenta es la que decide si un brazo se mueve o se queda temblando. El torque también depende del voltaje: la misma pieza rinde más en el tope de su rango que en el mínimo, y por eso las fichas dan dos cifras.
| Tamaño | Cuerpo y peso | Modelos del catálogo | Torque según ficha |
|---|---|---|---|
| Micro | 23 x 12.2 x 29 mm, 9 g | Servomotor / Micro Servo motor SG90 180° | 1.8 kg/cm a 4.8V |
| Estándar | 40.7 x 19.7 x 42.9 mm, 55 g | servo motor Tower pro 13Kg MG995, MG996R Servo de alto par engranaje de metal 4.8-7.2V, MG996R 360° Servo de alto par engranaje de metal 4.8-7.2V | 9.4 a 14 kg/cm según modelo y voltaje |
| Estándar de alto torque | 40 x 20 x 40.5 mm, 60 g | Servomotor Digital de fuerza TD-8120MG 180° alto torque | 19.5 kg/cm a 4.8V, 22.8 kg/cm a 6.6V |
| Direct Drive | Motor brushless con encoder, sin reductor | Servomotor Direct Drive de 210 RPM | 0.2 Nm nominal, 0.6 Nm de pico |
Los tres estándar comparten cuerpo: 40.7 x 19.7 x 42.9 mm en las tres fichas. Un soporte diseñado para MG995 recibe el MG996R sin adaptar nada, y el TD-8120MG queda a milímetros de esa medida. El SG90 usa engranajes de POM, un plástico de ingeniería, y pesa 9 g; los estándar y el TD-8120MG llevan engranajes de metal y el TD-8120MG suma doble rodamiento y resolución de más de 12 bits según su ficha. Si el proyecto va a cargar el eje de manera repetida, el metal dura; si lo que importa es el peso, como en un dron o un ala, el SG90 gana por 46 gramos.
180°, 360° o direct drive: tres formas de moverse
180° por posición. Es el servo clásico: le mandas un pulso cada 20 ms (50 Hz) y el ancho del pulso fija el ángulo. En el SG90 la ficha declara de 500 a 2400 microsegundos para recorrer los 180°, con 1500 en el centro; en el MG996R la relación es 1 ms para 0° y 2 ms para 180°. Un potenciómetro interno compara la posición real con la pedida y la corrige solo. Con la librería Servo.h de Arduino basta write(angulo). Así funcionan el SG90, el MG995, el MG996R y el TD-8120MG.
360° de giro continuo. El MG996R 360° Servo de alto par engranaje de metal 4.8-7.2V usa la misma señal, pero el pulso ya no fija un ángulo: fija velocidad y sentido. Centro es detenido, hacia un lado gira en un sentido y hacia el otro en el contrario. Se programa igual que un servo normal y se comporta como un motor DC con reductor metálico y control de velocidad incluido. No sabe en qué posición está el eje, así que sirve para ruedas, cintas y ejes, no para un brazo que tenga que volver al mismo punto.
Direct Drive por UART. El Servomotor Direct Drive de 210 RPM es otra categoría: un motor brushless con codificador magnético y controlador integrado, sin ningún engranaje entre el motor y el eje. Se le habla por puerto serie y se le pide posición en grados, velocidad en RPM o torque en corriente; devuelve posición, velocidad, corriente y temperatura en tiempo real. Cada motor lleva un ID programable, así que varios comparten un mismo bus. Al no tener reductor no hace ruido, no tiene juego mecánico y el eje se puede girar a mano sin energía, lo que su ficha destaca para robots que interactúan con personas. Gira hasta 210 RPM sin carga y se alimenta a 12V.
Cuál elegir según tu proyecto
- Primer brazo robótico con Arduino, radar con sensor ultrasónico o cualquier proyecto de curso: el Servomotor / Micro Servo motor SG90 180°, el servomotor Arduino de partida. Pesa 9 g, se controla con Servo.h sin instalar nada y trae brazos, cuernos y tornillos. Súmale el Probador Tester para Servo Motores de 4.8 a 6 VDC para comprobar cada servo antes de montarlo y descartar fallas sin escribir código.
- Brazo articulado que carga algo, dirección de un auto RC 1/8 o 1/10, superficies de control grandes: el MG996R Servo de alto par engranaje de metal 4.8-7.2V, digital, con doble rodamiento y engranajes de latón y aluminio, 11 kg/cm a 6V. El servo motor Tower pro 13Kg MG995 es la alternativa con 14 kg/cm a 6V según su ficha y el mismo cuerpo. Para fijarles una palanca rígida está el Brazo servo aluminio MG995, de 35 x 15 x 6 mm, y la Garra Robótica Metálica Para Servo está diseñada para ese mismo cuerpo estándar: su ficha la declara compatible con MG995, MG996R y SG5010, con apertura máxima de 55 mm y sin servo incluido.
- Una garra que tenga que apretar o una articulación que sostenga peso: el Servomotor Digital de fuerza TD-8120MG 180° alto torque, con 22.8 kg/cm a 6.6V, engranajes de metal, doble rodamiento y a prueba de agua según su ficha. Es el de mayor fuerza del catálogo con señal PWM.
- Ruedas de un robot móvil pequeño o una cinta transportadora: el MG996R 360° Servo de alto par engranaje de metal 4.8-7.2V. Dos unidades, una por lado, y controlas velocidad y sentido desde el mismo pin PWM que usarías para un servo normal.
- Robot cuadrúpedo, brazo de precisión o tracción que necesite saber dónde está el eje: el Servomotor Direct Drive de 210 RPM. Es el único con feedback de posición, velocidad, corriente y temperatura, y el único sin engranajes. Necesita fuente de 12V de al menos 2 A.
- Hexápodo, mano o brazo de 6 ejes con más servos que pines PWM: el Shield PCA9685 de 16 canales para servo motor maneja 16 servos con dos pines I2C. Si prefieres un kit que ya viene con los servos, el Brazo Robótico 6 DOF Metálico con Servomotores MG996 Kit Robótica Profesional trae seis MG996 de 180°, y la Mano Robot Biónica (Derecha) trae cinco micro servos metálicos con cada dedo controlado por separado.
Alimentación: por qué un servo reinicia tu placa
El error más común de esta familia no es de código: es alimentar el servo desde el pin de 5V de la placa. Un servo consume poco en reposo y mucho cuando arranca o cuando algo le frena el eje, y ese pico baja el voltaje del regulador y reinicia el microcontrolador. Las fichas dan las cifras.
- SG90: para pruebas con un solo servo sin carga, el 5V de Arduino alcanza. Con más de uno o bajo carga constante, fuente externa de 5V capaz de entregar al menos 500 mA por servo.
- MG996R: corriente de bloqueo de hasta 2.5 A. Su ficha lo dice directo: no alimentarlo desde el regulador del Arduino, usar una fuente externa de 6V.
- MG996R 360°: 500 a 900 mA en funcionamiento a 6V y 2.5 A bloqueado.
- Direct Drive: fuente de 12V de al menos 2 A, nunca desde el pin de 5V. Su ficha advierte además que la UART puede requerir conversor de niveles si tu placa no tolera los niveles de señal del motor.
Rangos de voltaje según ficha: 4.8V a 6V en el SG90, 4.8V a 7.2V en MG995 y MG996R, 4.8V a 6.6V en el TD-8120MG. Dentro del rango, más voltaje es más torque y más velocidad: el TD-8120MG pasa de 19.5 a 22.8 kg/cm y de 0.22 a 0.18 s por 60° al subir de 4.8V a 6.6V. Sea cual sea la fuente, el GND de la fuente y el GND de la placa van unidos, si no la señal PWM no tiene referencia y el servo tiembla o no responde.
Los tres cables siguen el mismo código en toda la familia: café o negro a GND, rojo a VCC, naranja o amarillo a la señal. El conector es tipo JR, compatible con receptores Futaba y JR, y por eso estos servos sirven igual en radiocontrol que en electrónica. Si vas a armar tus propios cables, los Conectores Servo JST SYP Futaba de 400 Piezas traen los terminales de ese formato.
Más de un servo: el PCA9685 y el tester
Un Arduino UNO tiene seis pines PWM y con la librería Servo puede manejar hasta 12 servos, pero cada uno le come tiempo al procesador y las salidas se acaban rápido en un hexápodo. El Shield PCA9685 de 16 canales para servo motor resuelve las dos cosas: es un controlador PWM por I2C con reloj propio, usa solo dos pines de la placa y entrega 16 salidas con conectores de 3 pines en grupos de 4, listos para enchufar el servo directo. Se pueden encadenar 62 placas para llegar a 992 salidas, según su ficha. La alimentación de los servos entra aparte, con lo que la placa no sufre el pico de corriente.
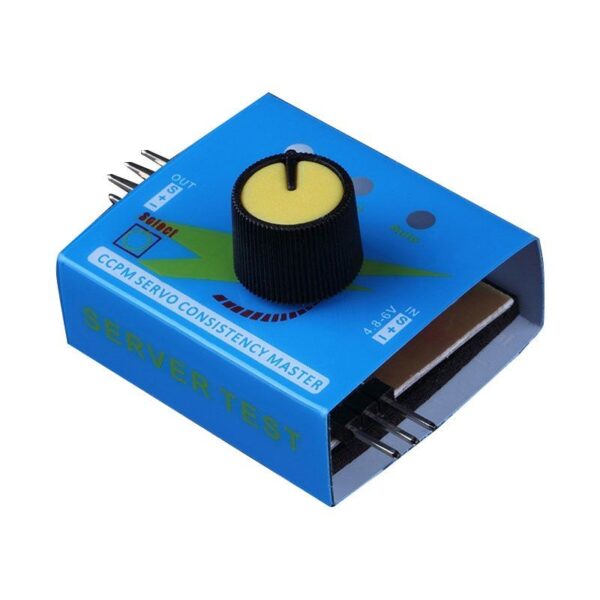
El Probador Tester para Servo Motores de 4.8 a 6 VDC es la herramienta para no depender de código al probar. Tiene tres modos: manual, donde giras un potenciómetro y el servo sigue; neutro, que lo lleva al centro; y automático, que hace un barrido de 0 a 180°. Tiene tres salidas con la misma señal, aunque su ficha recomienda probar de a uno y alimentarlo con 5V desde una fuente externa, no desde la placa. Está pensado para servos chicos como el SG90 y el MG90: la ficha advierte que servos de más de 55 g pueden quemarlo. También sirve para gobernar un ESC de motor brushless sin radio ni receptor.
Brazos, garras y kits que ya traen servos
El servo solo mueve un eje; lo que se le monta encima decide qué hace. Estos accesorios y kits viven en otras categorías del catálogo y por eso no salen en la grilla de esta página, pero se eligen junto con el servo.
- Brazo servo aluminio MG995: palanca de aluminio de 35 x 15 x 6 mm con orificios de 2 mm, 8 g. Reemplaza el cuerno plástico cuando la estructura no puede flexionarse.
- Garra Robótica Metálica Para Servo: pinza de aluminio para servos de cuerpo estándar (MG995, MG996R, SG5010 según su ficha), apertura máxima de 55 mm, 108 mm de largo cerrada. No incluye el servo.
- Brazo Robótico 6 DOF Metálico con Servomotores MG996 Kit Robótica Profesional: seis servos MG996 de 180° ya incluidos, estructura metálica de seis grados de libertad.
- Mano Robot Biónica (Derecha): cinco micro servos metálicos de 2.4 kg/cm a 4.8V, acrílico, 330 mm de alto, agarre de 500 g y alimentación de 5V a 2 A. Cada dedo se controla por separado desde Arduino con Servo.h.
- Conectores Servo JST SYP Futaba de 400 Piezas: terminales y carcasas para armar o reparar cables de servo.
Todos los servos y accesorios de un vistazo
| Modelo | Tipo y giro | Torque según ficha | Voltaje | Tamaño y peso | Para qué |
|---|---|---|---|---|---|
| Servomotor / Micro Servo motor SG90 180° | Micro servo analógico, 180° | 1.8 kg/cm a 4.8V | 4.8V a 6V | 23 x 12.2 x 29 mm, 9 g | Primer proyecto, brazos pequeños, sensores que giran |
| servo motor Tower pro 13Kg MG995 | Estándar, engranajes de metal, 180° | 10.5 kg/cm a 4.8V, 14 kg/cm a 6V | 4.8V a 7.2V | 40.7 x 19.7 x 42.9 mm, 55 g | Brazos articulados, mecanismos con carga |
| MG996R Servo de alto par engranaje de metal 4.8-7.2V | Estándar digital, engranajes de metal, doble rodamiento, 180° | 9.4 kg/cm a 4.8V, 11 kg/cm a 6V | 4.8V a 7.2V | 40.7 x 19.7 x 42.9 mm, 55 g | Dirección RC 1/8 y 1/10, brazos robóticos, aeromodelismo grande |
| MG996R 360° Servo de alto par engranaje de metal 4.8-7.2V | Giro continuo 360°, engranajes de metal | 9.4 kg/cm a 4.8V, 11 kg/cm a 6V | 4.8V a 7.2V | 40.7 x 19.7 x 42.9 mm, 55 g | Ruedas de robot, cintas, ejes que giran sin parar |
| Servomotor Digital de fuerza TD-8120MG 180° alto torque | Digital de alto torque, engranajes de metal, a prueba de agua, 180° | 19.5 kg/cm a 4.8V, 22.8 kg/cm a 6.6V | 4.8V a 6.6V | 40 x 20 x 40.5 mm, 60 g | Garras que aprietan, articulaciones grandes, vehículos teledirigidos |
| Servomotor Direct Drive de 210 RPM | Brushless sin engranajes, control por UART, posición, velocidad o torque | 0.2 Nm nominal, 0.6 Nm pico | 12V DC | 210 RPM sin carga, hasta 2 A | Cuadrúpedos, brazos de precisión, tracción con feedback |
| Shield PCA9685 de 16 canales para servo motor | Controlador PWM por I2C, 16 canales | No aplica | Alimentación de servos aparte | Formato shield | Hexápodos, manos y brazos con muchos servos |
| Probador Tester para Servo Motores de 4.8 a 6 VDC | Probador con 3 modos: manual, neutro y barrido | No aplica | 4.8V a 6V | 42.5 x 24 x 23.5 mm, 8 g | Probar servos chicos (SG90, MG90) y ESC sin escribir código |
| Brazo servo aluminio MG995 | Brazo de aluminio para el eje del servo | No aplica | No aplica | 35 x 15 x 6 mm, 8 g | Fijar palancas y estructuras al MG995 |
| Mano Robot Biónica (Derecha) | Kit acrílico con 5 micro servos metálicos | 2.4 kg/cm a 4.8V por servo, agarre de 500 g | 5V, 2 A | 330 mm de alto, 916 g | Mano robótica con cada dedo independiente desde Arduino |
Preguntas frecuentes
¿Qué diferencia hay entre un servomotor y un motor DC?
Un motor DC gira mientras reciba voltaje y no sabe en qué posición está. Un servomotor, que en las búsquedas aparece también como motor servo o servo motor, integra el motor, un reductor y un circuito de control con un potenciómetro que mide la posición del eje: le indicas un ángulo por señal PWM, se mueve hasta ahí y lo mantiene. Por eso el SG90 o el MG996R sirven para un brazo robótico y un motor DC no. El MG996R 360° es el caso intermedio: usa la señal de servo pero gira sin parar, controlando velocidad y sentido.
¿Cuánto torque necesito y qué significa kg/cm?
kg/cm es el peso que el servo sostiene a un centímetro del eje; a 10 cm sostiene la décima parte. El SG90 declara 1.8 kg/cm a 4.8V, el MG996R 11 kg/cm a 6V, el MG995 14 kg/cm a 6V y el TD-8120MG 22.8 kg/cm a 6.6V. Calcula el peso que va en la punta de la palanca más larga, multiplícalo por esa distancia en centímetros y elige un servo que declare bastante más, porque la cifra de ficha es de bloqueo, no de trabajo continuo.
¿MG995 o MG996R, cuál es la diferencia?
Comparten cuerpo de 40.7 x 19.7 x 42.9 mm, engranajes de metal y rango de 4.8V a 7.2V. La ficha del MG996R lo describe como la evolución del MG995: servo digital, con doble rodamiento, zona muerta más reducida y un control rediseñado que corrige el centrado y la vibración. El MG995 declara más torque en el papel, 14 kg/cm a 6V frente a 11 kg/cm del MG996R. Si necesitas precisión de posición, MG996R; si solo necesitas fuerza, cualquiera de los dos.
¿Puedo alimentar el servo desde el pin de 5V del Arduino?
Solo un SG90 sin carga y para probar. Con más de un servo o bajo carga, la ficha del SG90 pide una fuente externa de 5V con al menos 500 mA por servo. El MG996R tiene corriente de bloqueo de 2.5 A y su ficha indica no usar el regulador del Arduino sino una fuente de 6V. El Direct Drive va a 12V con al menos 2 A. En todos los casos el GND de la fuente se une al GND de la placa.
¿Cómo controlo un servo 360 si no tiene ángulo?
Con la misma librería y el mismo pin PWM que un servo de 180°, pero el valor que escribes es velocidad y sentido: el centro lo detiene, valores hacia un extremo giran en un sentido y hacia el otro en el contrario. El MG996R 360° no sabe en qué posición quedó el eje, así que sirve para ruedas y cintas. Si necesitas posición y giro continuo a la vez, la opción es el Servomotor Direct Drive de 210 RPM, que devuelve posición por UART.
¿Cuántos servos puedo mover con un Arduino UNO?
La librería Servo admite hasta 12 en un UNO, pero la alimentación se acaba antes que los pines. Para un hexápodo, una mano o un brazo de seis ejes, el Shield PCA9685 de 16 canales para servo motor controla 16 servos por I2C con dos pines y con alimentación de servos separada, y se encadenan hasta 62 placas. El Brazo Robótico 6 DOF con seis MG996 y la Mano Robot Biónica con cinco micro servos son los kits del catálogo que ya vienen con los servos montados.
