
Otros que te podrían interesar


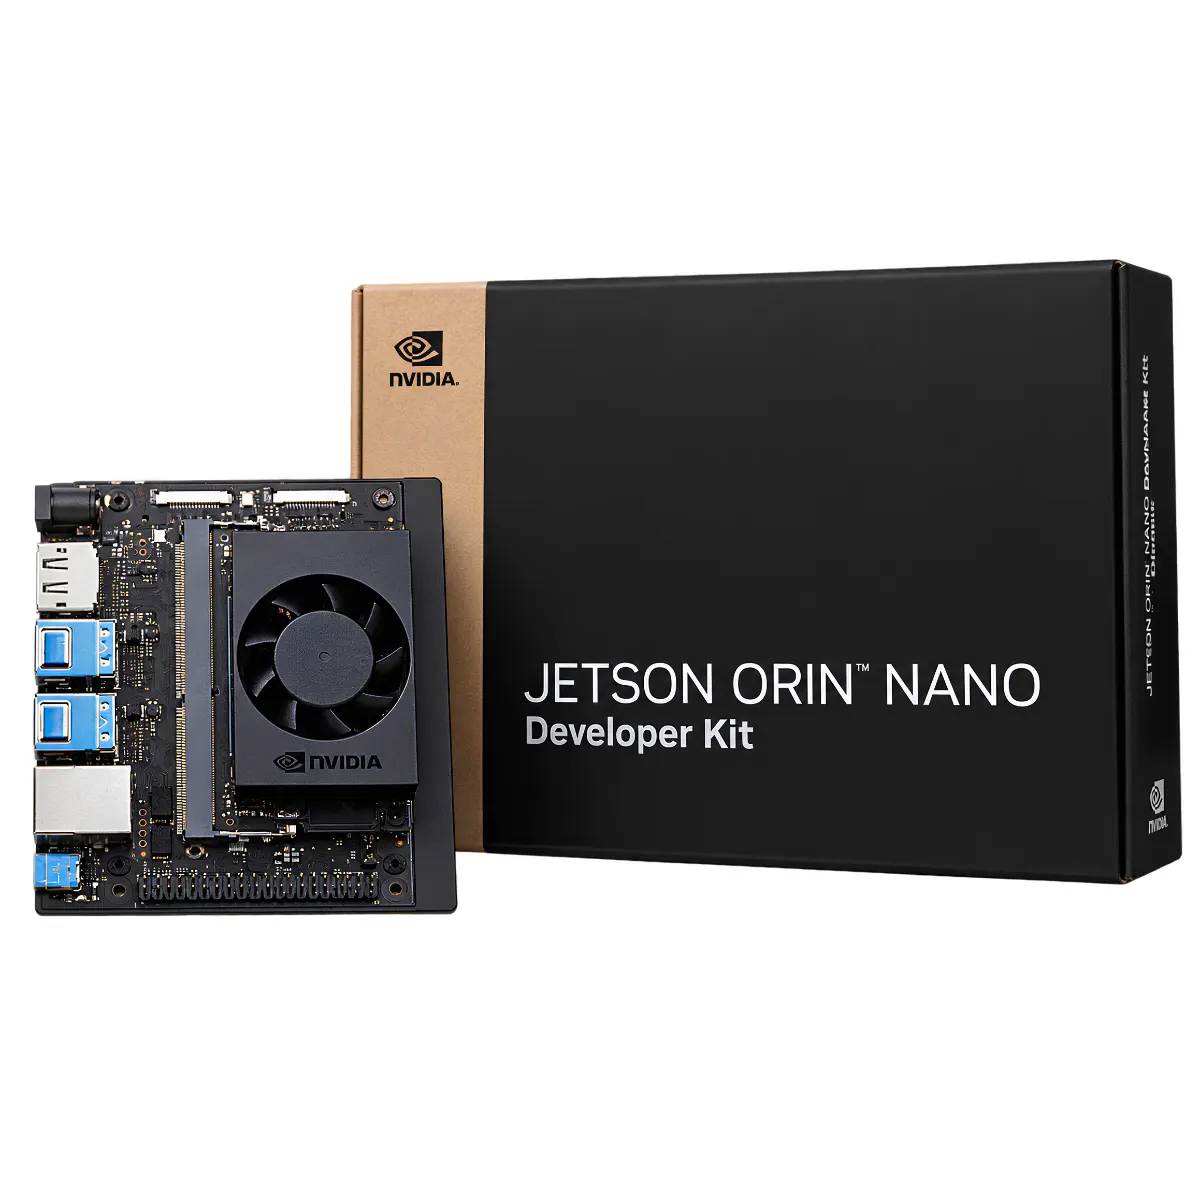
NVIDIA Jetson Orin Nano Super Developer Kit
$ 999.990 IVA incluido
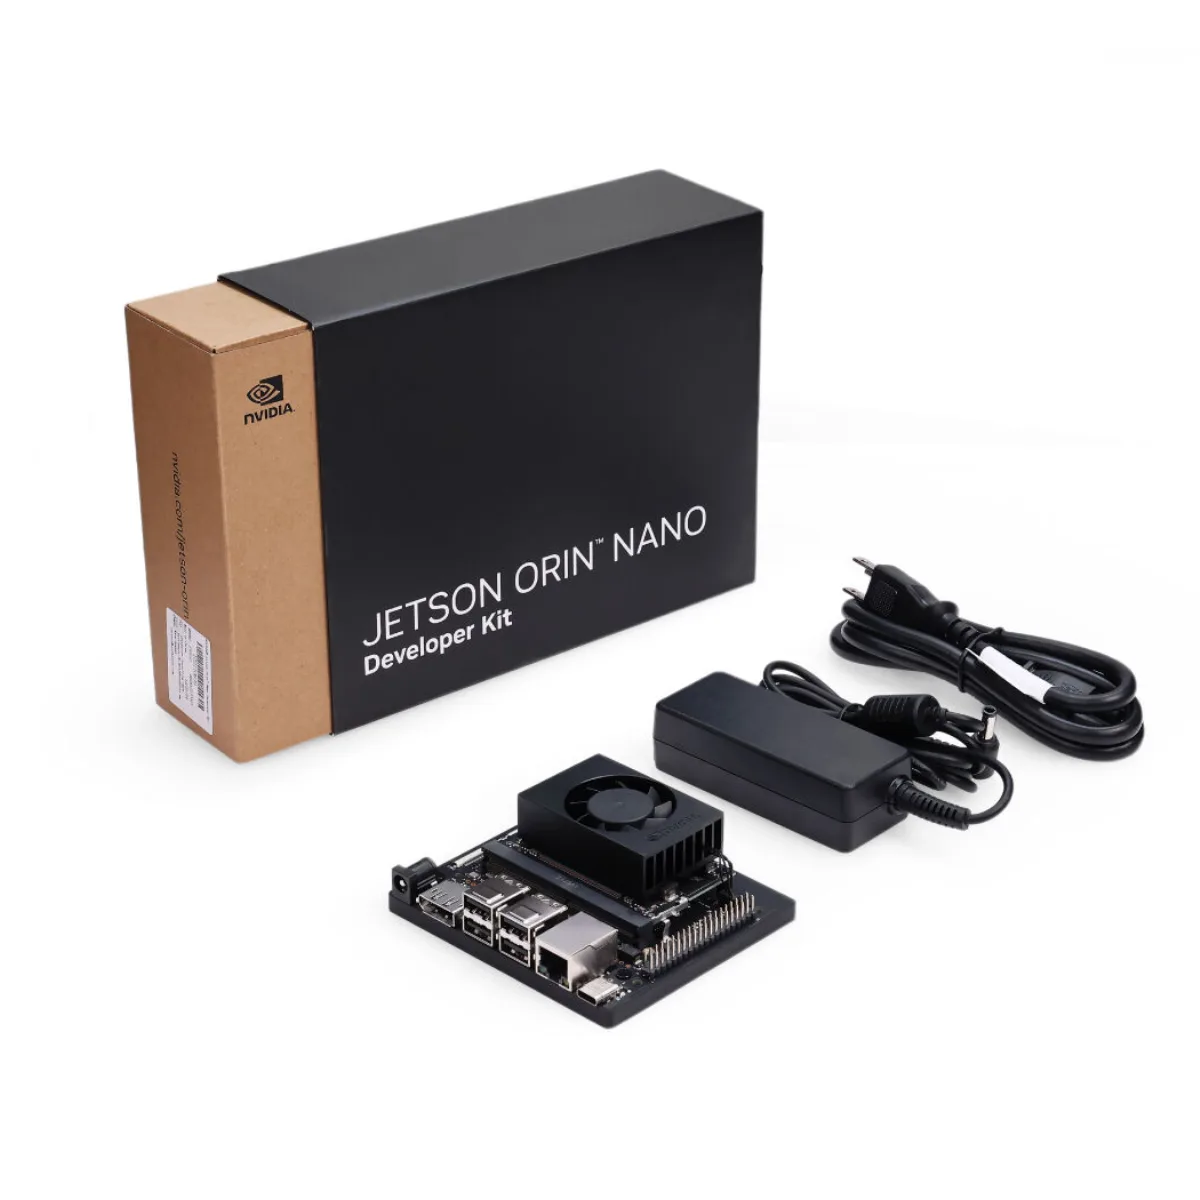
El NVIDIA Jetson Orin Nano Super Developer Kit es una plataforma de desarrollo para IA en el borde. Trae GPU Ampere de 1024 núcleos CUDA (67 TOPS con JetPack 6.2 o superior), 8 GB de RAM y CPU de 6 núcleos, y se usa en robots, drones y equipos de visión con el SDK JetPack. Incluye fuente de 19 V con adaptador de enchufe para Chile.
- ✅ Boleta o Factura Automática incluida en todas tus compras
- ✅ Envío GRATIS a todo Chile en pedidos web desde $19.990

📃 ¿Necesitas una Cotizacion? ¿Comprar para universidades, mercado publico o compra ágil? ¡Contáctanos!.
Otros que te podrían interesar
Kit de desarrollo con el módulo Jetson Orin Nano de 8 GB sobre la placa portadora de referencia de NVIDIA. Ejecuta en el propio dispositivo modelos de visión, transformers de visión, modelos de lenguaje (LLM) y modelos de visión y lenguaje, y se usa en robots, drones y equipos de visión con el SDK JetPack.
Qué puedes construir
Usos típicos del Orin Nano con el software de NVIDIA.
Robots autónomos
Navegación, manipulación y percepción con Isaac y ROS 2.
Visión artificial
Detección, seguimiento y análisis de video con Metropolis y DeepStream.
IA generativa local
Modelos de lenguaje y de visión y lenguaje sin conexión a internet.
Drones y cámaras
Hasta 2 cámaras MIPI CSI y decodificación de video 4K60 por hardware.
El ecosistema Jetson
El kit trae JetPack, el paquete de software de NVIDIA, y accede a todo este ecosistema de frameworks, modelos y servicios.
Flujos de trabajo de IA de referencia
Nube
Frameworks de IA
Stack de IA
Jetson Linux
Seguridad
Sistema operativo
Servicios de la plataforma Jetson
Especificaciones técnicas
| Módulo Jetson Orin Nano 8 GB | |
|---|---|
| Rendimiento de IA | 67 TOPS en INT8 con dispersión (33 TOPS en modo denso), en el modo MAXN SUPER con JetPack 6.2 o superior; 40 TOPS con el software anterior |
| GPU | NVIDIA Ampere de 1024 núcleos CUDA y 32 núcleos Tensor, hasta 1020 MHz |
| CPU | Arm Cortex A78AE de 6 núcleos, 64 bits, hasta 1,7 GHz; 1,5 MB de L2 y 4 MB de L3 |
| Memoria | 8 GB LPDDR5 de 128 bits, 102 GB/s |
| Decodificación de video | H.265: 1 flujo 4K60, 2 de 4K30, 5 de 1080p60 u 11 de 1080p30 |
| Codificación de video | Sin codificador por hardware; 1080p30 por software, con 1 a 2 núcleos de la CPU |
| Placa portadora del kit | |
|---|---|
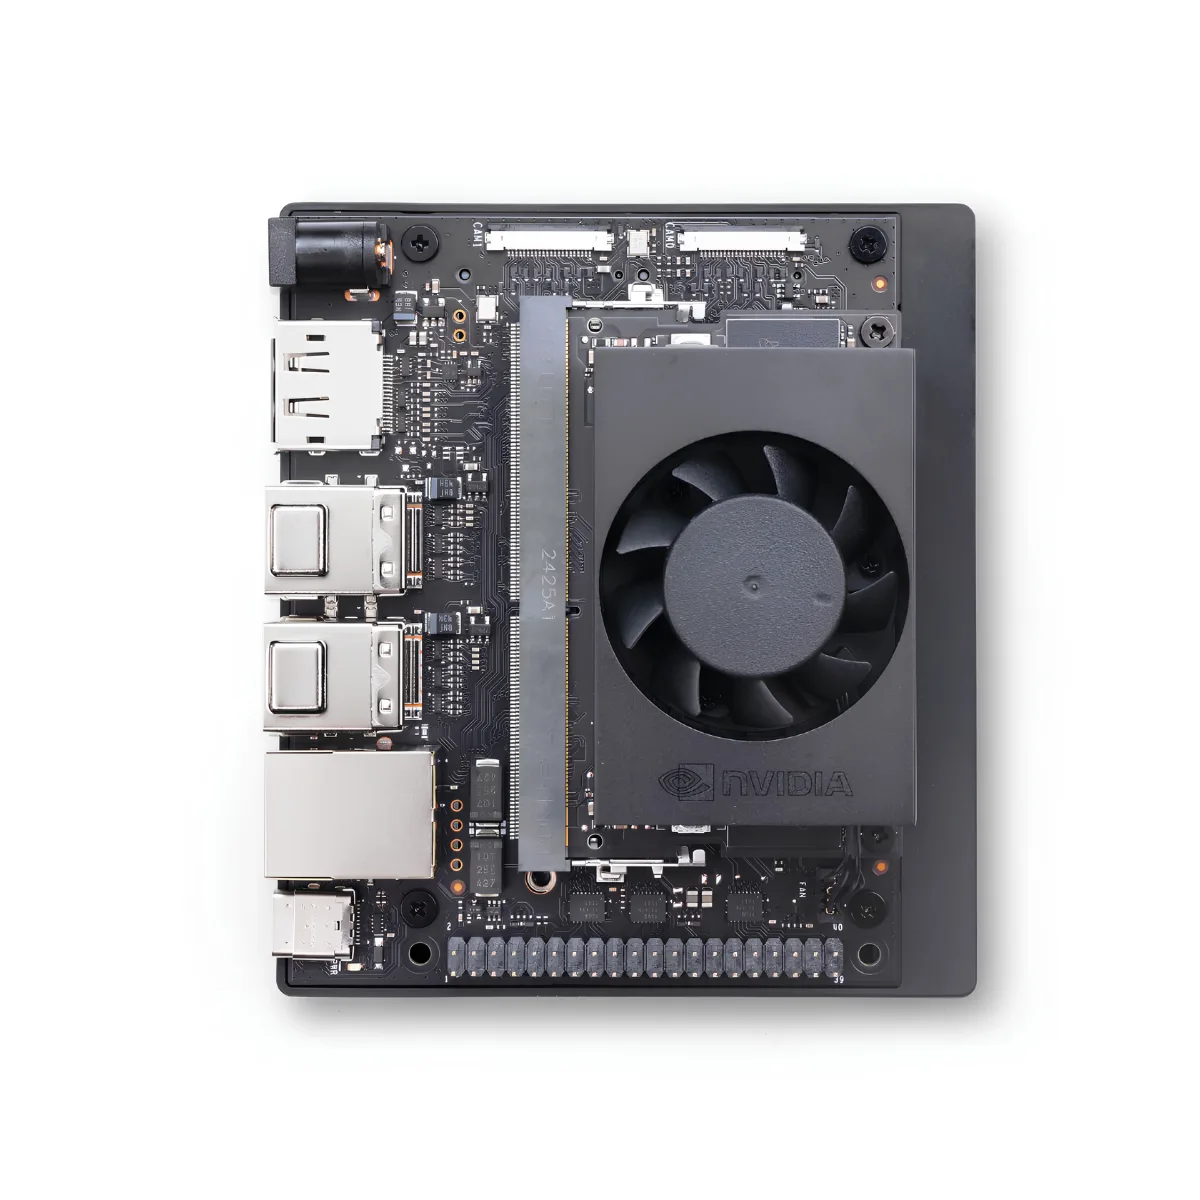
| USB | 4 USB 3.2 Gen2 tipo A (10 Gbps) y 1 USB C solo de datos y recuperación: no alimenta la placa ni saca video |
| Red | Gigabit Ethernet y WiFi en la ranura M.2 Key E |
| Video | 1 DisplayPort; no tiene HDMI |
| Cámaras | 2 conectores MIPI CSI 2 de 22 pines, paso 0,5 mm (CAM0 de 2 carriles, CAM1 de 2 o 4) |
| Almacenamiento | Ranura microSD en la cara inferior del módulo |
| Ranuras M.2 | Key M 2280 (PCIe 3.0 x4) y Key M 2230 (PCIe 3.0 x2) para SSD NVMe; Key E 2230 ocupada por la tarjeta WiFi |
| Cabezal de 40 pines | UART, SPI, I2S, I2C, PWM y GPIO; el PWM sale por los pines 15, 32 y 33 después de configurarlos con jetson-io |
| CAN | Por el conector J17, con un transceptor externo de 3,3 V; no sale por el cabezal de 40 pines |
| Otros cabezales | Botones de 12 pines y ventilador de 4 pines |
| Alimentación | Fuente DC de 19 V por jack de 5,5 x 2,5 mm; modos de 15 W, 25 W y MAXN SUPER |
| Software | JetPack 6.2 o superior para el modo Super; Jetson Linux basado en Ubuntu |
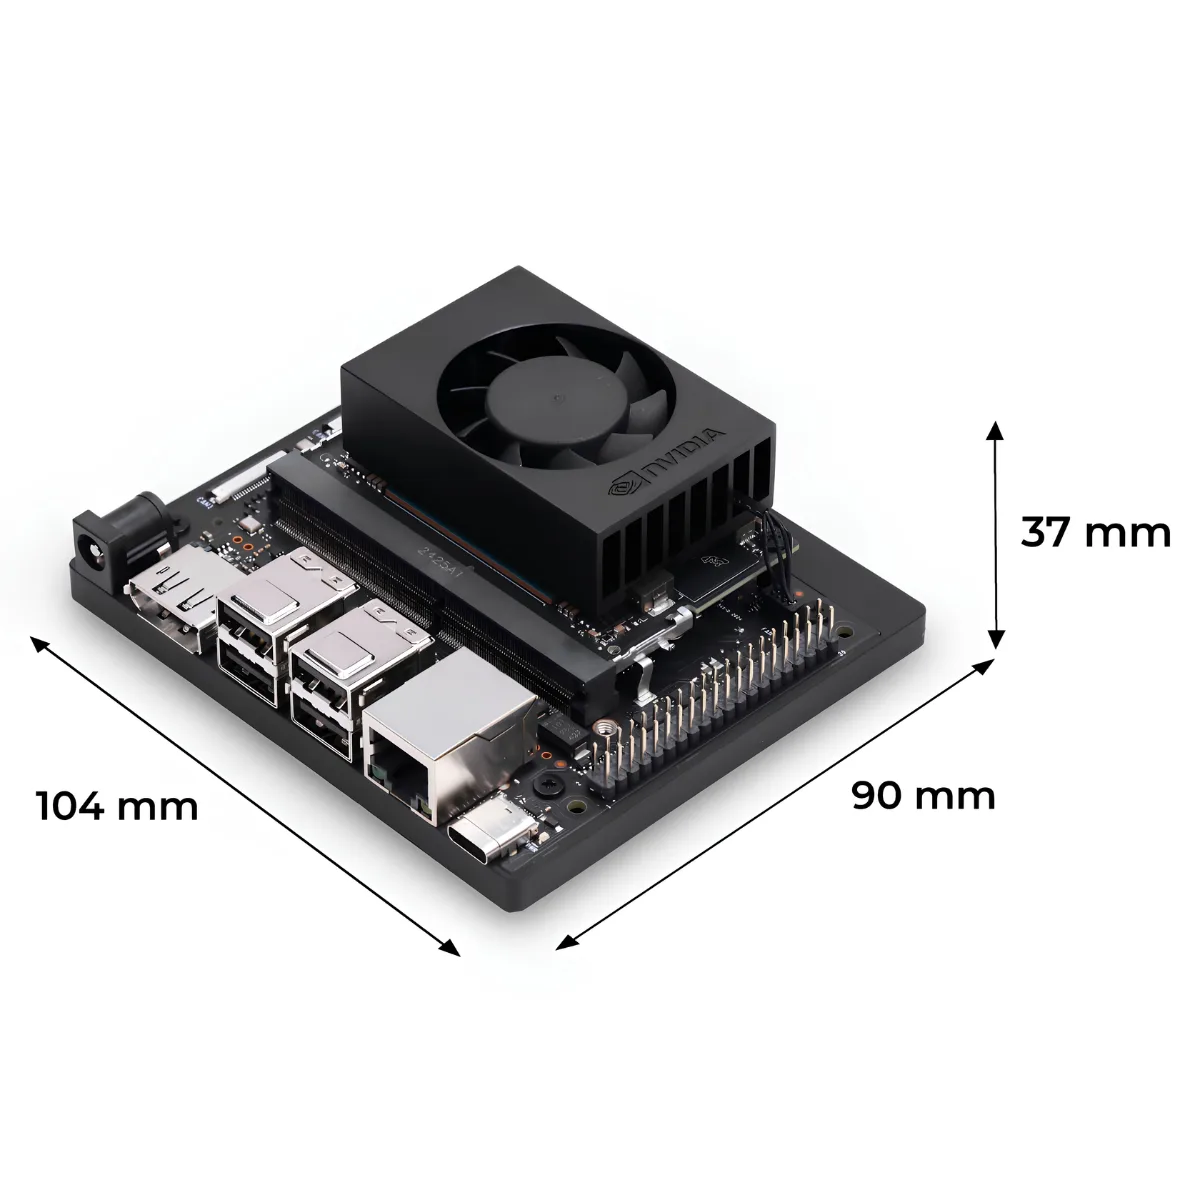
| Medidas | 103 x 90,5 x 34,77 mm con pies, placa, módulo y disipador, según la hoja de datos de NVIDIA de diciembre de 2024 |
Qué trae y qué más necesitas
En la caja
- Módulo Jetson Orin Nano 8 GB con disipador y ventilador, montado en la placa portadora
- Fuente de poder DC de 19 V, por jack de 5,5 x 2,5 mm
- Adaptador externo de enchufe europeo, de patas redondas, para usarla en los enchufes de Chile
- Tarjeta WiFi 802.11ac instalada en la ranura M.2 Key E
- Guía de inicio rápido
Para empezar
- MicroSD UHS 1 de 64 GB o más, o un SSD NVMe
- Monitor con DisplayPort, o adaptador DisplayPort a HDMI
- Teclado y mouse USB
- Un computador y un pendrive para preparar la instalación
Complementos para tu proyecto
Accesorios compatibles para sumar visión, audio y robótica al kit.
Preguntas frecuentes
¿En qué se diferencia del Jetson Nano y del Orin Nano sin Super?
El Jetson Nano original es la generación anterior, con GPU Maxwell de 128 núcleos. Este kit trae el módulo Jetson Orin Nano de 8 GB, con GPU Ampere de 1024 núcleos CUDA y 32 núcleos Tensor. Con el Orin Nano Developer Kit anterior comparte el hardware; lo que cambia es el software. Con JetPack 6.2 o superior y la configuración Super, la GPU sube de 625 a 1020 MHz, la CPU de 1,5 a 1,7 GHz, la memoria de 68 a 102 GB/s y el rendimiento de IA de 40 a 67 TOPS, en operaciones INT8 con dispersión en el modo MAXN SUPER; en modo denso son 33. El Orin Nano no tiene versión de 16 GB: los módulos de 16 GB son Orin NX.
¿Qué necesito para empezar y cómo se alimenta?
El kit no trae almacenamiento: necesitas una microSD UHS 1 de 64 GB o más, que va en la ranura de la cara inferior del módulo, o un SSD NVMe en una de las ranuras M.2 Key M. También un monitor con DisplayPort, teclado y mouse USB, y para preparar la instalación un computador con 25 GB libres y un pendrive de 16 GB o más. La única salida de video es DisplayPort; un monitor HDMI funciona con un adaptador DisplayPort a HDMI. La placa se alimenta con la fuente de 19 V incluida, por el jack DC; el puerto USB C es solo de datos. La fuente viene con un adaptador externo de enchufe europeo, de patas redondas, para conectarla en los enchufes de Chile. Si el firmware es anterior a la versión 36.0, la guía de inicio rápido de NVIDIA pide seguir primero la ruta de actualización de JetPack 6. Durante la instalación, el actualizador pide confirmar con Y y espera solo 30 segundos: si se pasa el aviso, la instalación falla más adelante.
¿Cuántas cámaras puedo conectar y qué video maneja?
Dos, una en cada conector MIPI CSI 2 de 22 pines con paso de 0,5 mm: CAM0 trabaja con 2 carriles y CAM1 con 2 o 4. Las cámaras con cable de 15 pines, como la Raspberry Pi Camera v2, necesitan un cable de conversión de 15 a 22 pines. En video decodifica por hardware en H.265 hasta 1 flujo 4K60, 2 de 4K30, 5 de 1080p60 u 11 de 1080p30. No tiene codificador de video por hardware: codificar a 1080p30 ocupa 1 a 2 núcleos de la CPU.
¿Qué es JetPack y en qué se diferencia de una Raspberry Pi?
JetPack es el paquete de software de NVIDIA para Jetson: incluye Jetson Linux, basado en Ubuntu, con los drivers de la placa, y las librerías CUDA, cuDNN y TensorRT para IA, más la librería de visión VPI. Para el modo Super necesitas JetPack 6.2 o superior. La diferencia con una Raspberry Pi está en la GPU: el Orin Nano ejecuta las redes neuronales con CUDA y TensorRT en una GPU NVIDIA Ampere de 1024 núcleos CUDA y 32 núcleos Tensor, y la Raspberry Pi no tiene GPU NVIDIA, así que no corre CUDA ni TensorRT.
Aún no hay opiniones
Sé el primero en compartir tu experiencia con este producto.
- La boleta o factura se genera automáticamente en cada compra, utilizando los datos que ingreses al realizar tu pedido.
- Si compra antes de las 13:30 hrs, despachamos su pedido desde origen el mismo día.
- El costo de envío se calcula automáticamente antes de finalizar el pedido, en función de las dimensiones, peso y comuna/ciudad de destino. Trabajamos con Chilexpress y Bluexpress.
- Si al finalizar el pedido selecciona envío gratis, debe considerar que se aplicarán las políticas de transporte correspondientes al servicio contratado.
- El tiempo de entrega se especifica según cada ciudad, comuna y el método de envío seleccionado. Sin perjuicio de que el servicio de envío se pueda retrasar:
Despacho a domicilio normalmente al día hábil siguiente para envíos a: Santiago centro, Huechuraba, Independencia, La Cisterna, La Reina, Las Condes, Macul, Maipú, Ñuñoa, Pedro Aguirre Cerda, Providencia, Pudahuel, Quinta Normal, Recoleta, Renca, Talca, Talcahuano, Vitacura, Conchalí, Estación Central, Concepción, Chillán, Cerro Navia, Cerrillos, Quilicura.
Para otras comunas, el tiempo de entrega se determinará según el servicio de envío (Chilexpress o Bluexpress) hacia: Valparaíso, San Bernardo, Peñalolén, Temuco, Arica, Puerto Montt, La Serena, Coquimbo, Rancagua, Calama, Iquique, Quilpué, Los Ángeles, Punta Arenas, Curicó, Osorno, Castro, Coronel, Ovalle, San Antonio, Buin, Lampa, Melipilla, Los Andes, San Felipe, La Ligua, Rengo, San Vicente de Tagua Tagua, San Fernando, Santa Cruz, Graneros, Lautaro, Loncoche, Villarrica, Lanco, Panguipulli, Río Bueno, Paillaco, Chiguayante, Hualpén, Tocopilla, Quellón, Molina, Curanilahue, Lota, Angol, Penco.