
me gusto mucho
¿Te sirvió esta opinión?
$ 30.990 IVA incluido
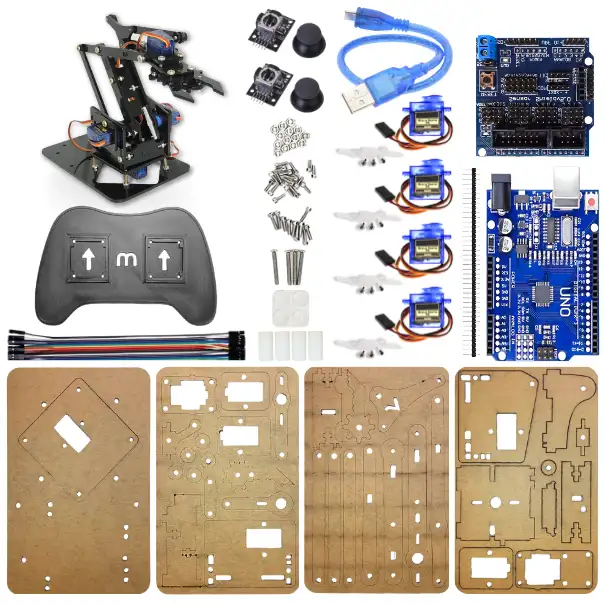
¡Construye, programa y controla tu propio brazo robot! Este kit DIY con Arduino es la puerta de entrada a la robótica y la mecatrónica. Una forma divertida de aprender electrónica y programación, ideal para mentes creativas y proyectos STEM.
Aviso sobre el color del porta joystick
Agotado por ahora. Este producto no está disponible para comprar.
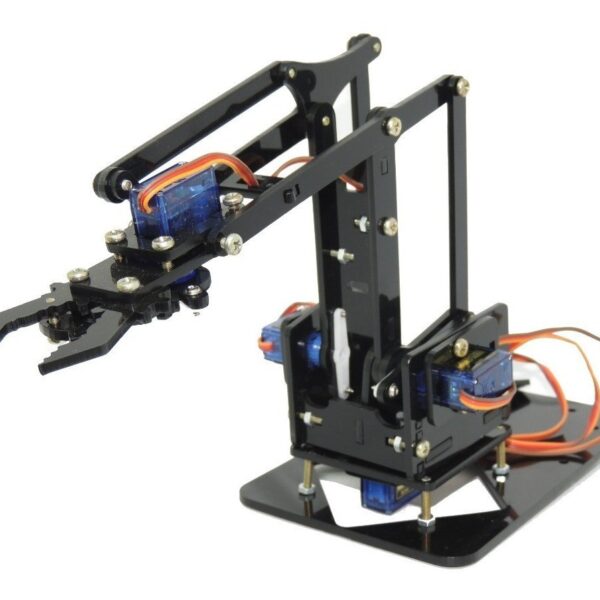
Es el mismo brazo de acrílico para armar con 4 servos. Viene sin la placa Arduino ni el joystick del pack.
$ 12.990Ver este productoMira el resto de Kit Arduino.
📃 ¿Necesitas una Cotizacion? ¿Comprar para universidades, mercado publico o compra ágil? ¡Contáctanos!.
Es un kit completo para estudiantes, entusiastas de la robótica y proyectos educativos, que te permitirá explorar la programación, la electrónica y el control de movimientos de forma divertida y práctica.
Es una herramienta ideal para iniciarse en áreas como la robótica y la mecatrónica, ya que permite entender de forma práctica cómo los servomotores, la electrónica y la programación se unen para crear movimiento controlado. Al ser un proyecto DIY (Hazlo Tú Mismo), fomenta el aprendizaje activo, convirtiéndolo en un recurso invaluable para la educación STEM. Al armarlo conectas tú mismo cada servo y cada joystick al Sensor Shield V5, y aprendes electrónica en la práctica.
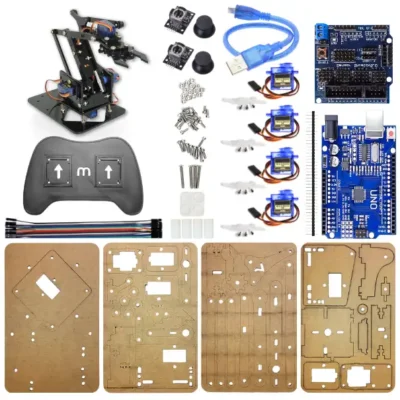
| Cantidad | Nombre | Características |
|---|---|---|
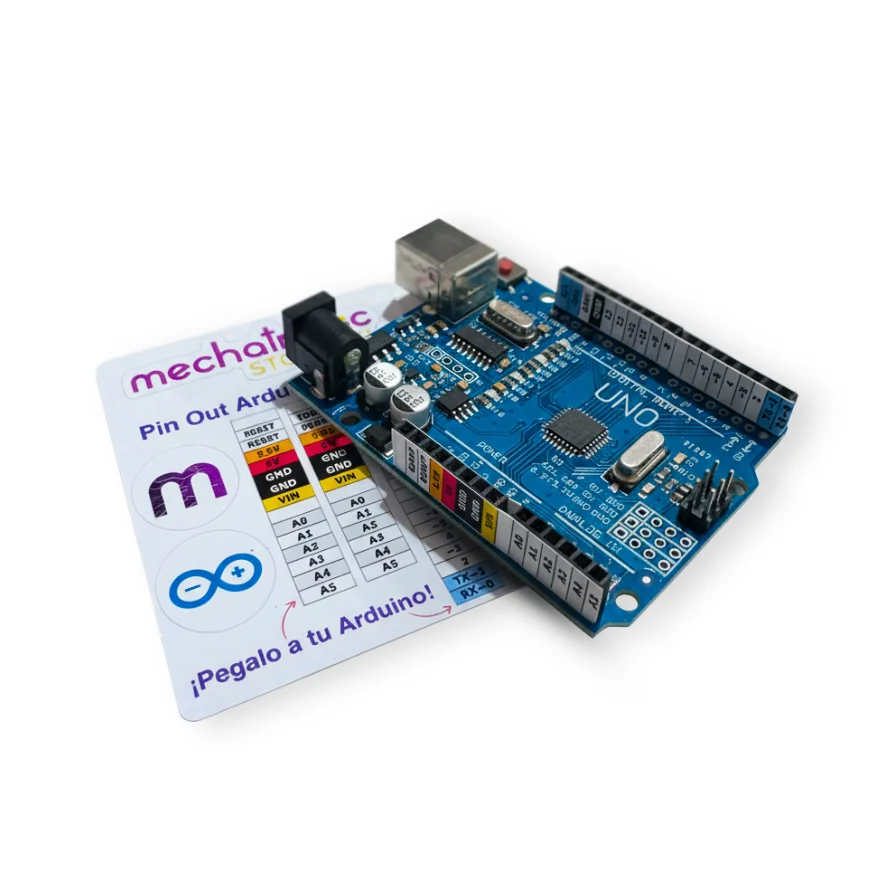
| 1 | Arduino Uno R3 Compatible | Placa de desarrollo principal del proyecto. |
| 40 | Pin Header Macho de 2,54 mm | Para soldar si amplías el proyecto. El armado no necesita soldadura, porque los joysticks traen sus pines y los servos se enchufan al Sensor Shield V5. |
| 1 | Cable Tipo B | Conecta el Arduino al computador para programar. |
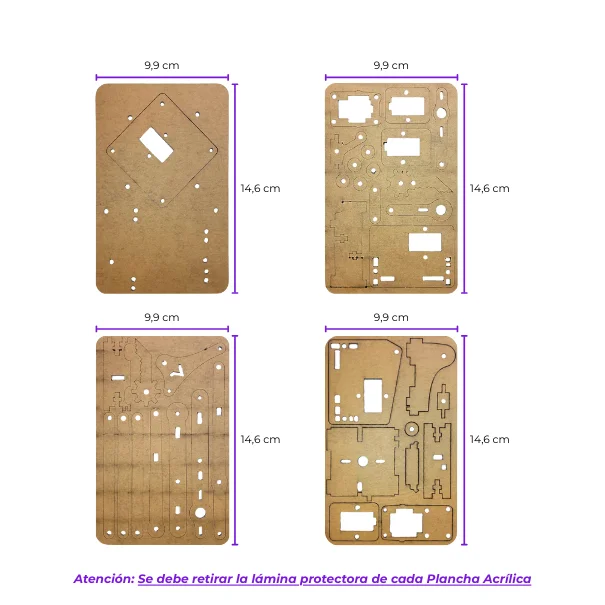
| 4 | Planchas acrílicas del brazo robot | Estructura principal y chasis del brazo. |
| 1 | Sensor Shield V5 | Facilita la conexión de servos y sensores. |
| 4 | Servomotor SG90 | Actuadores que generan el movimiento del brazo. Cada uno trae sus accesorios plásticos (horns). |
| 1 | Pack de tornillos | Para el ensamblaje de toda la estructura. |
| 2 | Módulo Joystick | Permiten el control manual del brazo. |
| 1 | Porta joystick impreso en 3D | Soporte de PLA para los 2 joysticks. El color puede variar. |
| 1 | Sticker Pin Out Arduino Uno R3 | Guía de referencia rápida de los pines de Arduino. |
* ATENCIÓN: ES NECESARIO RETIRAR EL PAPEL PROTECTOR DE LAS PLANCHAS ACRÍLICAS
| Cantidad | Nombre | Medidas |
|---|---|---|
| 4 | Tornillo M3 | 20mm |
| 7 | Tornillo M3 | 12mm |
| 12 | Tuerca M3 | N/A |
| 17 | Tornillo M3 | 5mm |
| 20 | Tornillo M3 | 8mm |
Es una placa de desarrollo basada en el microcontrolador ATmega328P, ideal para iniciarse en el mundo de la electrónica y la programación. Es totalmente compatible con el software de Arduino y la gran mayoría de shields y sensores diseñados para el modelo original.
| Característica | Especificación |
|---|---|
| Microcontrolador | ATmega328P |
| Voltaje de Operación | 5V |
| Voltaje de Entrada (recomendado) | 7 a 12 V |
| Pines Digitales I/O | 14 (6 con salida PWM) |
| Pines Analógicos de Entrada | 6 |
| Memoria Flash | 32 KB |
| SRAM | 2 KB |
| EEPROM | 1 KB |
| Frecuencia de Reloj | 16 MHz |
| Conversor USB serie | CH340 (Común en placas compatibles) |
El paso a paso del armado mecánico está en el tutorial de armado del brazo robótico acrílico. Ese tutorial se escribió para el brazo que se vende sin placa. Por eso dice que el kit no incluye controlador y no nombra el Arduino, el Sensor Shield V5 ni los joysticks. La foto de su primer paso muestra piezas de madera con el mismo diseño de las planchas de este kit, como la base con el corte en rombo, así que el armado mecánico es el mismo.
El tutorial sugiere sumar un shield PCA9685. Con este kit no hace falta, porque los 4 servos se conectan al Sensor Shield V5 incluido. La conexión de los servos, los joysticks y la fuente al shield está explicada en las preguntas sobre alimentación y sobre el Sensor Shield V5 de esta sección.
El botón de descarga del comienzo de esta descripción baja otro PDF, de 23 páginas, escrito para un brazo de 4 ejes de madera con un Arduino Nano en protoboard. Trae un diagrama de conexión en la página 19 y un programa de ejemplo para los joysticks en las páginas 20 a 22. Sus pines están en la pregunta sobre el Sensor Shield V5. Ese diagrama alimenta los servos con 2 pilas AA. Con este kit, los servos se alimentan con la fuente externa de 5 V que explica la pregunta de alimentación.
No. Los 4 servomotores moviéndose a la vez tienen picos de corriente que el USB no alcanza a cubrir, y eso provoca movimientos erráticos o reinicios de la placa.
Se alimenta en tres pasos.
No conectes una batería de 9 V a la bornera. El SG90 trabaja a 4,8 V, unos 5 V, según la hoja de datos de TowerPro.
El brazo que se vende solo viene en dos versiones, sin servos o con los 4 servomotores SG90, y ninguna de las dos trae placa ni electrónica de control. Este kit trae el brazo de acrílico de 4 ejes con sus 4 servomotores SG90. Además suma la placa UNO R3 compatible (no es un Arduino original), el Sensor Shield V5, 2 módulos joystick, el cable USB, una tira de 40 pines header macho de 2,54 mm, el sticker de pinout de la placa y un porta joystick impreso en 3D.
Tiene 4 grados de libertad, uno por cada servomotor SG90.
No hay una cifra medida de carga para este brazo. Cada SG90 tiene un torque de bloqueo de 1,8 kgf·cm a 4,8 V según la hoja de datos de TowerPro, y mientras más lejos del servo queda el objeto, menos peso aguanta. Está hecho para objetos livianos, como una tapa de botella, un cubo de espuma o piezas de papel. Los SG90 giran unos 180°, no 360°.
El Sensor Shield V5 lleva cada pin del Arduino a un grupo de 3 pines (señal, voltaje y tierra), así que los servos se enchufan directo y los joysticks se unen con cables Dupont, sin protoboard.
La bornera de tornillo del shield alimenta los servos desde una fuente externa cuando sacas el jumper SEL. Con el jumper puesto, los servos toman energía del Arduino.
Necesitas solo la librería <Servo.h>, que viene incluida con el Arduino IDE. Asigna un servo a un pin y lo mueve a un ángulo, por ejemplo miServo.write(90);.
Los joysticks se leen con funciones nativas, sin librerías extra.
analogRead(pin) lee los ejes X e Y, con valores de 0 a 1023.digitalRead(pin) lee el pulsador (HIGH o LOW). Conviene configurarlo con pinMode(pin, INPUT_PULLUP);.El trabajo de programación es convertir las lecturas del joystick (0 a 1023) en ángulos del servo (0 a 180), por ejemplo con la función map().
| PRODUCTOS | ARDUINO |
|---|
Quien lo compró cuenta que le gustó mucho, aunque no da más detalles sobre el armado ni el funcionamiento.
me gusto mucho
Despacho a domicilio normalmente al día hábil siguiente para envíos a: Santiago centro, Huechuraba, Independencia, La Cisterna, La Reina, Las Condes, Macul, Maipú, Ñuñoa, Pedro Aguirre Cerda, Providencia, Pudahuel, Quinta Normal, Recoleta, Renca, Talca, Talcahuano, Vitacura, Conchalí, Estación Central, Concepción, Chillán, Cerro Navia, Cerrillos, Quilicura.
Para otras comunas, el tiempo de entrega se determinará según el servicio de envío (Chilexpress o Bluexpress) hacia: Valparaíso, San Bernardo, Peñalolén, Temuco, Arica, Puerto Montt, La Serena, Coquimbo, Rancagua, Calama, Iquique, Quilpué, Los Ángeles, Punta Arenas, Curicó, Osorno, Castro, Coronel, Ovalle, San Antonio, Buin, Lampa, Melipilla, Los Andes, San Felipe, La Ligua, Rengo, San Vicente de Tagua Tagua, San Fernando, Santa Cruz, Graneros, Lautaro, Loncoche, Villarrica, Lanco, Panguipulli, Río Bueno, Paillaco, Chiguayante, Hualpén, Tocopilla, Quellón, Molina, Curanilahue, Lota, Angol, Penco.


Calculando...
Te faltan para envío gratis
Opciones de envío

Cada MechaCoin = $1 de descuento real. Crea tu cuenta y empieza a acumular cashback en cada compra.