
No se pudo cargar el video.


Otros que te podrían interesar


Brazo Robótico 6 GDL reBot B601
El precio original era: $ 3.499.990.$ 2.799.890El precio actual es: $ 2.799.890. IVA incluido
Brazo robótico 6+1 GDL reBot B601 con motores Damiao, payload 1,5 kg y repetibilidad ±0,2 mm, ecosistema 100% open source.
- ✅ Boleta o Factura Automática incluida en todas tus compras
- ✅ Envío GRATIS a todo Chile en pedidos web desde $19.990

📃 ¿Necesitas una Cotizacion? ¿Comprar para universidades, mercado publico o compra ágil? ¡Contáctanos!.
Otros que te podrían interesar
¿Qué es el reBot Arm B601 DM?
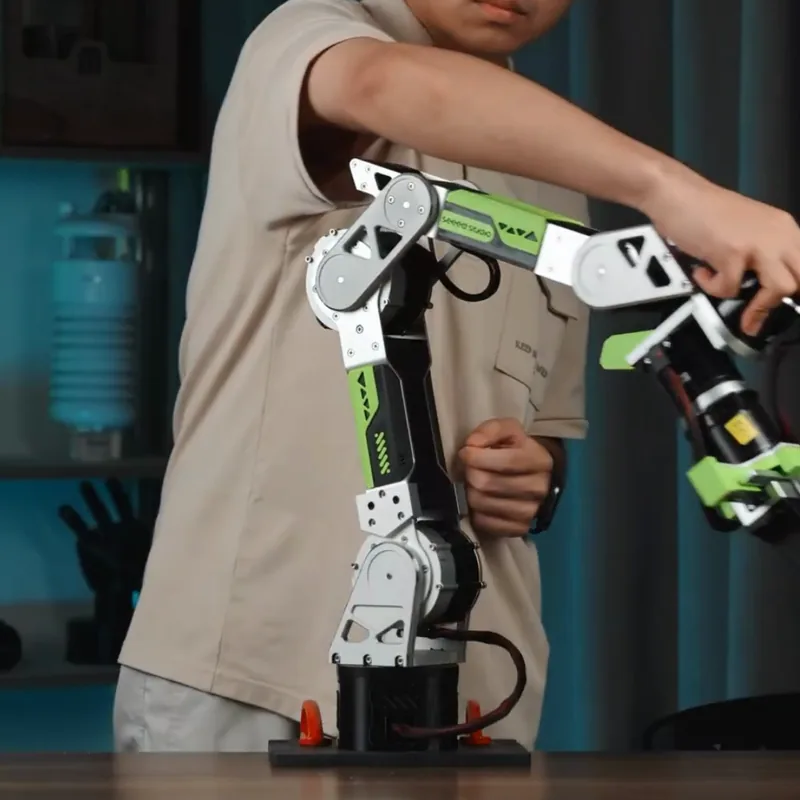
El reBot Arm B601 DM es un brazo robótico de 6 ejes más garra paralela que llega armado y calibrado de fábrica, listo para conectar y operar. Ofrece 767 mm de alcance con la garra montada, 1,5 kg de payload nominal y repetibilidad de 0,2 mm, sobre una estructura de aluminio mecanizado que pesa alrededor de 4,7 kg. Desarrollado por Seeed Studio, su ecosistema es completamente abierto: hardware, firmware, archivos CAD, lista de materiales, SDK y tutoriales son de acceso público en el repositorio oficial, de modo que la plataforma resulta reproducible, reparable y ampliable sin depender del fabricante.
Cada articulación integra un actuador Damiao con su propio controlador de posición, velocidad y corriente, comunicándose por bus CAN. Las tres articulaciones de base montan motores J4340P de alto par y bajo ruido, mientras que las tres de muñeca y la garra usan motores J4310, con encoders magnéticos y modos de control MIT, velocidad y posición. Esta arquitectura permite ejecutar trayectorias de alta precisión punto a punto o en seguimiento continuo, y es la base sobre la que corren los flujos de aprendizaje por imitación, teleoperación y transferencia sim to real para los que fue diseñado.
Características Técnicas
| MECÁNICA | VALOR |
|---|---|
| Grados de libertad | 6+1, seis ejes más garra paralela |
| Alcance con garra | 767 mm |
| Alcance sin garra | 607 mm |
| Payload nominal | 1,5 kg sin garra, recomendado al 70% del alcance |
| Repetibilidad | 0,2 mm |
| Peso del brazo | 4,7 kg aproximado |
| Estructura | Aluminio mecanizado |
| RANGO DE MOVIMIENTO | RECORRIDO |
|---|---|
| Articulación J1 | ±150° |
| Articulación J2 | −220° a 0° |
| Articulación J3 | −220° a 0° |
| Articulación J4 | ±90° |
| Articulación J5 | ±90° |
| Articulación J6 | ±90° |
| Garra | −325° a 0° |
| ACTUADORES Y ALIMENTACIÓN | DETALLE |
|---|---|
| Cantidad de motores | 7 actuadores Damiao |
| Articulaciones de base | 3 unidades DM J4340P 2EC, alto par y bajo ruido |
| Muñeca y garra | 4 unidades DM J4310 2EC |
| Modos de control | MIT, velocidad y posición |
| Alimentación | 24 V DC, 10 A según especificación oficial |
| Conector de potencia | XT30 |
| Temperatura de operación | De 20 °C bajo cero a 50 °C |
| SOFTWARE | COMPATIBILIDAD |
|---|---|
| ROS1 con MoveIt 1 | Compatible |
| ROS2 con MoveIt 2 | Compatible |
| Python | Compatible mediante SDK oficial |
| LeRobot de Hugging Face | Compatible |
| Isaac Sim de NVIDIA | Compatible |
| Pinocchio | Compatible |
| SenseCraft Robotics | Plataforma de Seeed para configuración guiada y entrenamiento en la nube |
| Recursos abiertos | CAD, BOM, firmware, SDK y tutoriales de acceso público |
| CONTENIDO DE LA CAJA | CANTIDAD |
|---|---|
| Brazo robótico armado, con garra incluida | 1 |
| Placa driver USB CAN de Damiao | 1 |
| Placa de separación de potencia XT30 2+2 | 1 |
| Cable USB | 1 |
| Juego de llaves hexagonales | 1 |
| Mouse pad | 1 |
| Fuente de alimentación | No incluida, se adquiere por separado |
Aplicaciones
- Aprendizaje por imitación y recolección de datasets para modelos de Inteligencia Artificial Física.
- Teleoperación con brazo líder para demostraciones y captura de trayectorias.
- Agarre visual con detección YOLO y cámara de profundidad, según el demo oficial con Orbbec Gemini 2.
- Control por voz integrando micrófonos tipo reSpeaker Flex.
- Flujos sim to real con Isaac Sim y ROS2.
- Planificación de trayectorias con MoveIt 2 y cálculo de cinemática y dinámica con Pinocchio.
- Prototipado de celdas de manufactura flexible en formación de ingeniería e institutos técnicos.
Preguntas Frecuentes
¿El reBot B601 DM es compatible con ROS2 Humble o versiones LTS posteriores?
Sí. El brazo cuenta con paquetes ROS2 oficiales mantenidos por Seeed Studio en su repositorio público de GitHub. Estos paquetes incluyen descripción URDF del robot, controladores de hardware compatibles con ros2 control y ejemplos de integración con MoveIt 2. La compatibilidad se verifica regularmente en Ubuntu 22.04 con ROS2 Humble y se actualiza para versiones LTS posteriores según el roadmap del proyecto.
¿Qué diferencia hay entre la variante DM y la variante RS del B601?
Ambas variantes comparten el mismo chasis y la configuración de 6+1 GDL, pero difieren en los actuadores: la variante DM (este producto) utiliza motores Damiao, mientras que la variante RS usa motores Robostride. Los motores Damiao ofrecen un protocolo CAN ampliamente documentado con comunidad activa; los Robostride son una alternativa con características de par similares pero interfaz de control diferente. La elección depende del stack de software existente en tu proyecto y de los drivers ya disponibles en tu entorno de desarrollo.
¿Es posible usar este brazo sin instalar ROS, solo con Python?
Sí. El SDK oficial de Seeed Studio para el B601 incluye una capa Python que permite controlar directamente los actuadores Damiao sin necesidad de instalar un stack ROS completo. Esta opción es ideal para prototipos rápidos, scripts de demostración o proyectos donde el overhead de ROS no está justificado. Para aplicaciones de producción con planificación de trayectorias compleja, sin embargo, se recomienda la integración con ROS2 y MoveIt 2.
¿Qué fuente de alimentación se recomienda para el B601 DM?
Esta variante se vende sin fuente de alimentación (Without Power Supply). Los requisitos exactos de voltaje y corriente pico dependen de la configuración de carga y velocidad de operación. Seeed Studio detalla las especificaciones eléctricas de los actuadores Damiao en la wiki oficial del producto; consulta esa documentación antes de seleccionar la fuente. Existe también la variante Bundle que incluye la fuente, ideal si no dispones de una fuente regulable con capacidad de corriente adecuada.
Complementa tu proyecto
| Grados de libertad | 6+1 GDL |
|---|---|
| Payload máximo | 1,5 kg |
| Repetibilidad | ±0,2 mm |
| Motores | Damiao (actuadores integrados) |
| Frameworks soportados | ROS1, ROS2, LeRobot, Isaac Sim, Pinocchio |
| SDK | Python (open source) |
| Fuente de alimentación | No incluida |
| Recursos abiertos | CAD, BOM, firmware, tutoriales |
| N° de parte (MPN) | B601DM |
Aún no hay opiniones
Sé el primero en compartir tu experiencia con este producto.
- La boleta o factura se genera automáticamente en cada compra, utilizando los datos que ingreses al realizar tu pedido.
- Si compra antes de las 13:30 hrs, despachamos su pedido desde origen el mismo día.
- El costo de envío se calcula automáticamente antes de finalizar el pedido, en función de las dimensiones, peso y comuna/ciudad de destino. Trabajamos con Chilexpress y Bluexpress.
- Si al finalizar el pedido selecciona envío gratis, debe considerar que se aplicarán las políticas de transporte correspondientes al servicio contratado.
- El tiempo de entrega se especifica según cada ciudad, comuna y el método de envío seleccionado. Sin perjuicio de que el servicio de envío se pueda retrasar:
Despacho a domicilio normalmente al día hábil siguiente para envíos a: Santiago centro, Huechuraba, Independencia, La Cisterna, La Reina, Las Condes, Macul, Maipú, Ñuñoa, Pedro Aguirre Cerda, Providencia, Pudahuel, Quinta Normal, Recoleta, Renca, Talca, Talcahuano, Vitacura, Conchalí, Estación Central, Concepción, Chillán, Cerro Navia, Cerrillos, Quilicura.
Para otras comunas, el tiempo de entrega se determinará según el servicio de envío (Chilexpress o Bluexpress) hacia: Valparaíso, San Bernardo, Peñalolén, Temuco, Arica, Puerto Montt, La Serena, Coquimbo, Rancagua, Calama, Iquique, Quilpué, Los Ángeles, Punta Arenas, Curicó, Osorno, Castro, Coronel, Ovalle, San Antonio, Buin, Lampa, Melipilla, Los Andes, San Felipe, La Ligua, Rengo, San Vicente de Tagua Tagua, San Fernando, Santa Cruz, Graneros, Lautaro, Loncoche, Villarrica, Lanco, Panguipulli, Río Bueno, Paillaco, Chiguayante, Hualpén, Tocopilla, Quellón, Molina, Curanilahue, Lota, Angol, Penco.